
Датчики робота-пылесоса.
Робот-пылесос оснащён довольно большим набором датчиков, которые необходимы ему для ориентации в пространстве, корректной работы узлов уборки мусора, а также обеспечения безопасности самого устройства.
На примере робота-пылесоса Mi Robot Vacuum-Mop (Mijia 1C Sweeping Vacuum Cleaner) рассмотрим датчики и сенсоры, которые имеются в рядовом роботе-уборщике.
Где находятся датчики у робота-пылесоса?
Поскольку робот-пылесос работает по алгоритму уборки «Зигзаг», то передвигается он только вперёд. Поэтому, большинство датчиков, необходимых для ориентации робота-пылесоса в пространстве находится в передней части его самоходного шасси.

Какие типы датчиков используются в роботах-пылесосах?
В основном используются следующие типы датчиков:
- Инфракрасные (можно отнести к оптическим). Излучатели и приёмники, работающие в невидимом для человеческого зрения инфракрасном диапазоне длин волн;
- Ультразвуковые. Ультразвук не воспринимается человеческим слухом, но прекрасно подходит для определения расстояния до преград и их обнаружения;
- Механические. К механическим датчикам можно отнести датчики касания и опрокидывания. Датчики касания срабатывают при непосредственном столкновении устройства с преградой, а датчик опрокидывания при поднятии робота-пылесоса над поверхностью или при его переворачивании.
Перечисленные типы датчиков служат для ориентирования робота-пылесоса в пространстве. Они необходимы ему для избегания преград и предотвращения столкновения с препятствиями.
Основные датчики робота-пылесоса.
Рассмотрим основные датчики современного робота-уборщика на примере модели Mi Robot Vacuum-Mop:
- Визуальный навигационный датчик;
- Датчик движения;
- Датчики падения (провала или перепада высоты);
- Датчики торможения;
- Датчики касания (столкновения, удара);
- Датчик опрокидывания;
- Датчик парковки;
- Датчики наличия основных устройств.
Стоит отметить, что кроме перечисленных датчиков, у робота-пылесоса имеется также гироскоп, акселерометр и электронный компас. Скорее всего все три прибора реализованы в виде одной микросхемы, которая соединена с центральным процессором посредством одного из интерфейсов.
Также в двигателе турбины (электродвигателе воздушного потока) имеется датчик скорости вращения вентилятора. Информация о скорости вращения передаётся по одному из четырёх проводов, которым он соединяется с материнской платой.
Визуальный навигационный датчик.
Визуальный навигационный датчик необходим для построения карты помещения и относится к системе позиционирования робота-пылесоса.
Система позиционирования основана на алгоритмах SLAM (Simultaneous Localization And Mapping).
С их помощью управляющая программа робота-пылесоса создаёт карту помещения, обновляет её в реальном времени, вычисляет оптимальный алгоритм уборки, определяет, где уборка уже произведена и где ещё предстоит убраться. Построенная карта позволяет определить кратчайший путь до зарядной док-станции после завершения работы.
То есть робот-пылесос перемещается по помещению не случайно (рандомно), а с неким пониманием об обстановке, о том где он находится сам.
В качестве визуального датчика, который применяется для навигации робота-пылесоса в помещении, обычно используется оптическая камера или лидар (LDS-датчик, LiDAR). В данном аппарате установлена широкоугольная видеокамера.

С одной стороны, за счёт её компактности удаётся уменьшить высоту робота-пылесоса, но точность определения местоположения в пространстве ниже, чем у аппаратов с лидаром. Кроме всего прочего, при использовании камеры в роли оптического датчика требуется поддерживать в убираемом помещении хороший уровень освещения.

Камера работает в паре с процессором MR133, который кроме всего прочего содержит процессор датчика изображения (ISP, – Image Sensor Processor). Это позволяет управляющему софту использовать изображения (фотографии) и видеопоток для построения карты окружающего пространства.
Видеокамера обозревает потолок, но за счёт широкого угла обзора в 166 градусов может запечатлевать и другие объекты.
Например, был скандал с утечкой фотографий, которые сделал подобный робот-пылесос. На фото была фигура человека, сидящего на белом камне.
Как оказалось, фотографии были нужны для обучения нейросетей, чтобы улучшить программное обеспечение робота-пылесоса.
В более дорогих моделях роботов-уборщиков можно встретить так называемую ToF-камеру, которая способна создавать объёмные снимки. Например, такая установлена в Mi Robot Vacuum-Mop 2 Ultra в передней части корпуса. С её помощью робот-пылесос более точно определяет контуры небольших предметов и границы проёмов ниже высоты корпуса, в которых он может застрять.
Для минимизации столкновений со всевозможными препятствиями роботу-пылесосу необходима система ориентирования в пространстве.
Её элементами являются ультразвуковые и инфракрасные датчики. В роботе-пылесосе Mi Robot Vacuum-Mop применяются только инфракрасные датчики.
Датчик движения.
Окно датчика движения расположено в левой передней части корпуса перед мотор-колесом. В своей работе датчик использует инфракрасное излучение.

Как и большинство узлов робота-пылесоса датчик движения выполнен в виде отдельного модуля.

Поскольку детально разобрать данный модуль не удалось, то осмелюсь предположить, что по своему устройству он напоминает оптический датчик рядовой компьютерной мыши.
Судя по всему датчик движения необходим для определения пройденного пути и, возможно, угла поворота. Является частью одометра.
В других моделях роботов-уборщиков датчик пройденного пути обычно встраивают в третье, вспомогательное колесо или ролик. Обычно он реализован в виде энкодера: оптического, резистивного, щёточного или сделан на базе датчика Холла.
Также датчик-энкодер встраивают в мотор-колёса. С его помощью определяется угол поворота колеса.
Датчики падения.
Чтобы предотвратить падение робота-пылесоса, например, при уборке на этаже применяются четыре датчики падения. Ещё их называют датчиками перепада высоты или провала.
Они расположены по периметру нижнего края днища во фронтальной части корпуса.

Каждый датчик падения представляет собой открытую оптопару, состоящую из излучающего ИК-диода и фототранзистора. Их легко разглядеть в прозрачном корпусе модуля.

ИК-диод имеет корпус из прозрачного пластика, а фототранзистор из тёмного, который пропускает лучи инфракрасного диапазона.

При работе робота-пылесоса можно наблюдать за излучением инфракрасных излучающих диодов (ИК-диодов) датчика движения и датчиков падения.

Датчики падения направлены на поверхность пола. Если фототранзистор оптопары перестаёт улавливать отражённый инфракрасный луч, это свидетельствует о том, что далее горизонтальная поверхность обрывается и следует избегать дальнейшего продвижения.
Датчики торможения.
В противоударном буфере (бампере) есть продольное окно из полупрозрачного тёмного пластика. Оно свободно пропускает излучение инфракрасного диапазона.

За ним, по периметру фронтальной части корпуса располагаются инфракрасные датчики – оптопары открытого типа наподобие тех, что используются в датчиках падения. Всего их семь. Дальность действия датчиков составляет 20 сантиметров. С их помощью робот-пылесос обнаруживает впереди стоящие препятствия.

Для предупреждения касания боковыми частями корпуса поверхности стен и других препятствий, дополнительно с боковыми оптопарами используются два ИК-приёмника аналогичных тем, что установлены в датчике парковки. Их можно назвать датчиками стены или края.

Судя по всему, они работают на приём отражённого от стены инфракрасного излучения, которое создаётся ИК-диодами оптопар. При достижении определённого порога «засветки» данного ИК-приёмника, робот-пылесос «понимает», что подъехал к стене слишком близко.

Боковые датчики очень важны, так как при их слабой реализации робот-пылесос перестанет держать безопасное расстояние до стен и будет задевать их боковыми частями корпуса, царапать обои или покрытие.
Стоит отметить, что подобные инфракрасные датчики плохо работают с тёмными поверхностями. Например, тёмная мебель цвета «венге» уже вызывает ложные срабатывания. Робот-пылесос не видит преград.
Проблему можно решить проклейкой по периметру уборки полосы малярного скотча, как раз напротив датчиков торможения (продольного окна в бампере). Но, такой вариант подойдёт не всем.
Ещё решением может быть проклейка полосы из материала, который видится через ИК-камеру, как материал белого цвета. Таким свойством обладает, например, полиэстер. Проверить материал можно любой видеокамерой с функцией ночной съёмки. На экране он должен отображаться в белом цвете.
Датчик касания (столкновения, удара).
Датчики торможения рассчитаны на обнаружение сплошных препятствий вроде стен, но вот ножки стульев и подобные преграды они распознать не могут. На этот случай у робота-пылесоса имеется противоударный буфер (бампер).
Противоударный буфер – это подпружиненная полукруглая пластина из пластика в передней части корпуса. За пластиковой основой буфера с правой и левой стороны имеется по датчику касания.
Бампер имеет небольшой ход и при столкновении с препятствием давит на упор правого, левого или же обоих датчиков касания. Так робот-пылесос понимает, где находится преграда: справа, слева или по центру.

Датчики касания могут выполнятся в виде концевых выключателей или же в виде оптопары с подвижным флажком, который установлен между излучателем и приёмником излучения.
У флажка имеется упор, на который давит противоударный буфер в случае столкновения с препятствием. При этом флажок закрывает поток излучения от излучателя к фотоприёмнику, и по этому сигналу управляющая плата определяет, что произошло столкновение с преградой.

Датчик опрокидывания.
Датчик опрокидывания установлен в двух мотор-колёсах робота-пылесоса и выполнен в виде микропереключателя с лапкой.
Микропереключатель серии G10 (1A125VAC/0,5A250VAC). Производитель: GANGYUAN. Такие микропереключатели, но только без лапки широко применяются в компьютерных мышках.
Микропереключатель имеет три вывода и контактную группу на переключение, но в работе он используется как обычная кнопка без фиксации.

На следующем фото показан датчик опрокидывания левого мотор-колеса.

Если робот-пылесос опрокидывается, переворачивается или его поднимают вверх, то колесо отпружинивает, упор давит на лапку микропереключателя и его контакты замыкаются.
При установке робота-пылесоса на пол, под тяжестью корпуса колёса заходят внутрь модуля и контакты кнопки размыкаются. Так система управления понимает, что робот-пылесос корректно установлен на ровную горизонтальную поверхность.
Датчик парковки.
Робот-пылесос нуждается в постоянной подзарядке своей аккумуляторной батареи. При снижении заряда до определённого уровня робот-пылесос самостоятельно возвращается на базу – зарядную док-станцию (Charging dock). Но, как робот-пылесос находит базу?
Обнаружить док-станцию и корректно запарковаться на неё помогает специальный датчик парковки.
Датчик парковки расположен в центре передней части робота-пылесоса прямо над датчиками торможения и пружиной противоударного буфера.

Собой он представляет модуль в виде рупора. Корпус имеет две части (правую и левую) разделённые сплошной перегородкой. Маркировка модуля: P1904_1C_RECEIVE_BD_V3.0.

В глубине каждой половинки установлен приёмник инфракрасного излучения (ИК-приёмник).


В конструкции модуля предположительно применены ИК-приёмники TSSP4038, так как в маркировке на их корпусах присутствует число 4038.

Зарядная док-станция оснащена инфракрасными диодами (излучателями), которые формируют два параллельных ИК-луча впереди базы. При поиске док-станции робот-пылесос медленно поворачивается вокруг своей оси словно оглядываясь. Так он ищет два инфракрасных луча излучаемых базой своим датчиком парковки. После того, как он их обнаружит, робот-пылесос движется на базу ориентируясь по ним словно по указателям.
Датчики наличия основных устройств.
В роботе-пылесосе имеется два датчика Холла, с помощью которых управляющая плата проверяет корректную установку контейнера-пылесборника и модуля влажной уборки.
Датчик присутствия контейнера.
Датчик установки пылесборника установлен за динамиком рядом с раструбом.

На небольшую печатную плату с маркировкой HALL_BD_V2 (Dreame) запаян интегральный датчик Холла – микросхема A1321 в корпусе 3-Pin SIP для монтажа в отверстия.

Микросхема A1321 – это линейный датчик Холла. Он реагирует на изменение магнитного поля.

Чувствительной стороной (зауженная часть корпуса) датчик упирается в перегородку из пластика.

На контейнере пылесборника установлен фильтр. На одной из боковых сторон фильтра закреплён миниатюрный прямоугольный магнит.

Когда пылесборник штатно установлен в корпусе робота-пылесоса, датчик Холла находится напротив постоянного магнита, за тонкой пластиковой перегородкой. Под воздействием магнитного поля датчик Холла срабатывает, подавая сигнал на управляющую плату.
Датчик установки модуля влажной уборки.
Аналогичный бесконтактный датчик установлен сбоку от выходного фильтра турбины. Расположен он вплотную к пружинящему контакту, к которому подключается модуль влажной уборки (модуль полотёра).

Датчик Холла чувствительной стороной направлен вниз. При установке модуля для влажной уборки (резервуара с водой и губкой) датчик срабатывает, так как в модуле как раз напротив датчика установлен миниатюрный круглый магнит.
Бывают случаи, что робот-пылесос «не видит» контейнер для пыли, хотя тот корректно установлен в корпус.
Не спешите разбирать электронного помощника или сдавать его в ремонт. Первым делом найдите на боковой стороне HEPA-фильтра магнит. Проверьте, не болтается ли он и корректно ли установлен. Даже небольшое изменение его положения может служит причиной отсутствия срабатывания датчика Холла.
Также случается, что робот-уборщик не распознаёт установленный модуль влажной уборки. В держателе губки установлен круглый магнит, который может выпасть или заржаветь от попавшей воды. Его можно заменить аналогичным, иногда требуется повернуть определённой стороной, чтобы датчик внутри робота-пылесоса стал корректно срабатывать.
Под итог и без того длинного рассказа хотелось бы сказать, что набор датчиков современного робота-пылесоса не ограничивается перечисленными здесь. Их расположение, количество, принцип их работы зависит от класса устройства. Роботизированная техника для дома постоянно совершенствуется и в ней могут применяться более хитроумные датчики и сенсоры.
Как почистить датчики робота-пылесоса

За ориентацию электронного помощника в пространстве отвечают датчики и камера (в зависимости от функционального оснащения). На основе сигналов от сенсоров происходит построение кратчайшего пути до нужной точки, а также выявление преград, подсчет пройденного расстояния и т.д. Когда эти элементы загрязняются, работоспособность девайса нарушается. Поэтому каждый пользователь робота-пылесоса должен знать, как почистить датчики, ведь в этом нет ничего сложного.
Где на роботе-пылесосе находятся датчики
Прежде чем приступить к уборке, нужно понять, где находятся эти элементы. Как правило, ИК-сенсоры располагаются на передней части устройства (бампере), что позволяет обходить препятствия (стены, мебель) и не врезаться в них. На многих моделях, в том числе и Xiaomi, сенсоры установлены со всех сторон робота.

Также есть гаджеты, у которых датчик расположен в верхней части корпуса: он определяет, сможет ли пылесос проехать под мебелью. А у некоторых моделей элементы стоят снизу, что определяется функционалом.
Расположение сенсоров в зависимости от типа:
- По периметру нижней части прибора установлены датчики перепада высоты.
- Ультразвуковые элементы можно увидеть через окошки в передней части.
- Обзорная камера стоит на передней панели.
Каким образом очистить датчики на роботе-пылесосе
Если ваш помощник стал близко подъезжать к мебели, ударяться о нее или другие предметы, то это указывает на необходимость осмотра и очистки сенсоров. Какой бы идеально чистой не была поверхность пола, но со временем загрязняется не только сам прибор, но и его датчики. Причем на последних может собираться на удивление довольно толстый слой пыли, который препятствует нормальной работы девайса. В этом случае датчики робота-пылесоса Xiaomi или любого другого, необходимо почистить.
Процедура проста, но требует аккуратности. Многие пользователи ограничиваются протиркой корпуса в местах установки сенсоров сухой и мягкой тряпочкой. Такие советы нередко можно встретить в сети.
Внимание! Объектив камеры следует протирать с особой аккуратностью без какого-либо усилия. Также не стоит использовать химические средства.
Однако такая процедура помогает далеко не всегда, поскольку спереди элементы установлены за защитным стеклом и для их очистки необходимо снять сам бампер. Именно в зазор между панелью и корпусом попадает много пыли. В этом случае требуется демонтировать переднюю панель, не забывая разъединить разъем, и тщательно очистить окошки и сами сенсоры от пыли. Для этого используется пылесос и мягкая кисточка. Когда пыль будет удалена, производится обратная сборка.

Если после проделанной работы гаджет по-прежнему плохо ориентируется в пространстве, бьется о стены и в целом всем своим поведением указывает на проблемы в работе, стоит обратиться за помощью в сервисный центр. Вероятнее всего возникли проблемы с самими сенсорами, которые нуждаются в проверке, а может и замене. Такую работу обычный пользователь выполнить не сможет.
Процедура чистки датчиков на роботе-пылесосе Xiaomi – необходимая мера для нормальной работы девайса, которую может сделать каждый без обращения за посторонней помощью. Осматривать сенсоры рекомендуется хотя бы раз в месяц, а может и реже, ведь все зависит от степени загрязнения пола и частоты уборки.
Датчики высоты (упорный датчик) Xiaomi Robot Vacuum-Mop Essential SKV4136GL (Mijia G1) MJSTG1 (R)


От датчика высоты будет зависеть, сможет ли робот-пылесос распознать опасности и не упасть с, к примеру, со ступенек. При его неисправности, требуется незамедлительная замена. В магазине Mi Fan можно отыскать высотный датчик и сразу произвести его замену.
Данный датчик установлен справа, соответственно – правый (R), всегда в наличии имеются левые.
Плюс заказа у нас в том, что мы предлагаем качественные оригинальные запчасти, которые будут исправно работать и восстановят функциональность вашего робота-пылесоса. Причем заменить датчик можно самостоятельно. Купить запчасть можно как физическому лицу, так и сервисному центру. Мы организуем быструю доставку.
Совместимость с моделями
- Xiaomi Robot Vacuum-Mop Essential
- Xiaomi Mijia G1 Sweeping Vacuum Cleaner
В наличии всегда можно найти различные датчики для вашего робота-пылесоса, а также запчасти для устройств Xiaomi линеек: Mijia, Viomi, Dreame, Xiaowa, Roborock, Trouver, Roidmi, Deerma. Обязательно узнайте, соответствует ли запчасть вашему роботу-пылесосу.
Артикул: 20014423 Категория: Датчики Xiaomi
Mi Robot Vacuum Mop Essential SKV4136GL, Mijia G1 Sweeping Vacuum Cleaner MJSTG1
�� Руководство пользователя умных пылесосов Xiaomi
Рекомендуется к прочтению перед использованием умных пылесосов Xiaomi.
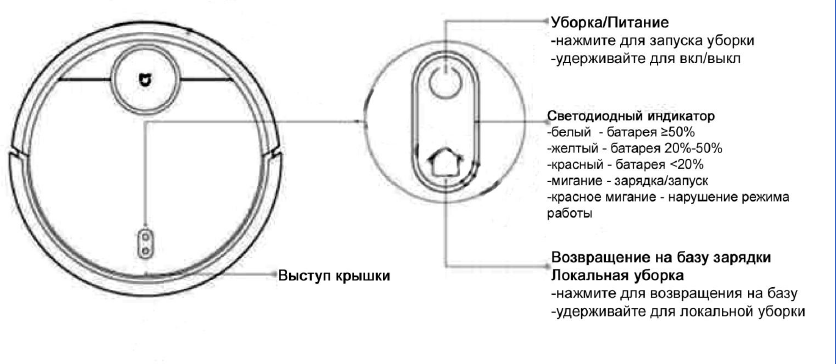
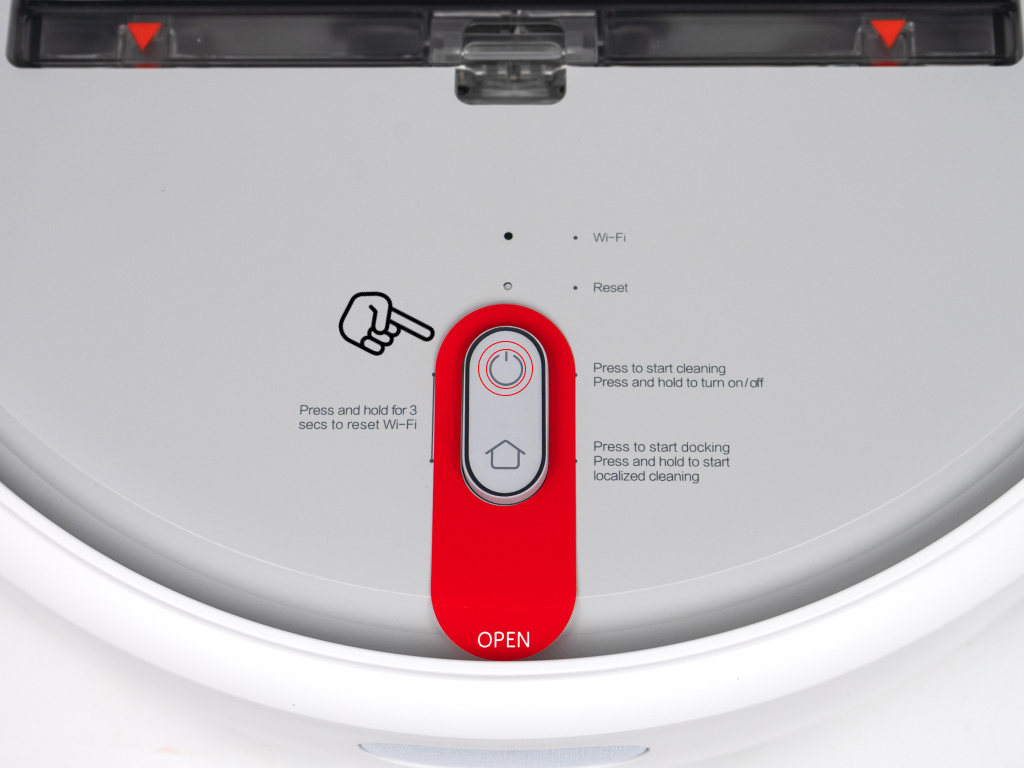
Схематический вид и кнопки управления:
1. Кнопка уборки/питания. Данная кнопка отвечает за включение и выключение робота путем удержания кнопки. Короткое нажатие запускает режим уборки.
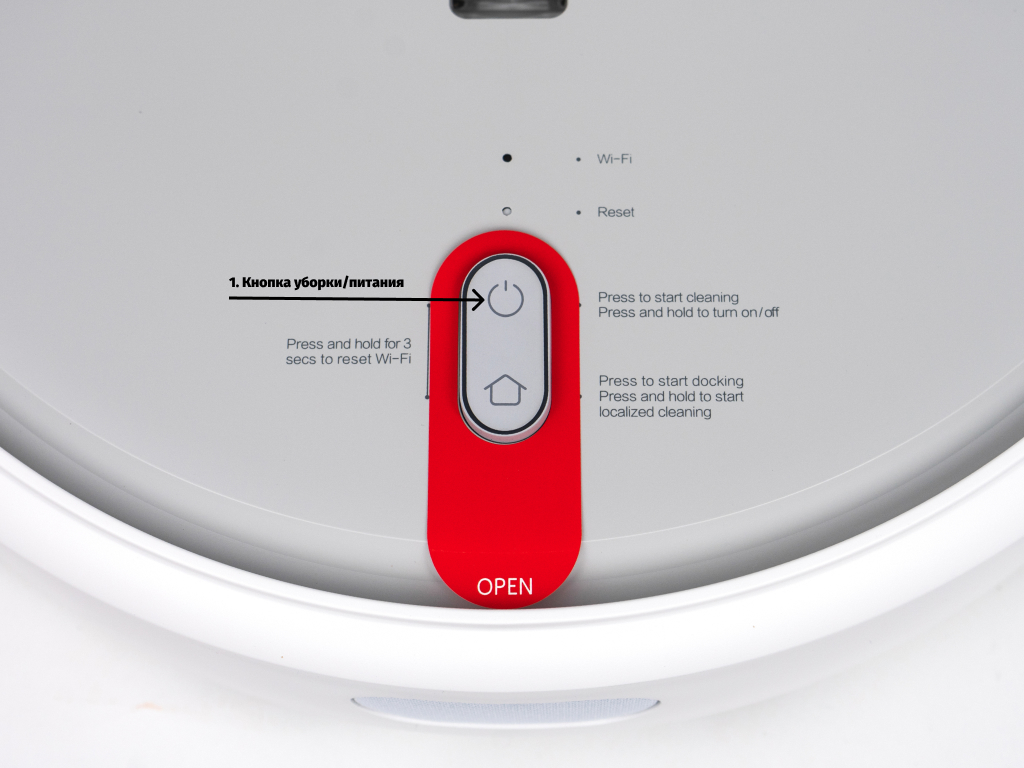
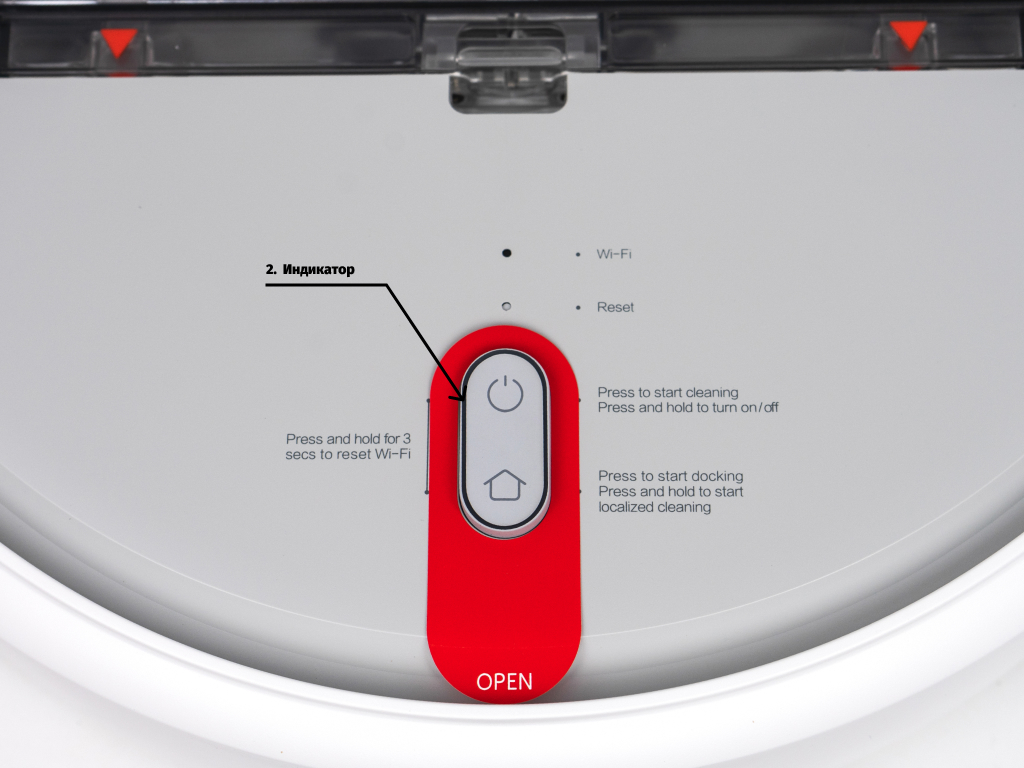
2. Индикатор. Индикатор показывает уровень заряда аккумулятора, а также сервисную информацию:
белый цвет – батарея заряжена на 50 и более процентов;
желтый цвет – диапазон от 20 до 50 процентов;
красный цвет – заряд менее 20 процентов;
мигание индикатора указывает на включение/выключение, а также зарядку;
красное мигание указывает на нарушение режима работы.
3. Кнопка возвращения на базу. Нажатие данной кнопки даёт роботу команду на возврат к зарядной станции. Удержание клавиши запускает локальную уборку.
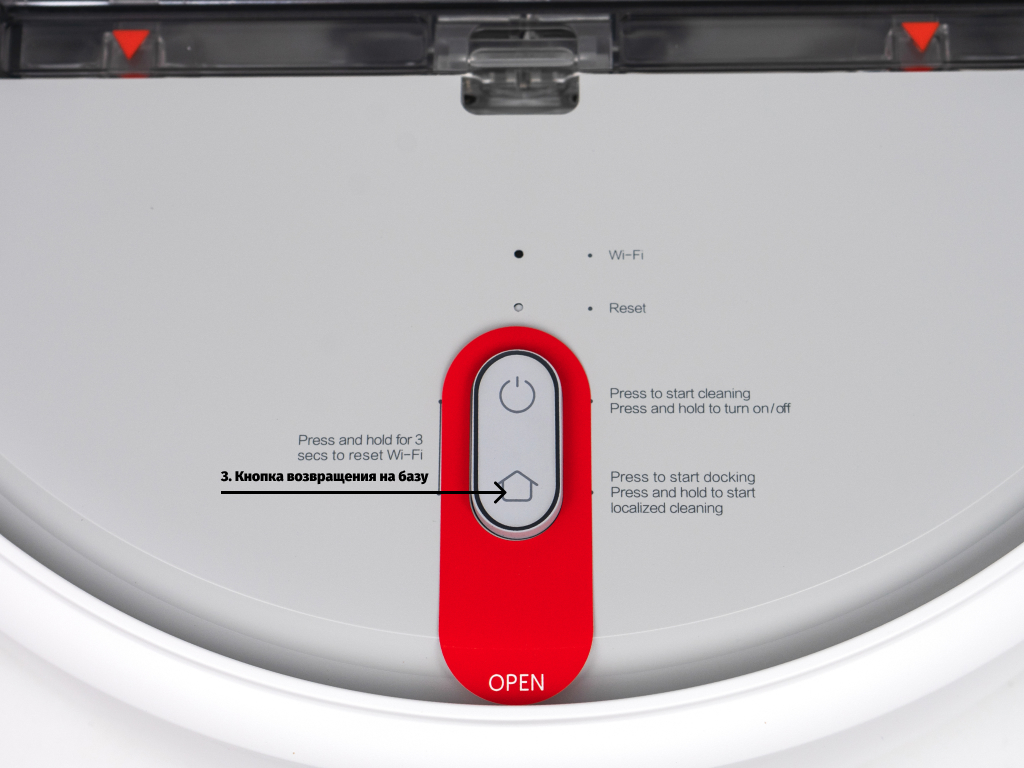
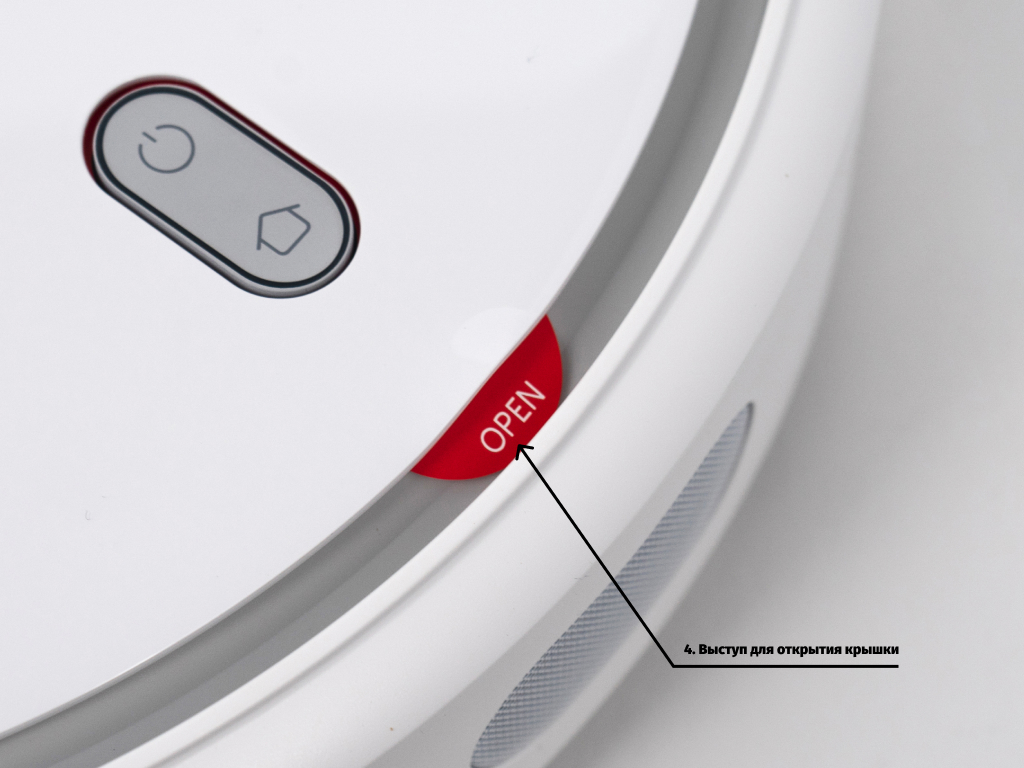
4. Выступ для открытия крышки.
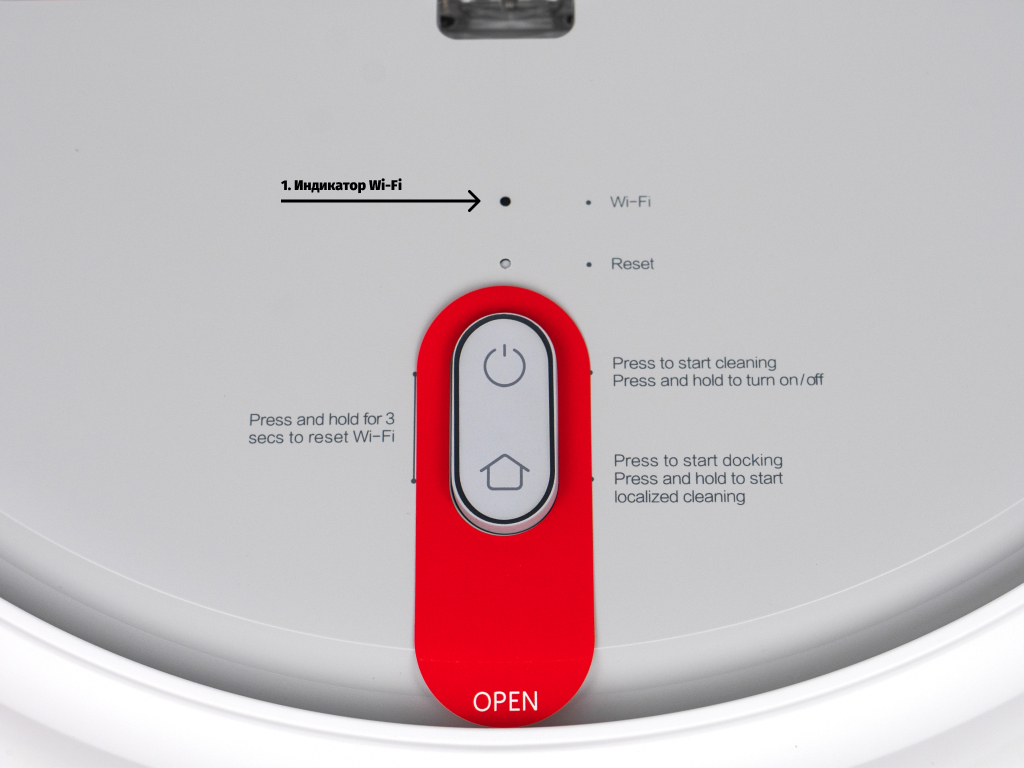
1. Индикатор Wi-Fi. Данный индикатор показывает статус подключения к сети Wi-Fi:
частое мигание означает, что Wi-Fi подключается;
постоянное свечение показывает, что Wi-Fi подключен;
медленное мигание указывает на отключение Wi-Fi.
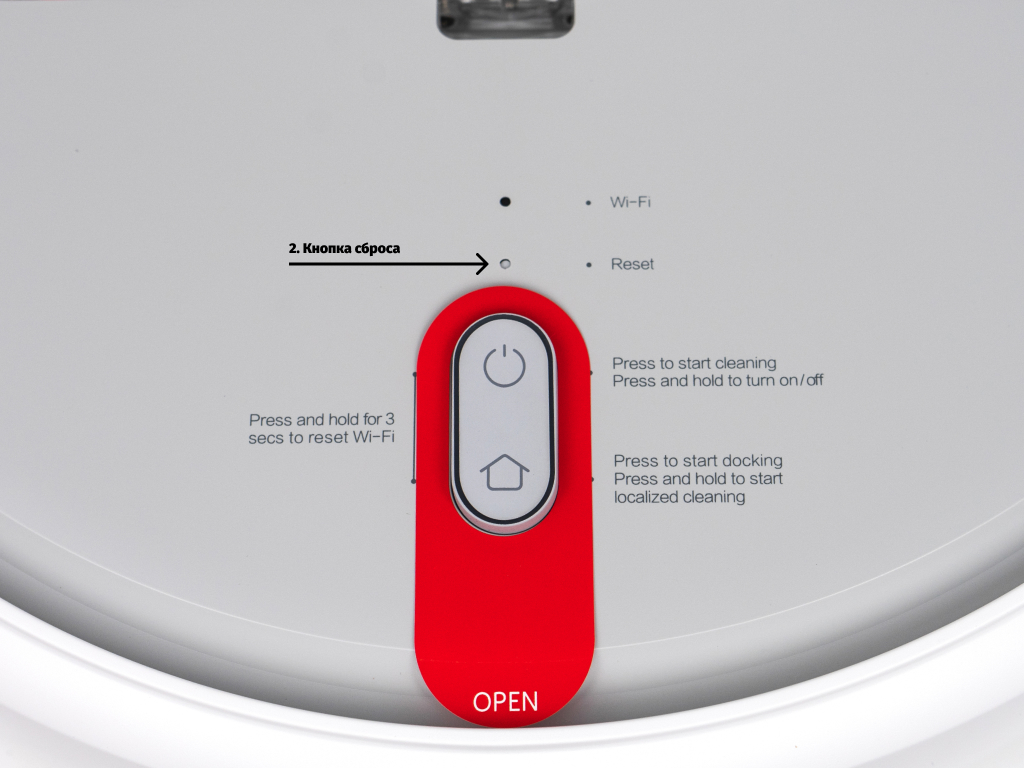
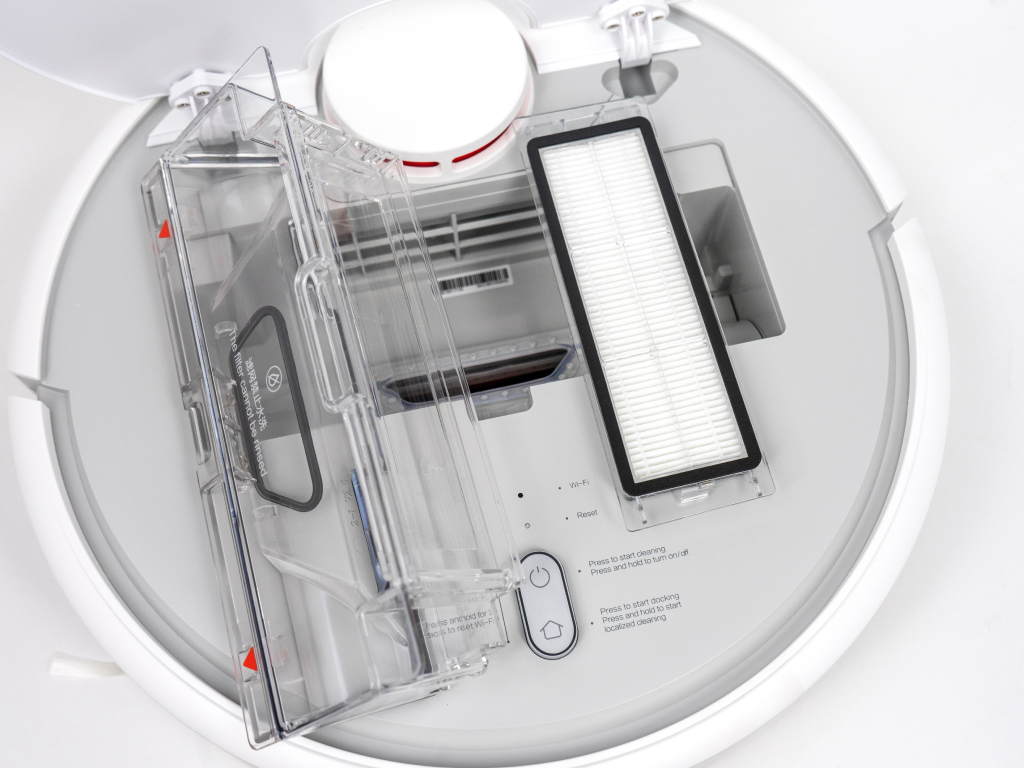
2. Кнопка сброса. Нажимается скрепкой для открытия лотка с sim-картами.
3. Контейнер для пыли и мусора.
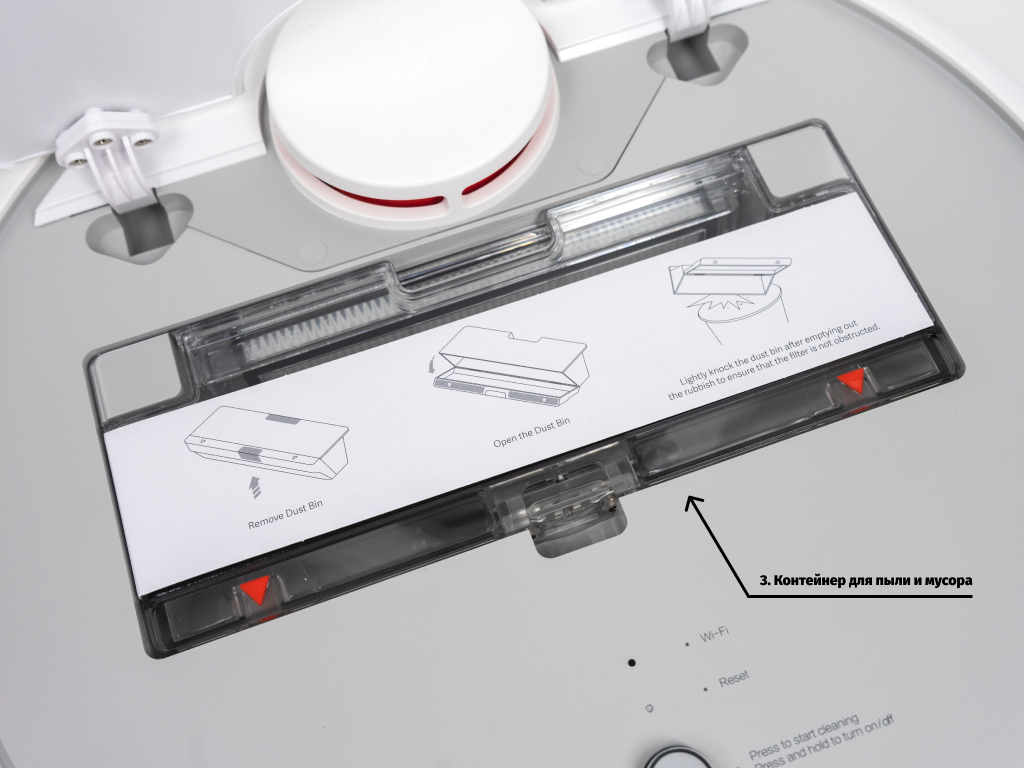
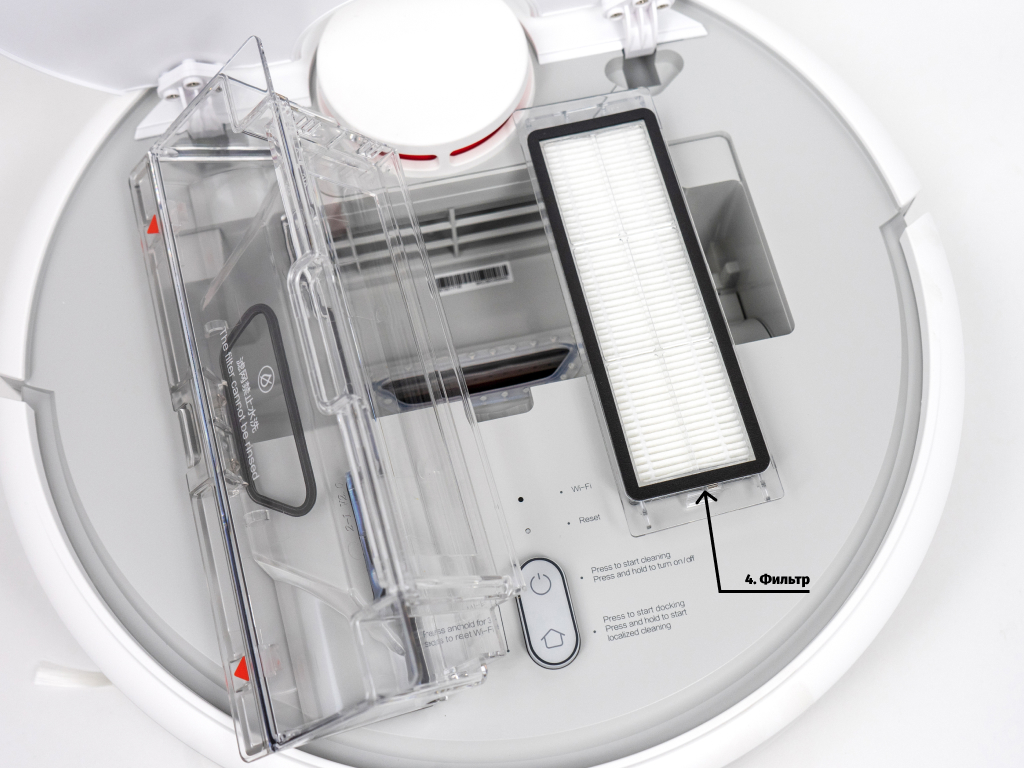
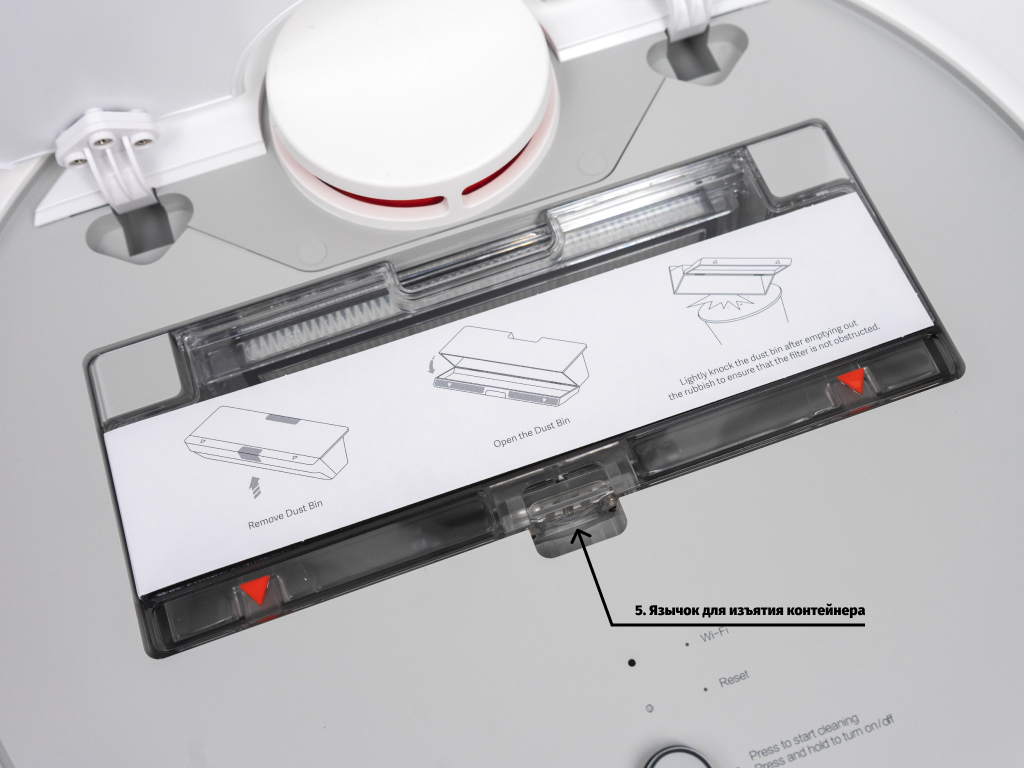
5. Язычок для изъятия контейнера.
Дополнительные принадлежности
1. Зарядная станция. Используется для зарядки и синхронизации робота со смартфоном и домашним Wi-Fi.
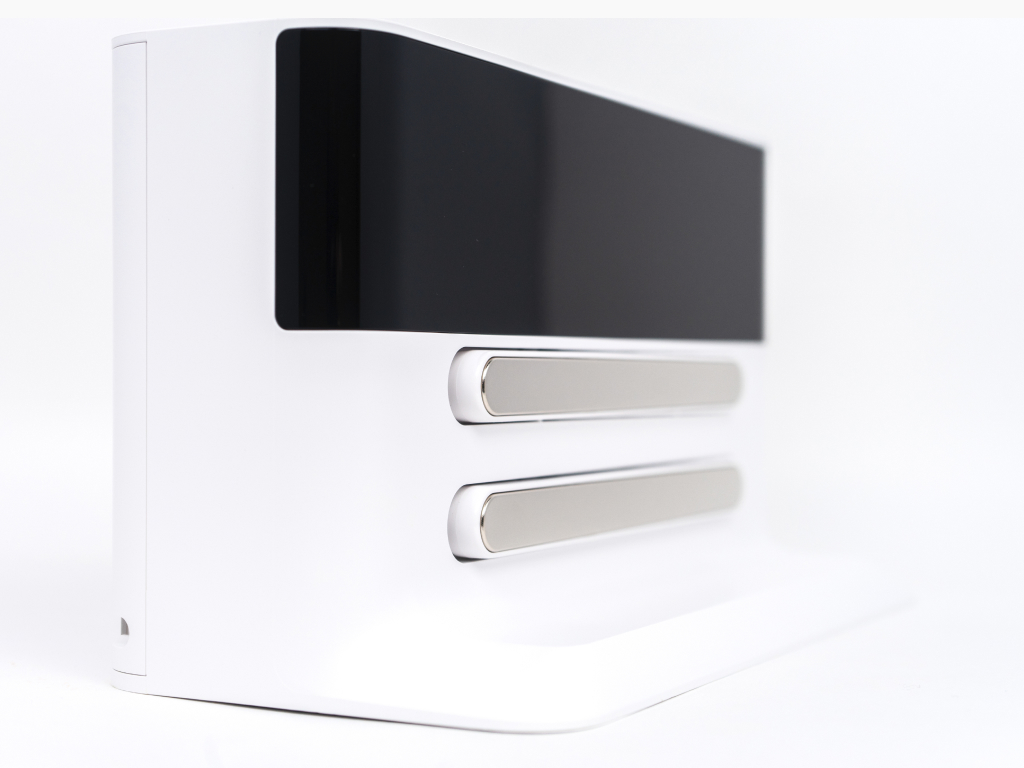
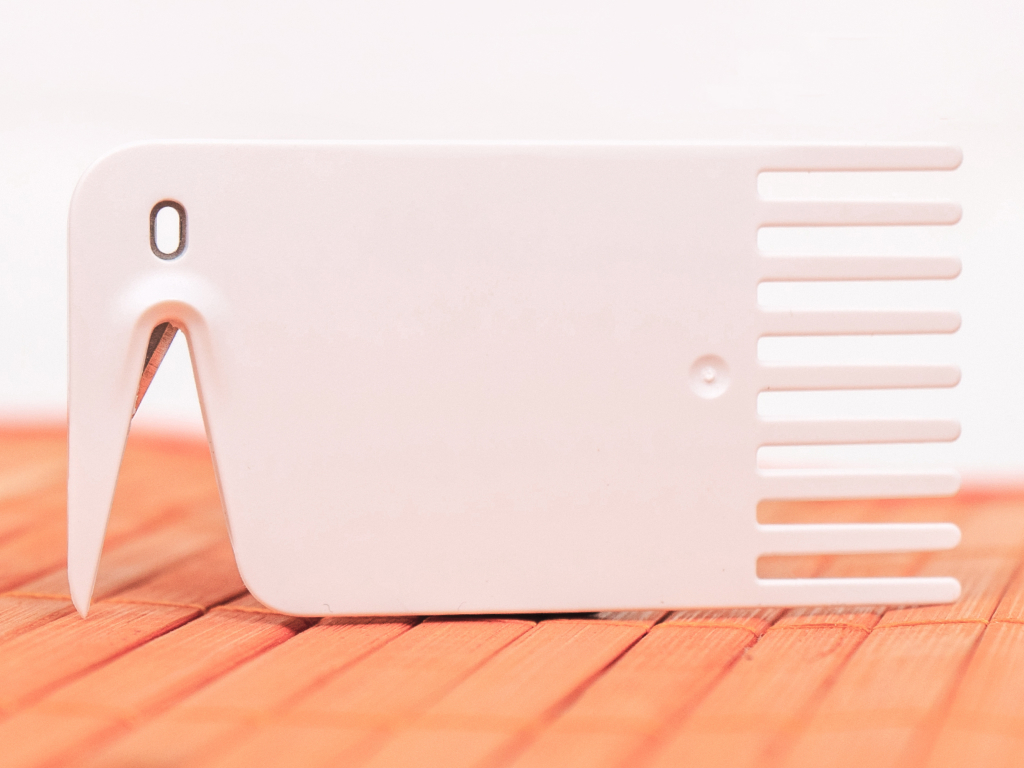
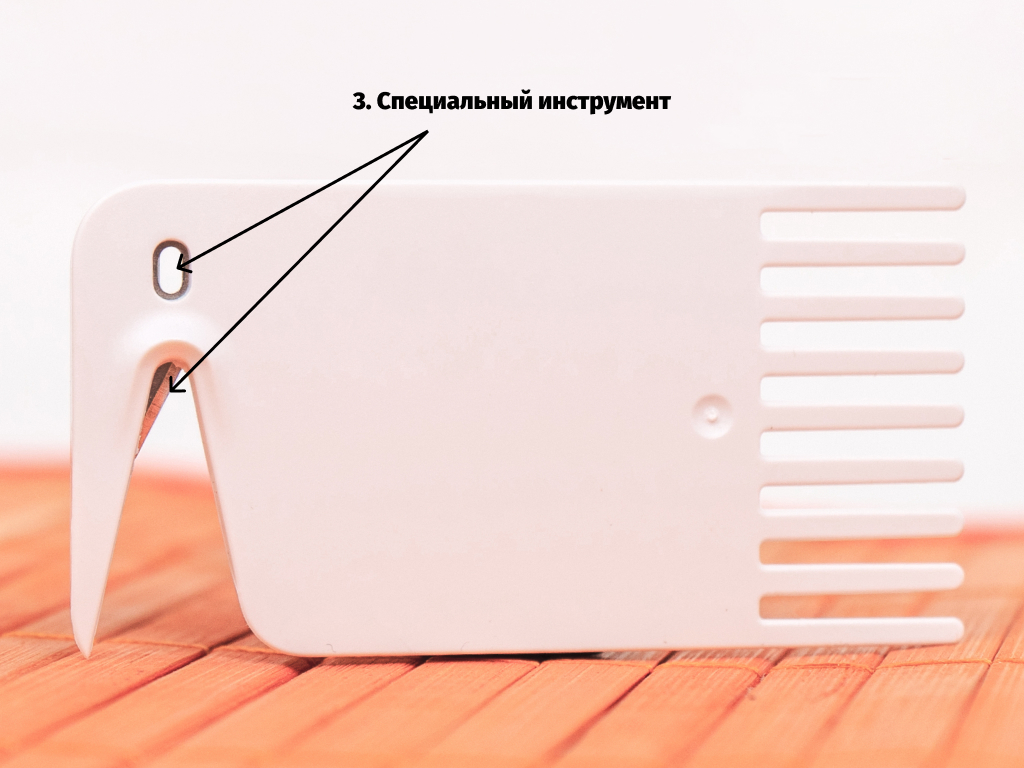
2. Инструмент для очистки щеток.
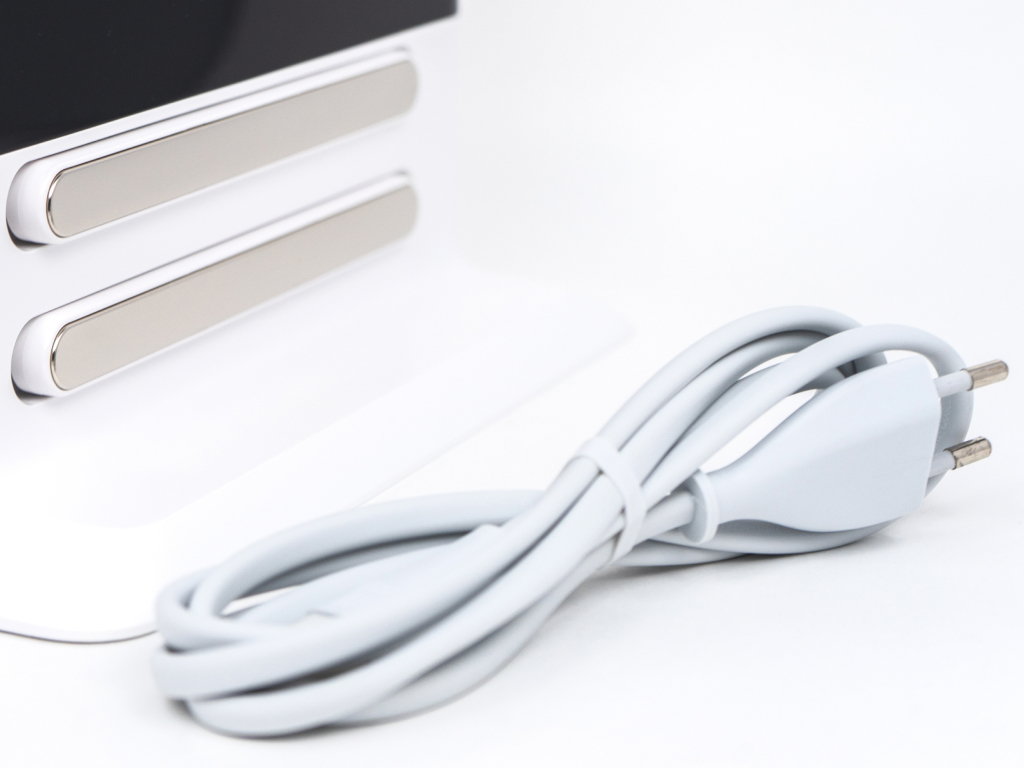
3. Шнур для подключения зарядной станции к сети 220V.
Также опционально в комплекте может находиться тряпка для влажной уборки, дополнительный комплект щеток и фильтров.
Информация о роботе
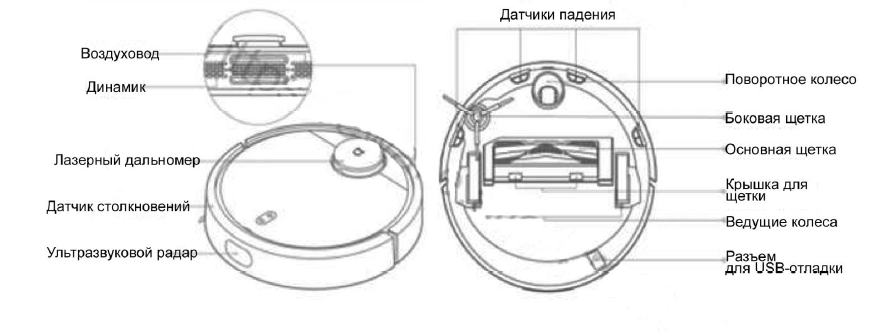
1. Лазерный дальномер для определения расстояния до объектов.
2. Датчик столкновения для определения столкновения с объектами.
3. Ультразвуковой радар для прорисовки местности.
4. Воздуховод для всасывания воздуха.
5. Динамик для воспроизведения системных сигналов.
6. Датчики высоты. Предотвращают падение робота с высоты, например, не позволят пылесосу упасть с лестницы.
7. Поворотное колесо для маневренности.
8. Боковая щетка для уборки в углах.
9. Основная щетка для захвата загрязняющих элементов.
10. Крышка для щетки служит удерживающим механизмом.
11. Ведущие колеса.
12. Разъем USB для отладки робота через специальное устройство.
Подготовка и запуск робота-пылесоса
Очистите участок пола, где будет установлена зарядная станция робота. По бокам от нее должно быть свободное расстояние в 0.5 метра, а спереди – более 1 метра (желательно 1.5 метра).
Далее устанавливаем станцию, присоединяем к ней штатный кабель и подключаем ее к сети питания.
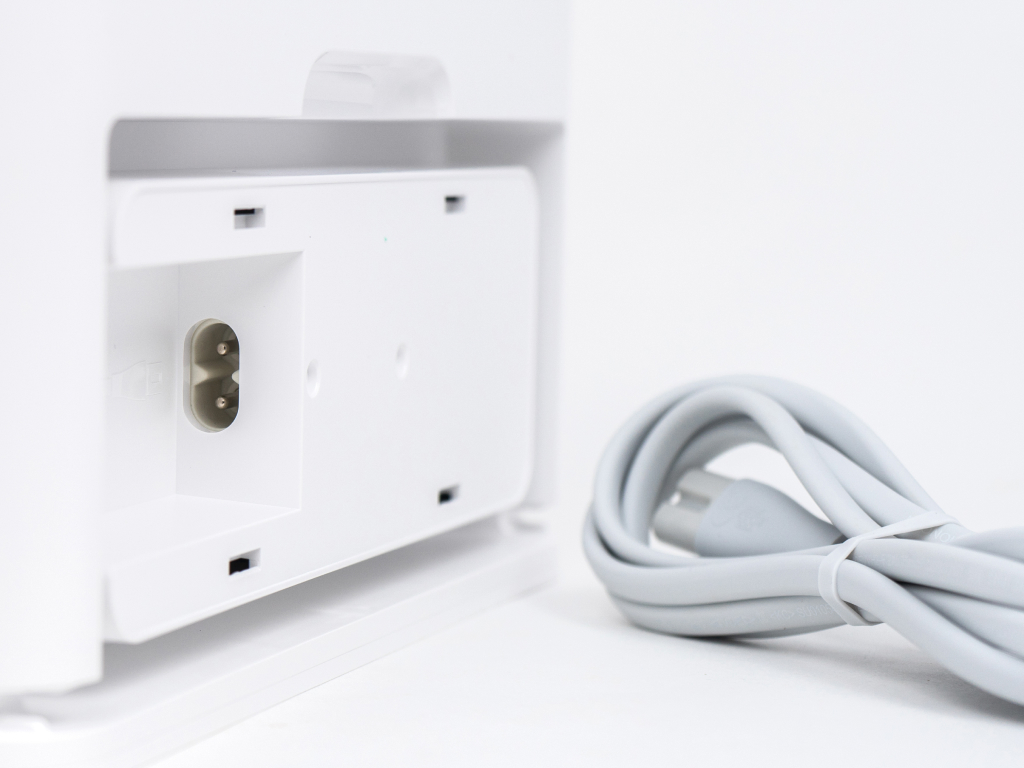
Включите робота, удерживая кнопку питания, и поставьте его на зарядную станцию так, чтобы индикатор отобразил процесс зарядки.
Следующий шаг – это синхронизация робота со смартфоном и домашним Wi-Fi. Для этого нужно скачать приложение Mi Home. Оно доступно по данным QR-кодам, либо в магазинах приложений.
QR-код для Аndroid
Далее следует войти в приложение и синхронизироваться с роботом-пылесосом. Подробное описание будет доступно по данной ссылке
QR-код на описания подключения
Обслуживание Контейнер и фильтр необходимо чистить после каждой уборки.
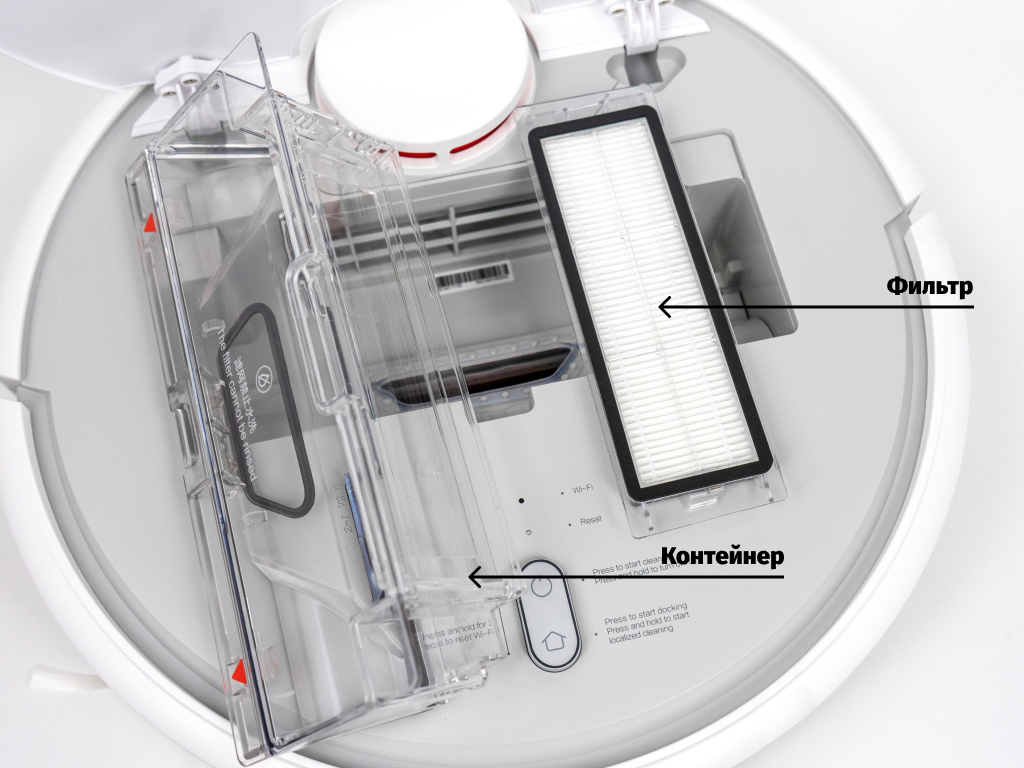
Для этого откройте люк пылесоса и извлеките пылесборник из отсека, нажав на паз.
Откройте крышку контейнера в указанном направлении.
Выбросьте мусор из контейнера.
* Для поддержания нормальной работы фильтра рекомендуется во время очистки от мусора слегка постучать по нему, чтобы избавиться от оставшихся частиц. Мыть фильтр категорически запрещается! Менять фильтр рекомендуется раз в 3 месяца для поддержания высокой степени эффективности. Основная (центральная) щетка
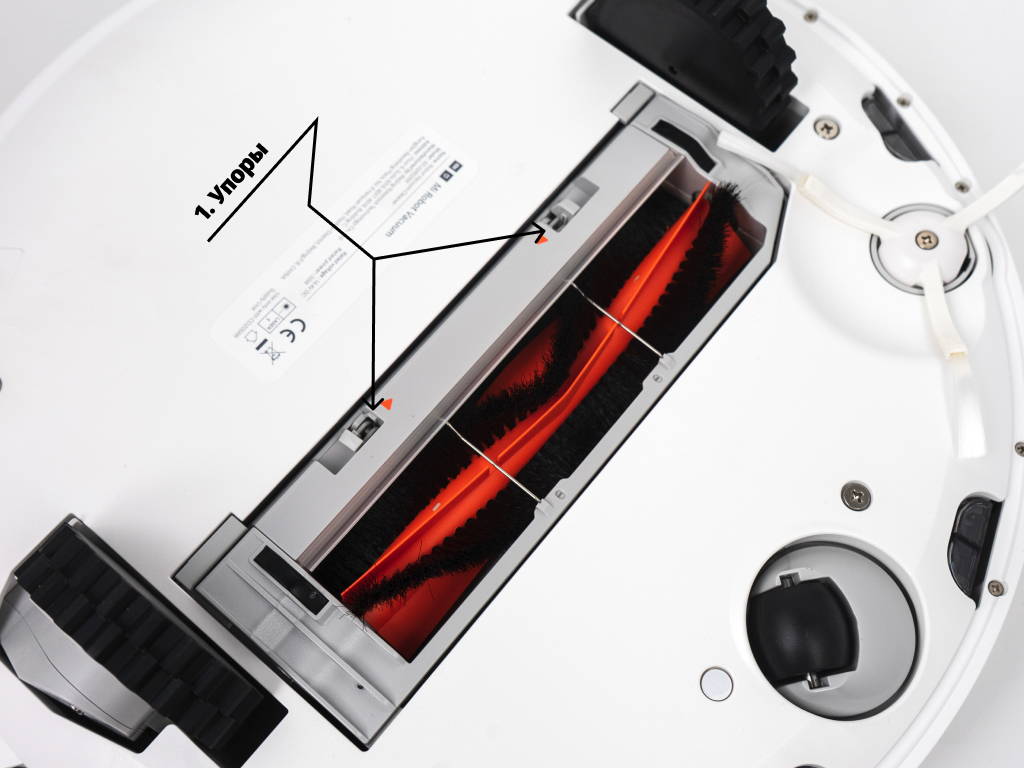
1. Нажмите упоры для удаления крышки основной щетки.
2. Снимите основную щетку и очистите ее ось с помощью специального инструмента.
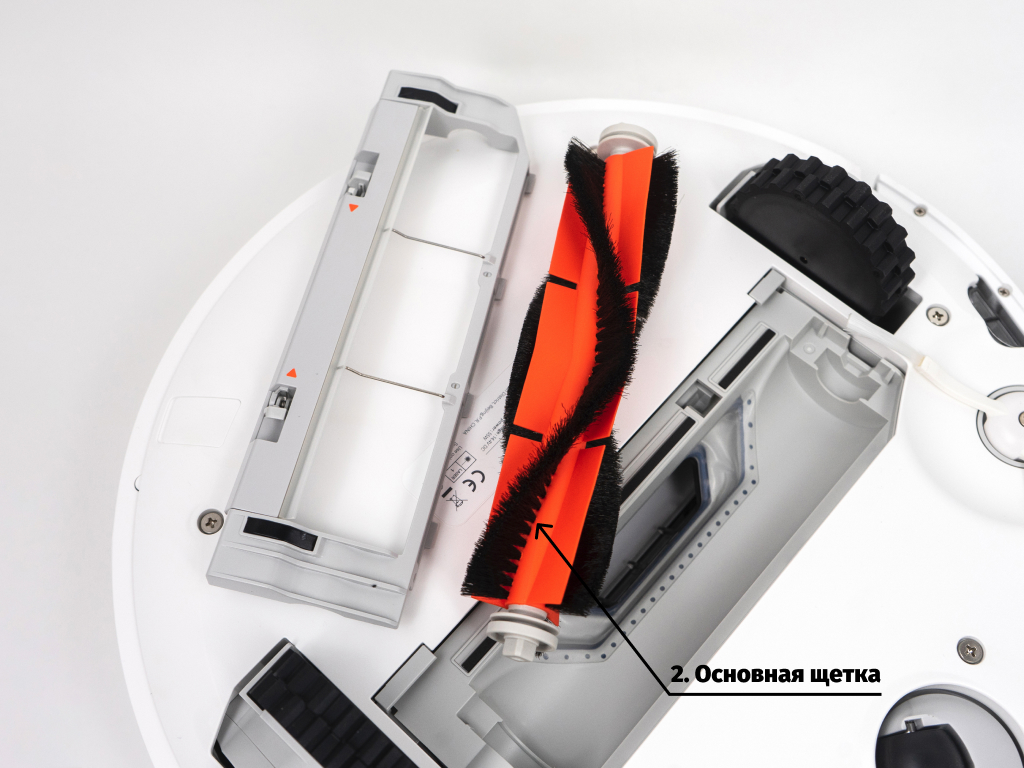
3. Отрежьте накрученные волосы с помощью специального инструмента.
4. Поставьте обратно очищенную основную щетку и крышку.
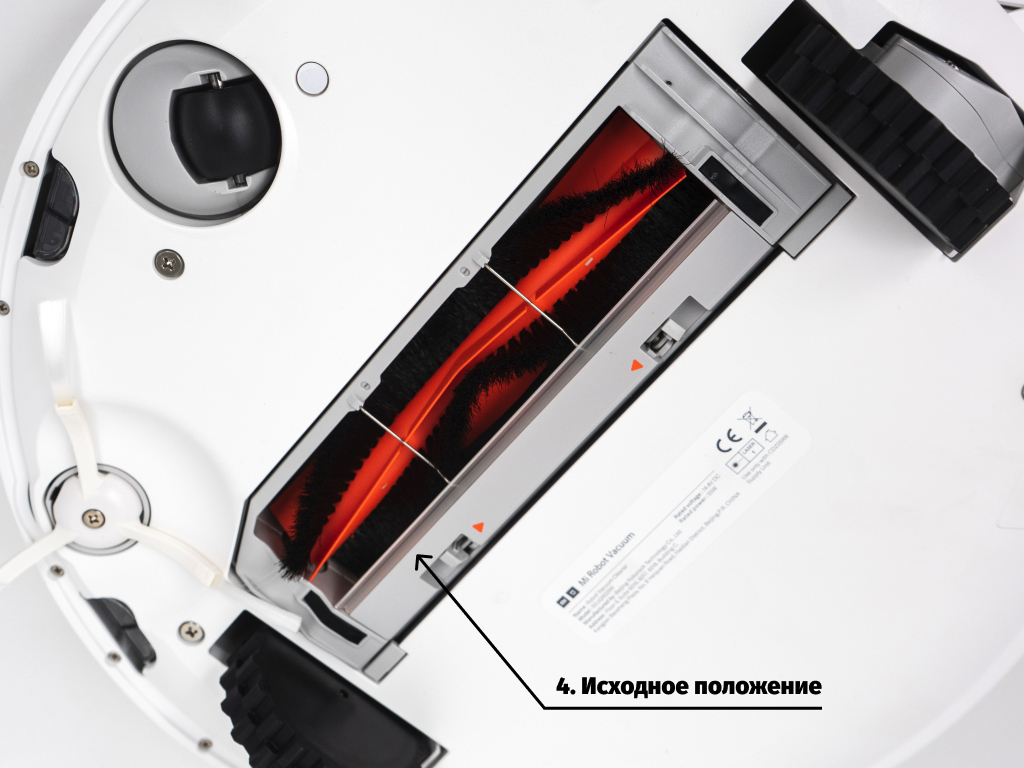
Примечание: для эффективной уборки рекомендуется производить замену щетки каждые 6-12 месяцев в зависимости от интенсивности использования. Чистить щетку рекомендуется раз в неделю.
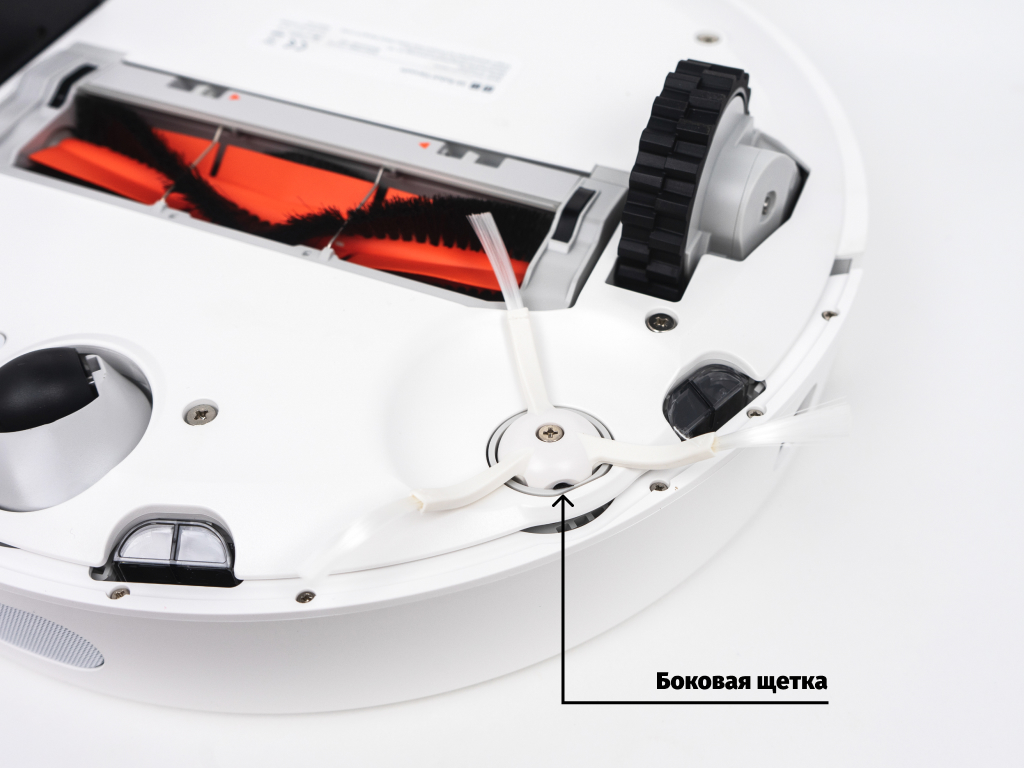
1) Отвинтите боковую щетку.
2) Снимите и очистите боковую щетку.
3) Вставьте обратно и закрепите боковую щетку.
Примечание: рекомендуется заменять боковую щетку каждые 3-6 месяцев, чтобы обеспечить эффективную уборку. А чистить щетку рекомендуется раз в 3-4 недели.
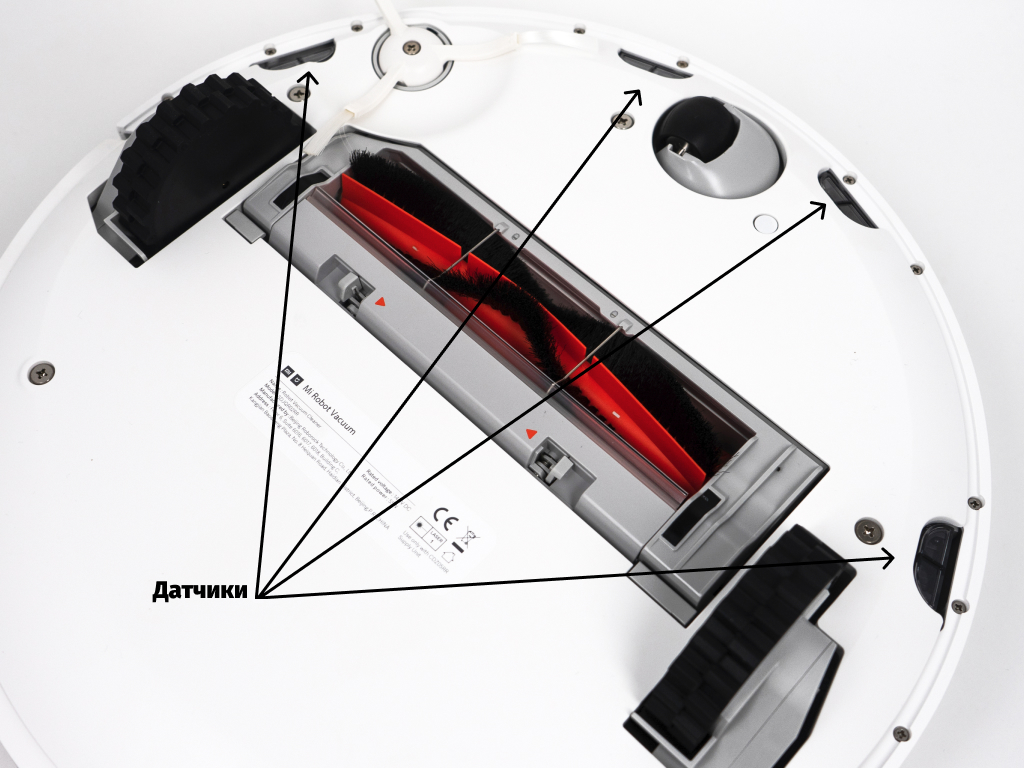
Датчики, расположенные на корпусе робота-пылесоса, рекомендуется протирать по мере загрязнения или раз в месяц.
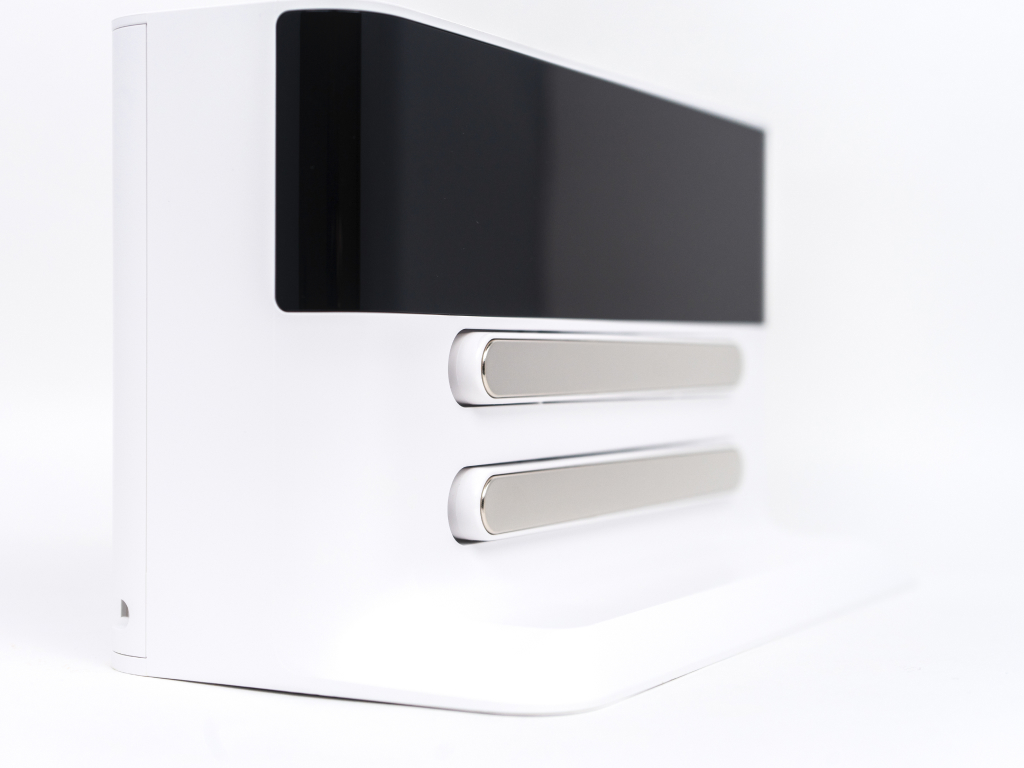
Очистите коннектор зарядного устройства док-станции сухой мягкой тканью.
Обеспечьте свободное пространство 0.5 м с обеих сторон и 1 метр с лицевой стороны, затем подключите док-станцию к электросети.
Примечание: не устанавливайте зарядную станцию под прямыми солнечными лучами, а также рядом с посторонними объектами в районе стыковки. В противном случае робот не сможет вернуться к зарядной станции автоматически. Проводить уборку рекомендуем раз в месяц.
Робот имеет встроенный высокопроизводительный литий-ионный аккумулятор. Для того чтобы поддерживать работу батареи, рекомендуем заряжать робота после ежедневных уборок.
Примечание: если Вы планируете не пользоваться роботом в течение длительного времени, пожалуйста, выключите его и заряжайте по крайней мере раз в три месяца, чтобы избежать повреждения батареи из-за чрезмерного разряда и последующей потери емкости.
Устранение возможных неисправностей
1) Нужно ли заряжать батарею и полностью разряжать первые 3 раза?
Литиевая батарея без эффекта памяти, поэтому достаточно полной зарядки.
2) Как сбросить настройки Wi-Fi?
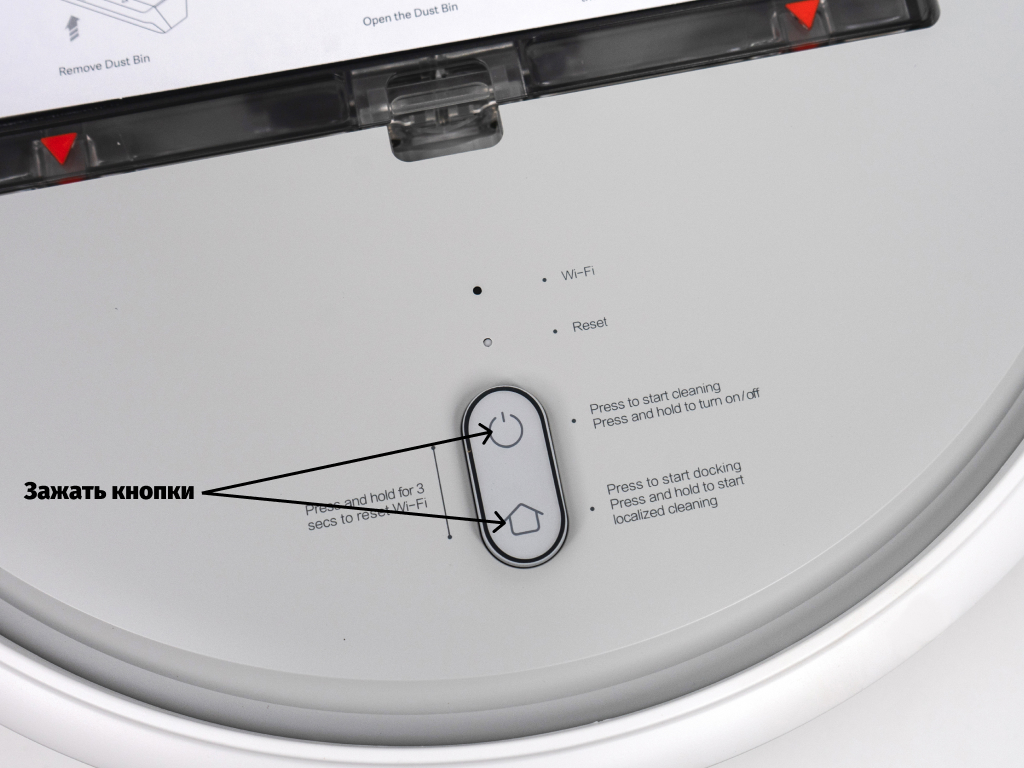
В случаях, когда произошла потеря связи между роботом и телефоном (маршрутизатор изменил конфигурацию, вы забыли пароль или по каким-то другим причинам), откройте верхнюю крышку, чтобы видеть индикатор Wi-Fi. Затем нажмите одновременно на кнопку питания и клавишу Home до тех пор, пока не услышите голосовое оповещение «Перезагрузка W-Fi». Если индикатор Wi-Fi снова нечасто замигает, это значит, что произведен успешный сброс.
3) Как я могу обновить прошивку?
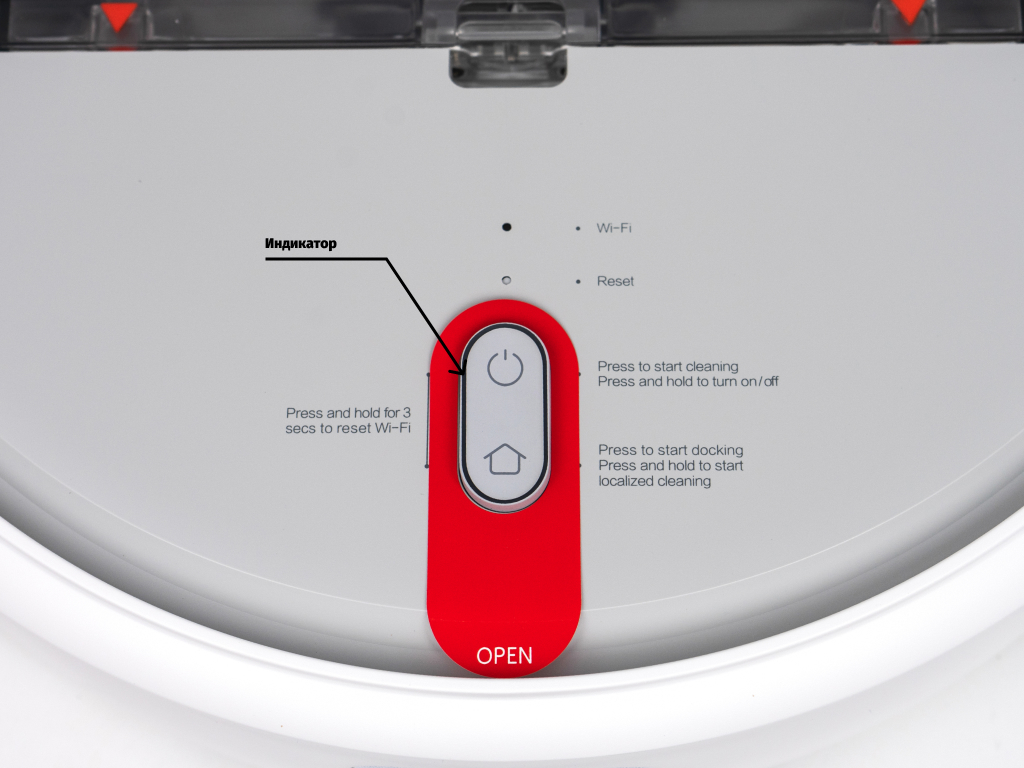
Вы можете обновить прошивку робота через мобильное приложение. Во время обновления, пожалуйста, подключите робота к док-станции и убедитесь, что уровень заряда превышает 20%. Когда кольцевой индикатор замигает белым цветом – встроенное программное обеспечение обновлено.
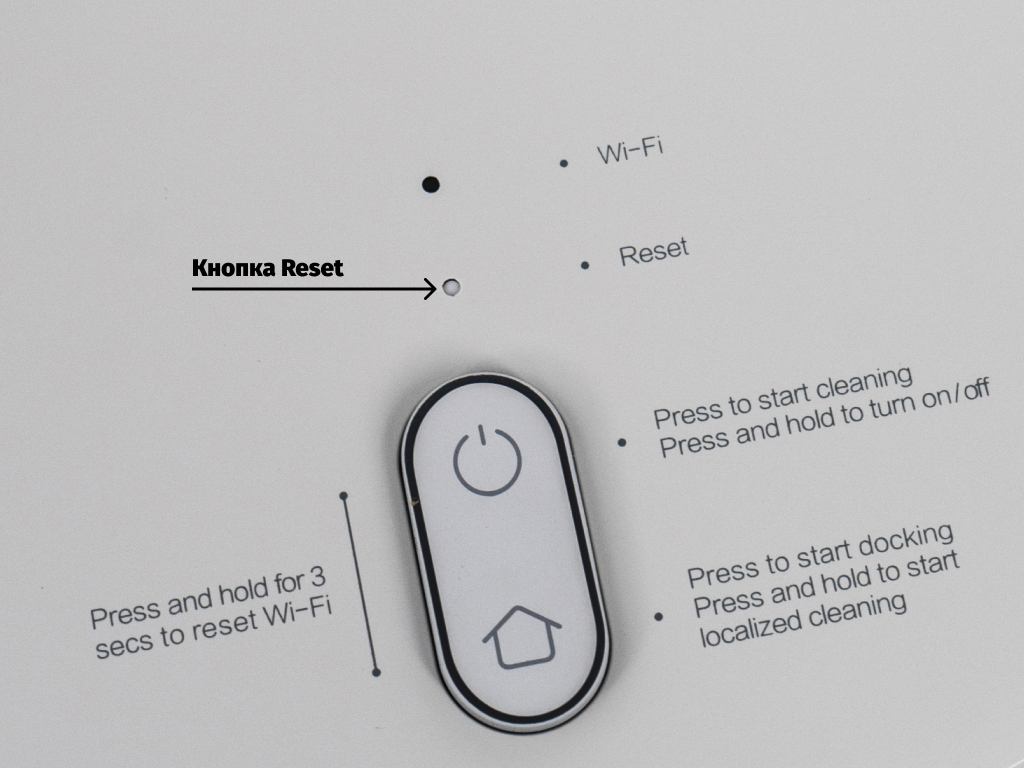
4) Как сделать сброс системы?
Если робот не реагирует на нажатие клавиш или не может быть выключен, попробуйте его перезагрузить, нажав кнопку сброса (кнопка Reset под крышкой), робот автоматически перезагрузит систему. Перезагрузка системы сбрасывает настройки синхронизации, режима уборки, а также настройки Wi-Fi.
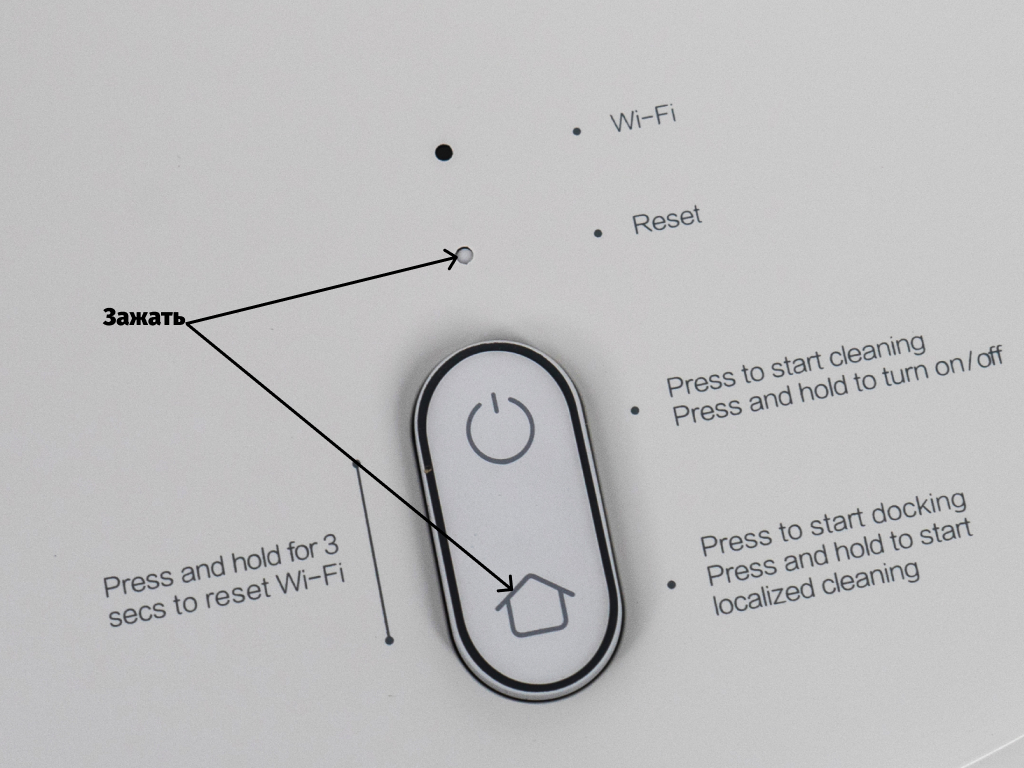
5) Как восстановить заводские настройки, если не удается сбросить систему?
Если не удается произвести сброс системы, пожалуйста, нажмите одновременно на клавишу Home и на клавишу Reset, пока не услышите голосовое оповещение «Запуск восстановления заводских настроек» – робот начнет восстанавливать заводские настройки.
6) Почему не включается робот?
Возможное решение 1. Уровень заряда батареи может быть очень низким. Пожалуйста, подключите робота к док-станции и дайте зарядиться.
Возможное решение 2. Температура может быть ниже 0°C или выше 50°С, в то время как рабочий диапазон температуры 0-40°.
7) Почему не удается зарядить робота?
Возможное решение 1. Док-станция может быть не подключена к источнику питания, поэтому, пожалуйста, убедитесь, что оба конца электрического шнура подключены.
Возможное решение 2. Коннекторы док-станции могут быть загрязнены, поэтому, пожалуйста, почистите зарядные разъемы док-станции и робота.
8) Что делать, если эффективность очистки снизилась или остается грязь?
Возможное решение 1. Пожалуйста, очистите мусорный контейнер, он может быть полон.
Возможное решение 2. Пожалуйста, очистите фильтры, они могут быть забиты.
Возможное решение 3. Пожалуйста, очистите центральную щетку, на ней могут быть накручены волосы.
9) Что делать, если робот не может вернуться к док-станции?
Возможное решение 1. Пожалуйста, переместите его в другую свободную зону, т.к. ему могут мешать препятствия.
Возможное решение 2: Пожалуйста, поставьте робота рядом с док-станцией и проверьте, возвращается ли он к док-станции или нет. Возможно, он находился слишком далеко.
10) Что делать, если робот ведет себя ненормально?
Перезапустите робота. Если проблема осталась, то, пожалуйста, выполните сброс системы или восстановите заводские настройки.
11) Потребляет ли робот много энергии при постоянной зарядке?
Во время зарядки робот потребляет некоторое количество электроэнергии, но после полной зарядки он переходит в спящий режим, чтобы сохранить максимальную производительность.
12) Почему уборка по расписанию не работает?
Пожалуйста, проследите, чтобы уровень заряда батареи превышал 20%.