
Самодельный робот-пылесос v. 2.0. Часть 1: Корпус, турбина, механика
Диаметр робота 34 сантиметра, высота 9 сантиметров. Корпус робота сделан из вспененного ПВХ толщиной 4 мм.
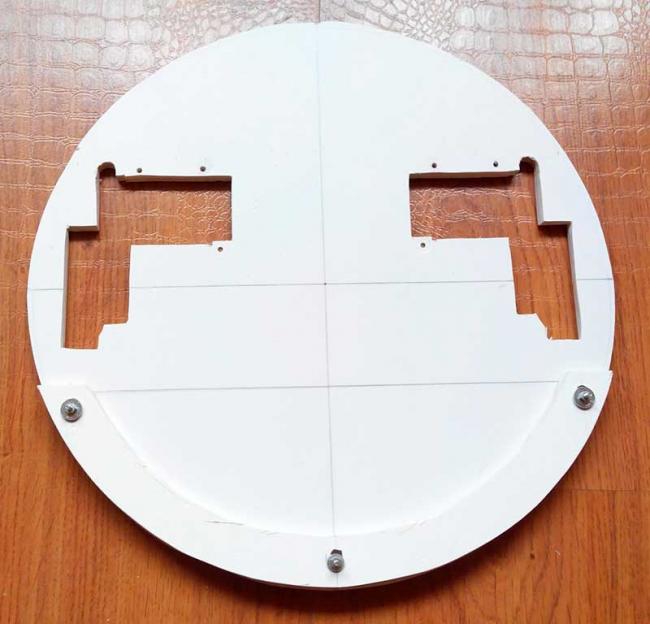
Сначала основание вырезал из фанеры, но она крошится и отслаивается. Решил делать из ПВХ. Склеил вместе два куска 4 миллиметрового ПВХ и вырезал из этого бутерброда основание диаметром 33 сантиметра. Потом прорезал отверстия для колес.
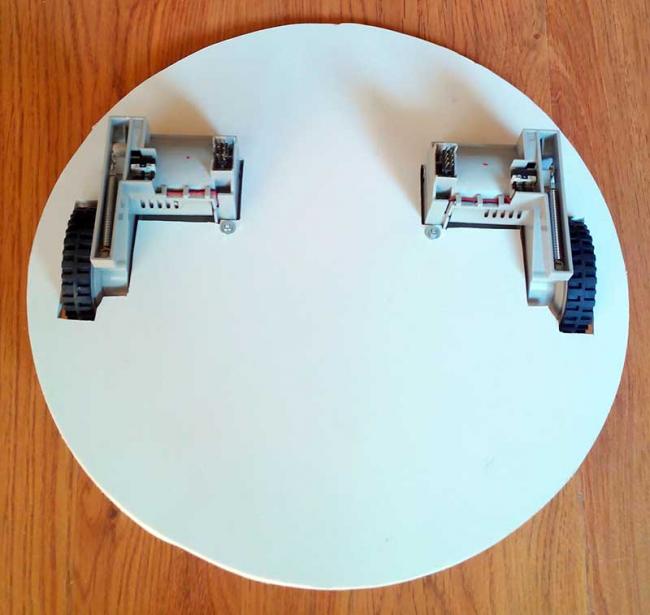
Примерил колеса.
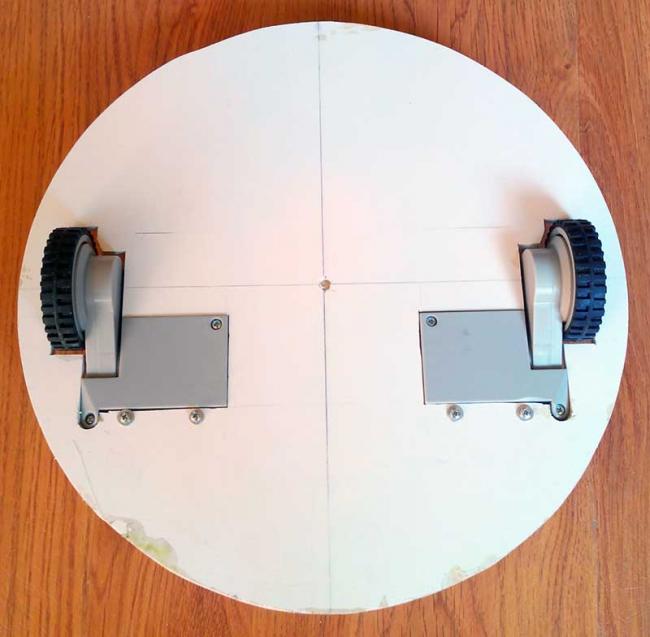
Вид снизу.


Сделал крепления для бампера.
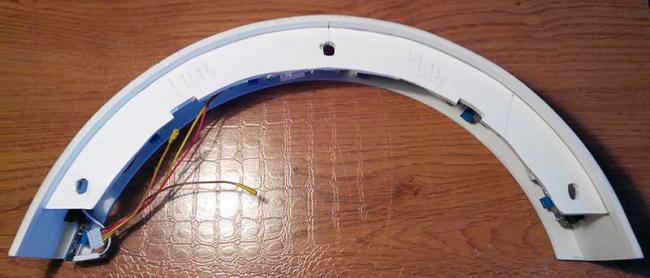
Чтобы ровно согнуть переднюю часть бампера, воспользовался большой кастрюлей. Взял полоску ПВХ, нагрел обычным феном , прижал к кастрюле с помощью ремня и продолжал греть, подтягивая ремень. Когда все это дело остыло, приклеил крепление бампера.
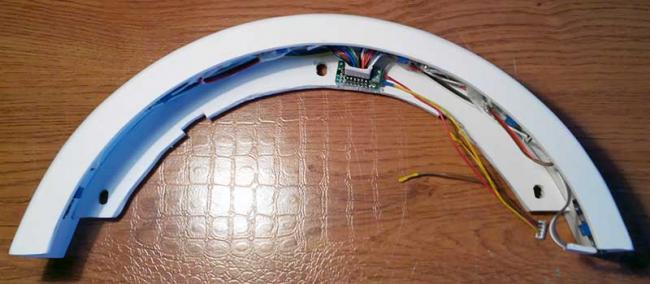
Вырезал дугу и приклеил её сверху бампера, для жесткости.
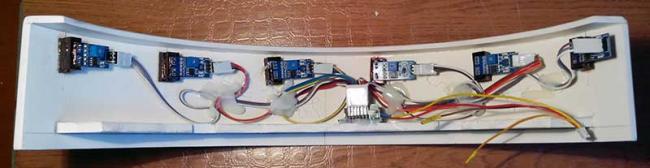
Насверлил отверстий и приклеил инфракрасные датчики препятствия. Датчики пришлось немного перепаять. У них ИК-диоды были припаяны с другой стороны платы и не было бы возможности регулировать расстояние до препятствия с помощью подстроечных резисторов.
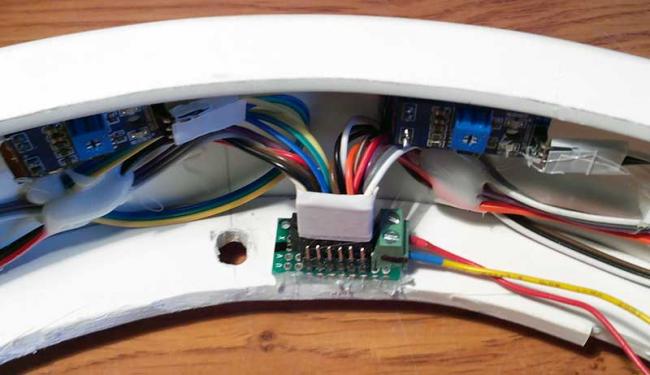
Соорудил такую конструкцию, чтобы не тянуть от каждого датчика по три провода к основной плате. Получилось вместо 18 проводов, всего 8, шесть сигнальных и два питание.
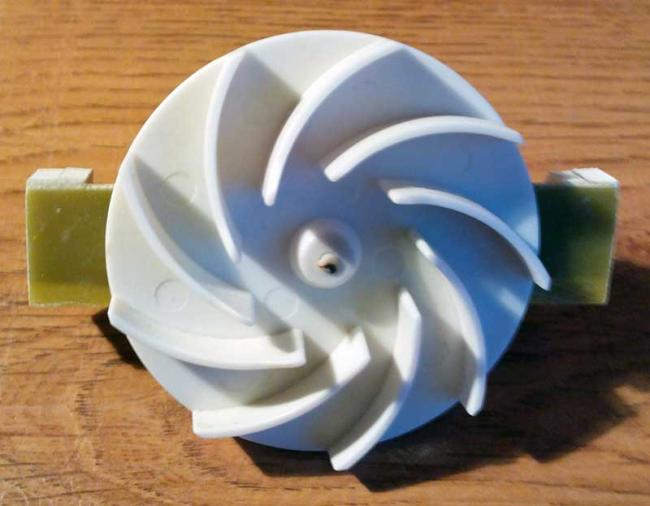
Крыльчатку для турбины вытащил из автомобильного пылесоса, который приобрел за 200 рублей.
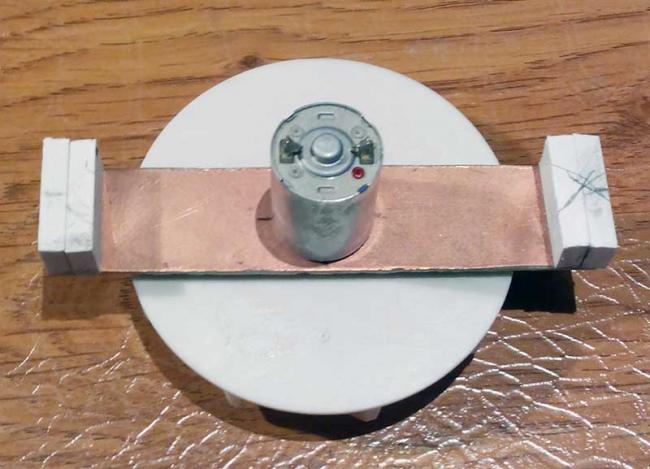
Вырезал крепление для мотора, закрепил мотор и одел не него крыльчатку.
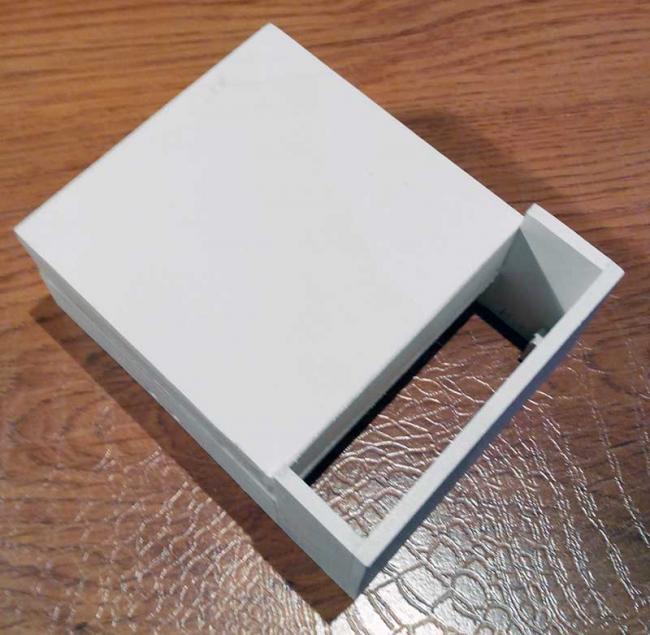
Корпус турбины.
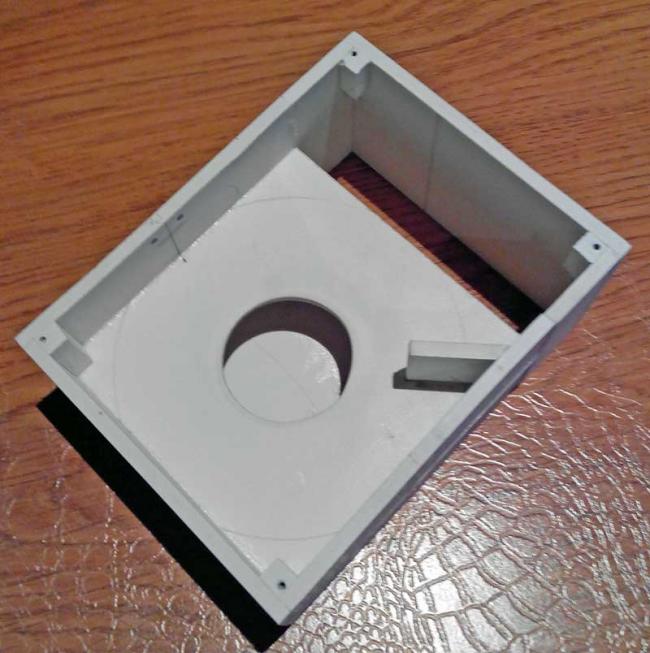
Вид снизу.
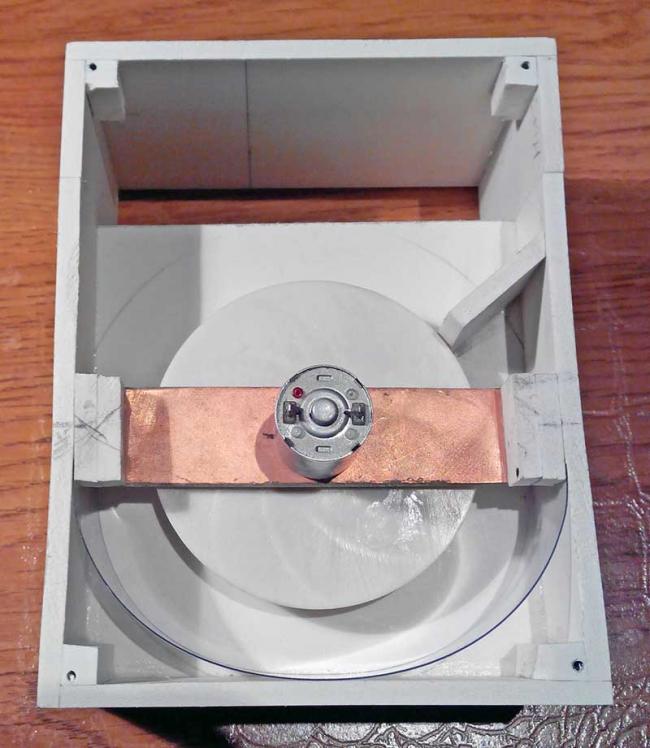
Закрепил мотор с крыльчаткой в корпусе.
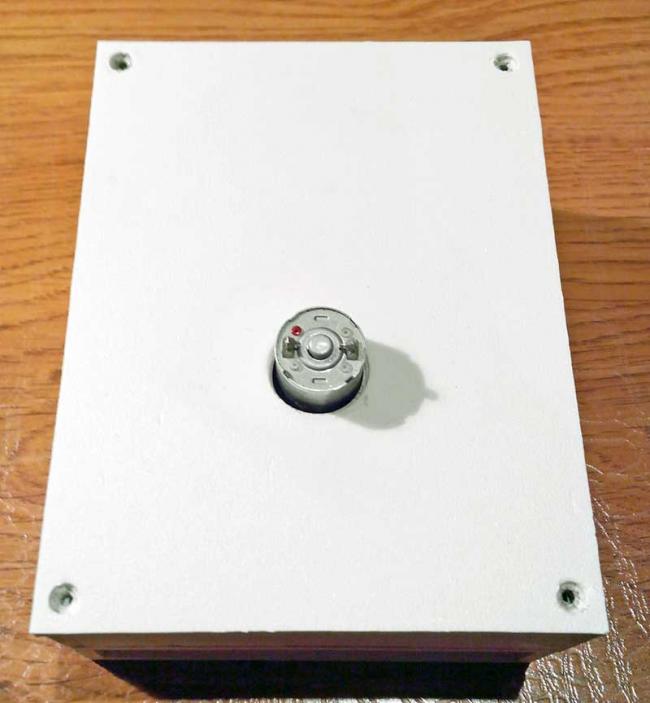
Мотор оказался немного длиннее и пришлось вырезать под него отверстие в дне турбины и в основании пылесоса.
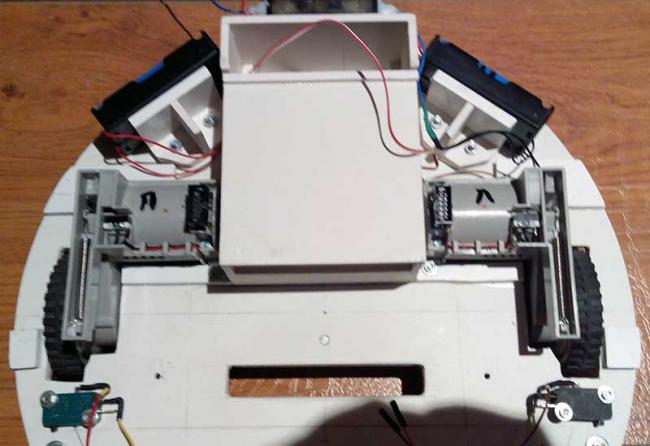
Прикрутил турбину к основанию, сделал крепления для аккумуляторов, закрепил выключатели столкновения и прорезал отверстие для пылесборника.
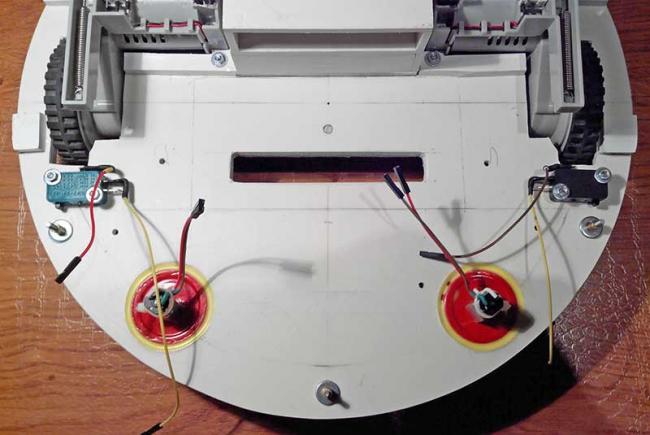
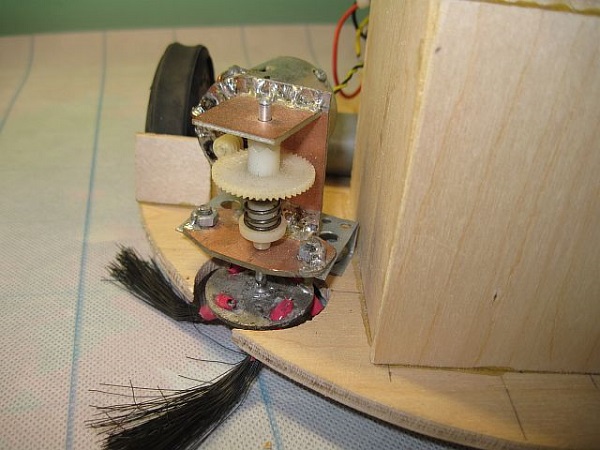
Проплавил два отверстия для моторов, которые будут крутить щетки.
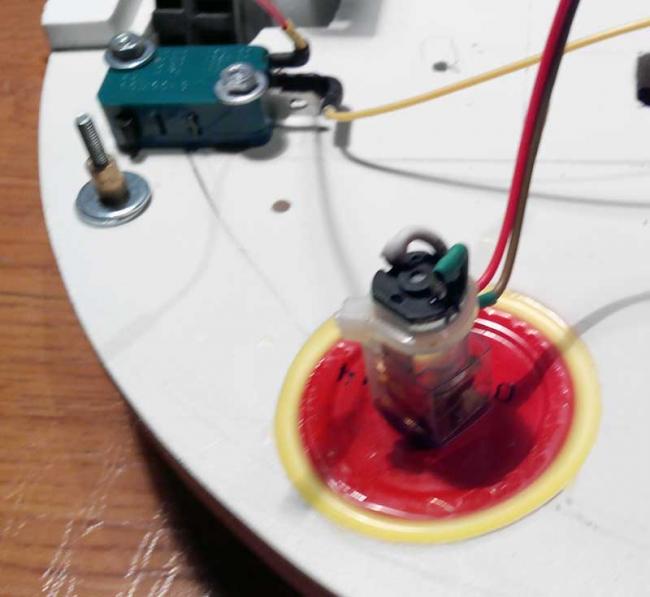
Моторы закрепил на железных крышках из-под соуса, а сами крышки вклеил в основание.
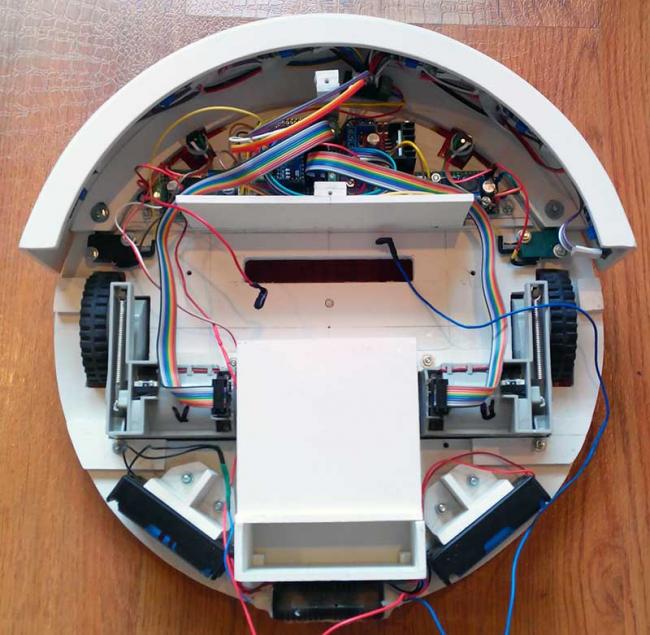
Прикрутил бампер.
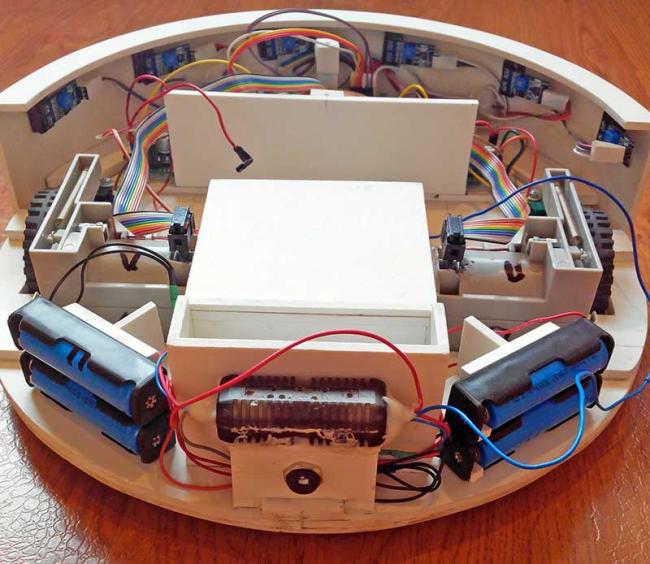
С задней стороны робота стоят аккумуляторы формата 18650. Подключены две пары последовательно.
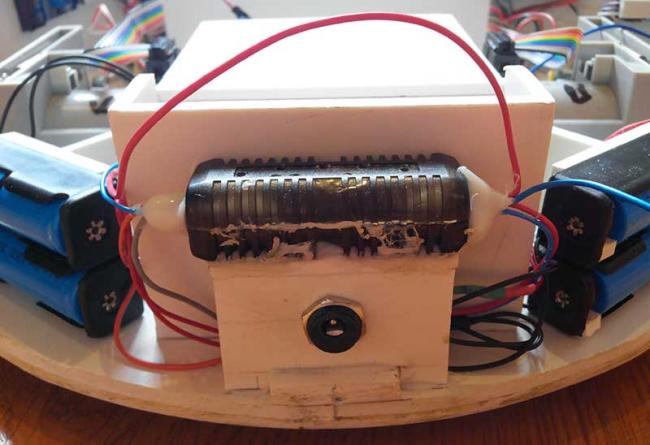
В черной коробочке находится контроллер заряда — разряда аккумуляторов. Когда АКБ подходит к минимально допустимому разряду, контроллер отключает пылесос, когда заряжается и достигает полной зарядки, то отключает зарядное устройство.
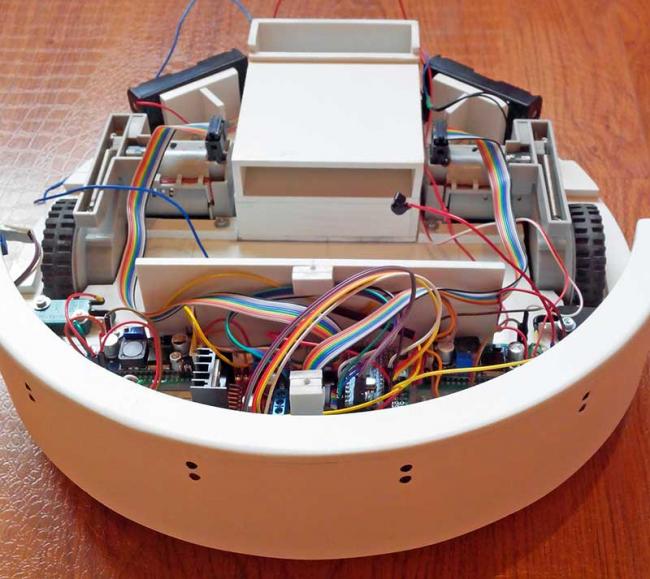
Пылесос с бампером, вид спереди.
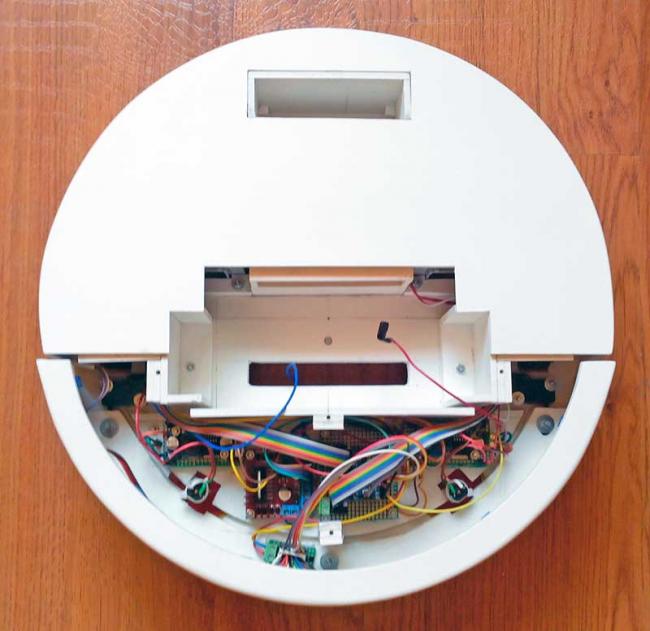
Одел верхнюю крышку.
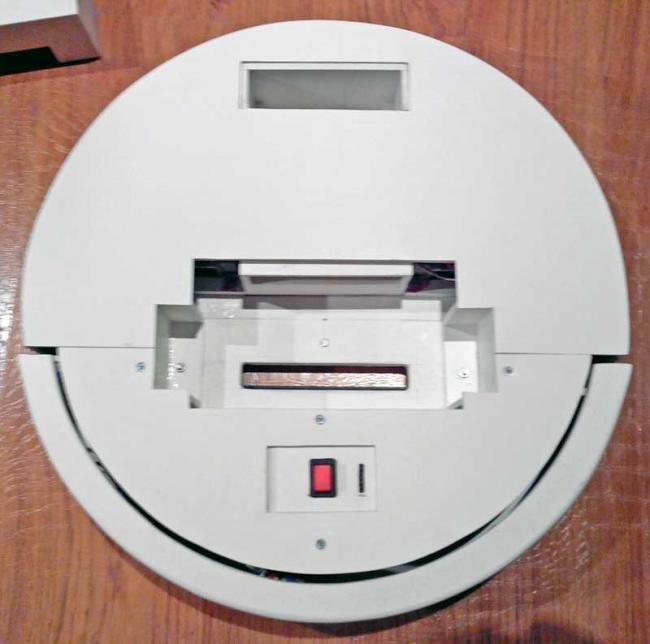
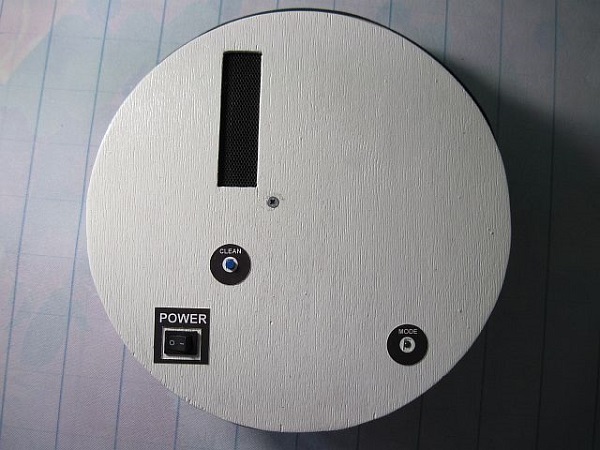
На передней крышке выключатель и разъем для подключения программатора.
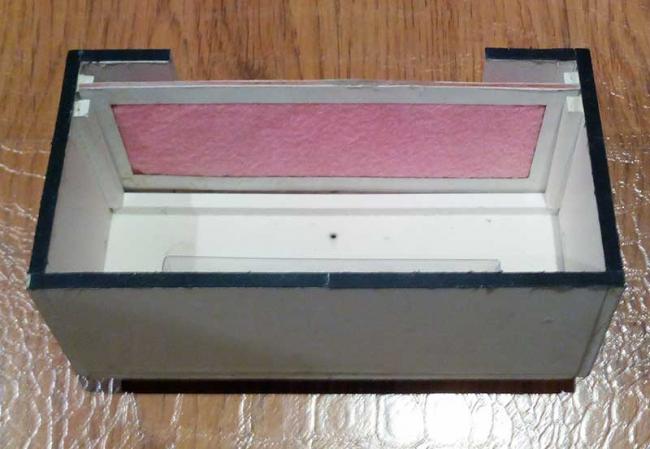
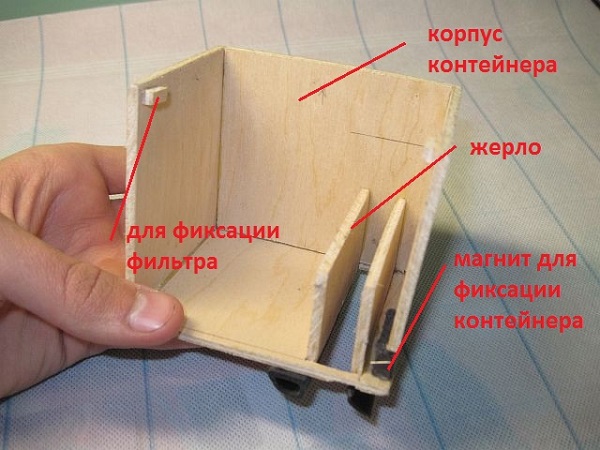
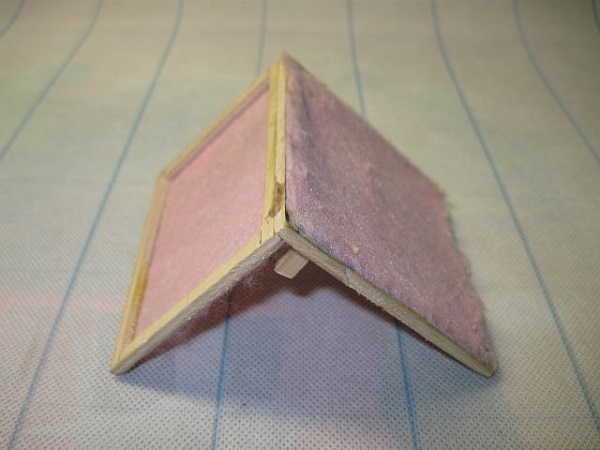
Контейнер для пыли и мусора сделал из 4 мм. ПВХ. Фильтр из двух слоев тряпичной салфетки (продается в любом магазине, где торгуют чистящими средствами для дома) и вклеил их в рамку из плотного картона.
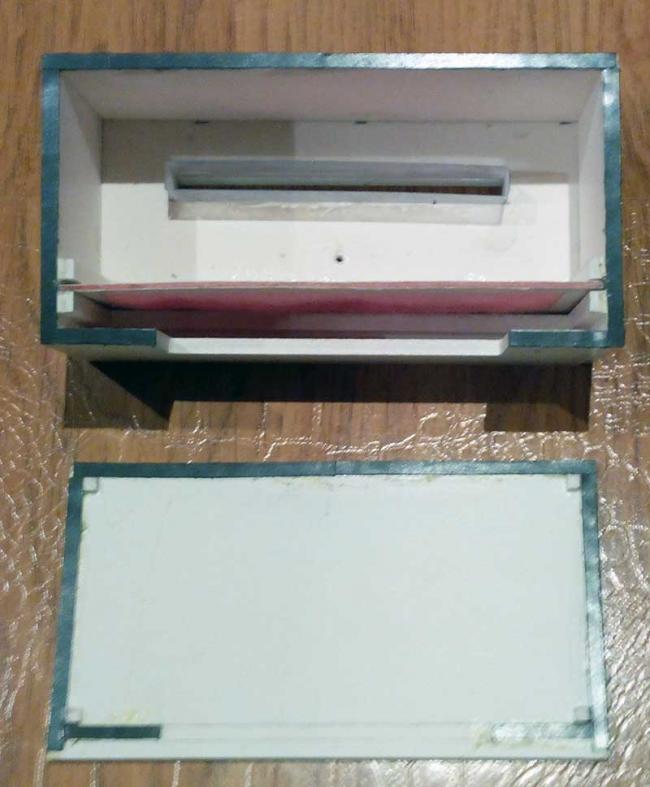
Чтобы крышка на контейнере хорошо держалась приклеил к ней и к контейнеру магнитные полоски, от магнитов на холодильник.
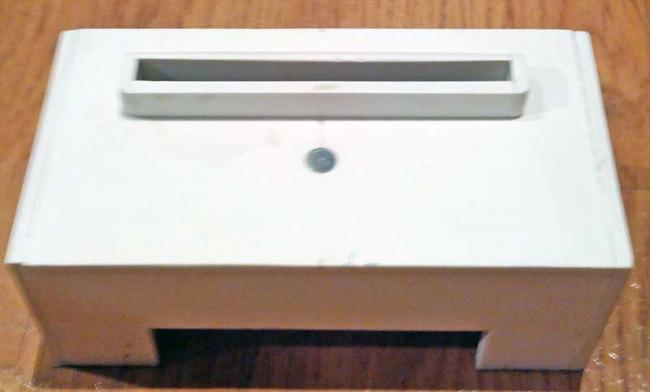
Контейнер, вид снизу. Серая точка это магнит, который притягивает контейнер к основанию.
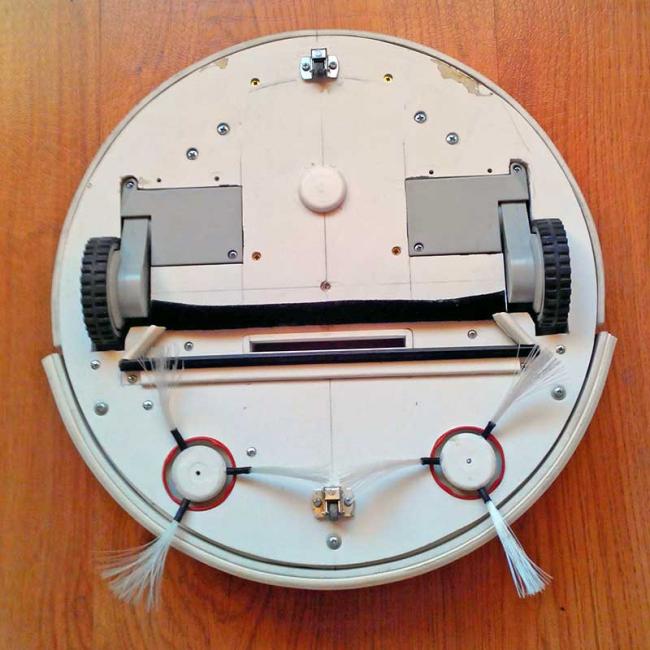
Робот-пылесос вид снизу.
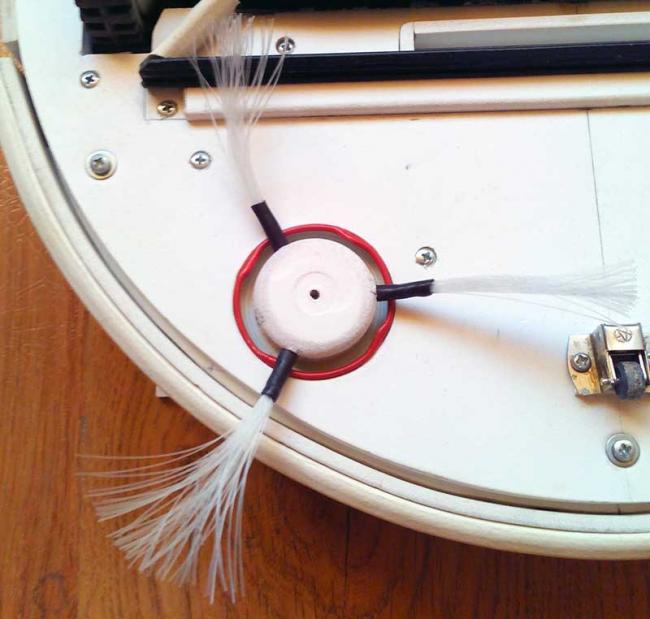
Щетки сделал из лески и вклеил между слоями ПВХ. Колесики временные, пока не найду шариковые высотой не более 2 сантиметров.
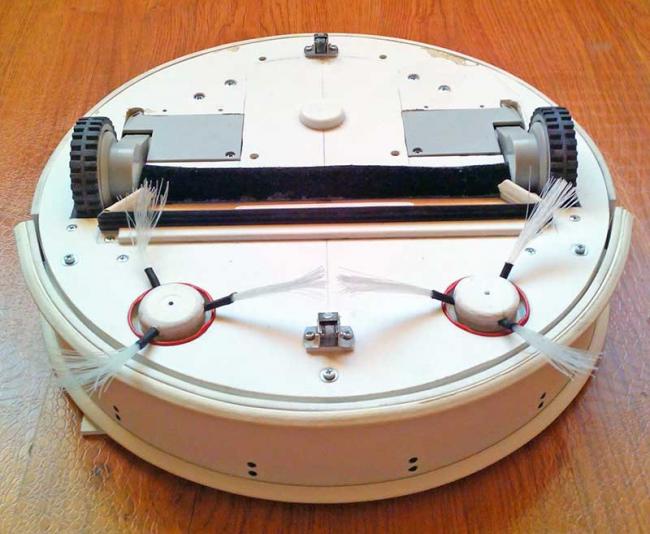
Черная юбка сделана из войлока и крепится на неодимовых магнитах.
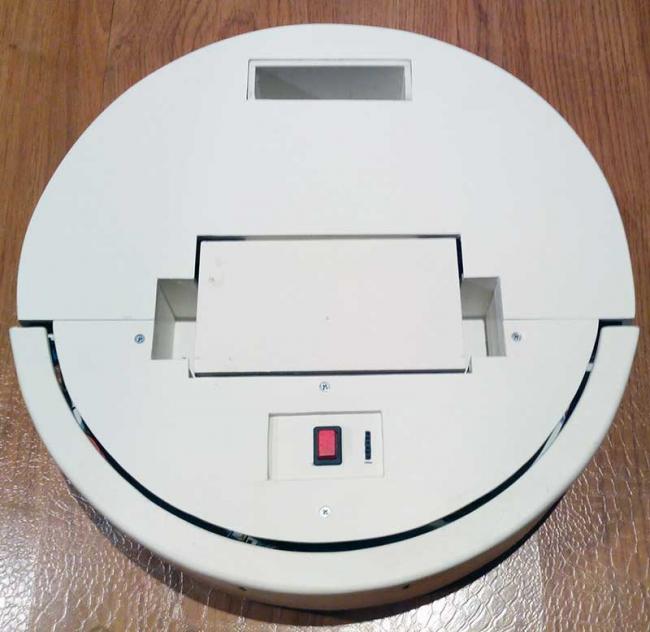
Робот-пылесос в сборе.
В следующей части будет электроника, схема, скетч и видео работы робота-пылесоса.
Робот-пылесос своими руками
Поделюсь опытом создания дешевого робота-пылесоса из подручных средств и всемогущего китайского магазина. Изначально планировал просто изучить среду Arduino, но это изучение переросло в пылесос.
Необходимые детали:
— много плотного картона (бесплатно);
— аналог arduino (210 р);
— маленькая макетка (80 р);
— 2 уз-дальномера (300 р);
— контроллер моторов — H-мост (80 р);
— 2 мотор-редуктора с колесом (600 р);
— блок аккумуляторов на +18v и контроллер заряда;
— пара метров витой пары;
— турбина от пылесоса;
— компьютерный кулер.
Сначала я использовал один из танков игры «Танковый бой». Все равно ими никто не играл из-за «лепешечности» выстрелов — в противника иногда «долетали» пули, выпущенные аж за стенкой.
Первым делом были выброшены все лишние детали, остался только блок моторов и сам корпус. Установлен клон Arduino UNO, драйвер моторов, УЗ-дальномер. Питание — 3 литиевых элемента по 3,7v.
Фотографии, к сожалению, не делал.
Алгоритм простой — ехать вперед, если расстояние до препятствия менее 5 см, стоп, поворот в рандомную сторону на рандомный угол, поехали дальше. Долго подбирал маленькие колеса, так как с большими эта аццкая тележка носилась как сумасшедшая по всему офису и периодически не успевала реагировать на показания дальномера.
Конструкция имела кучу минусов. Основные — колеса находятся позади и при недостаточном сцеплении колес с полом платформа не поворачивается. Буксует, но сдвигает переднюю часть очень незначительно.
Следующий этап — попытка сделать поворотную платформу. Из картона вырезал 2 круга диаметром 18 см. Склеил их волокнами поперек — получил неплохую прочность на изгиб. Блок моторов использовал от того же танка.
В качестве источника питания взял немного модернизированный блок аккумуляторов от уже давно поломанного ручного пылесоса Bork. Там уже встроенный контроллер зарядки, зарядное устройство, индикаторы и прочая лабуда. Выходное напряжение 18 вольт. Логика запитана от LM7805, моторы от понижающего преобразователя. В таком подключении есть возможность регулировать скорость платформы «аппаратно».

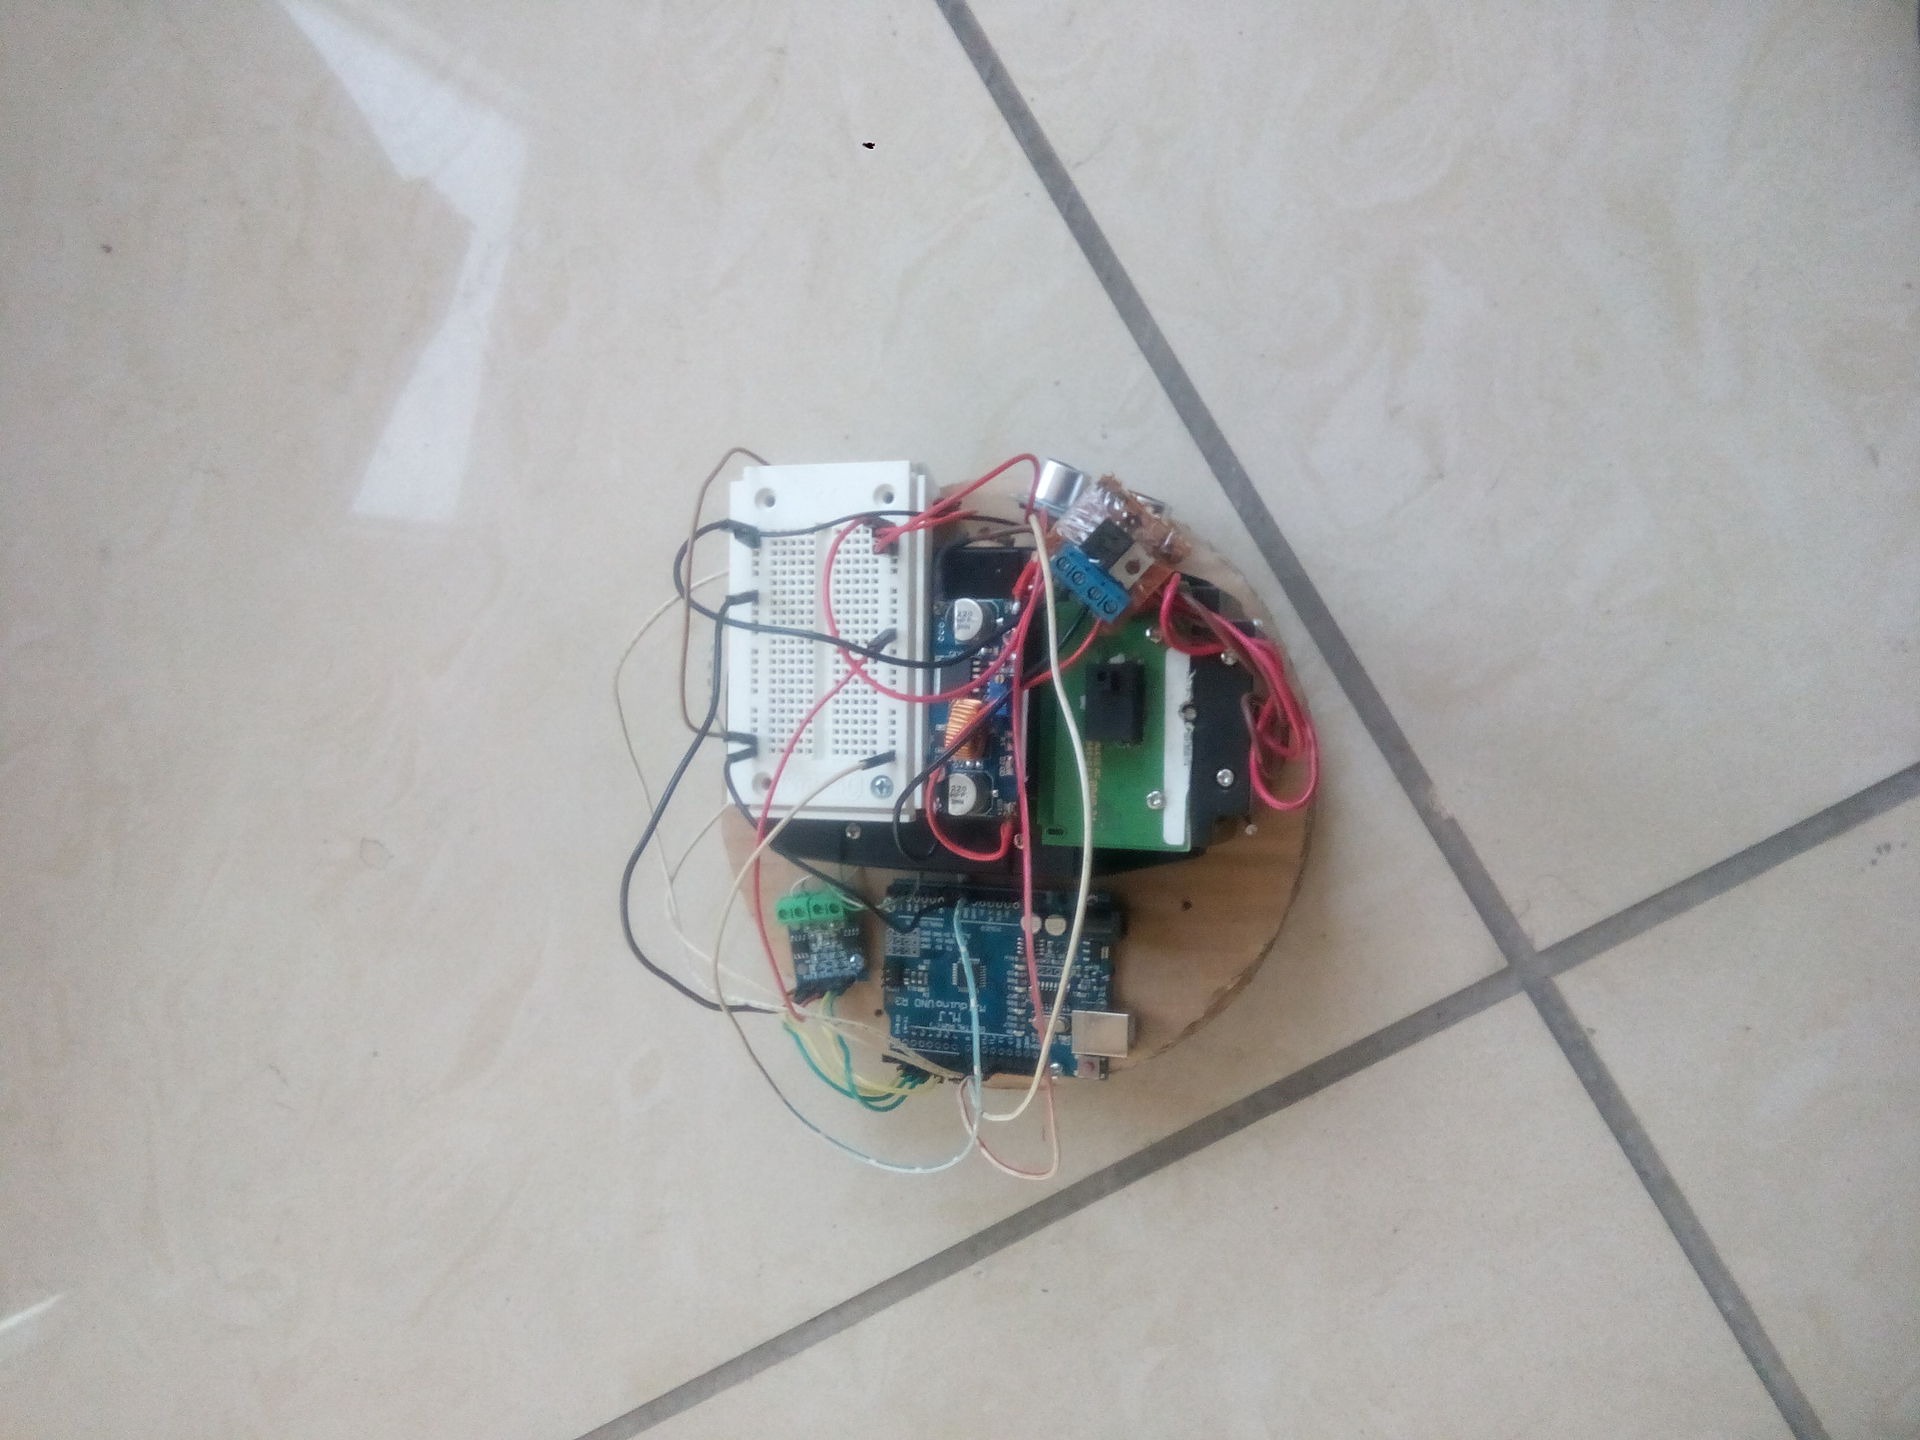
Полученный прототип передвигался намного медленнее и адекватнее. Но все равно работа дальномеров не нравилась.
Следующий этап — решил делать на той же основе, но платформу собрать бОльшую, чтоб в нее влез еще пока не собранный пылесос. Диаметр — 30 см. Таким же образом склеил 2 круга.
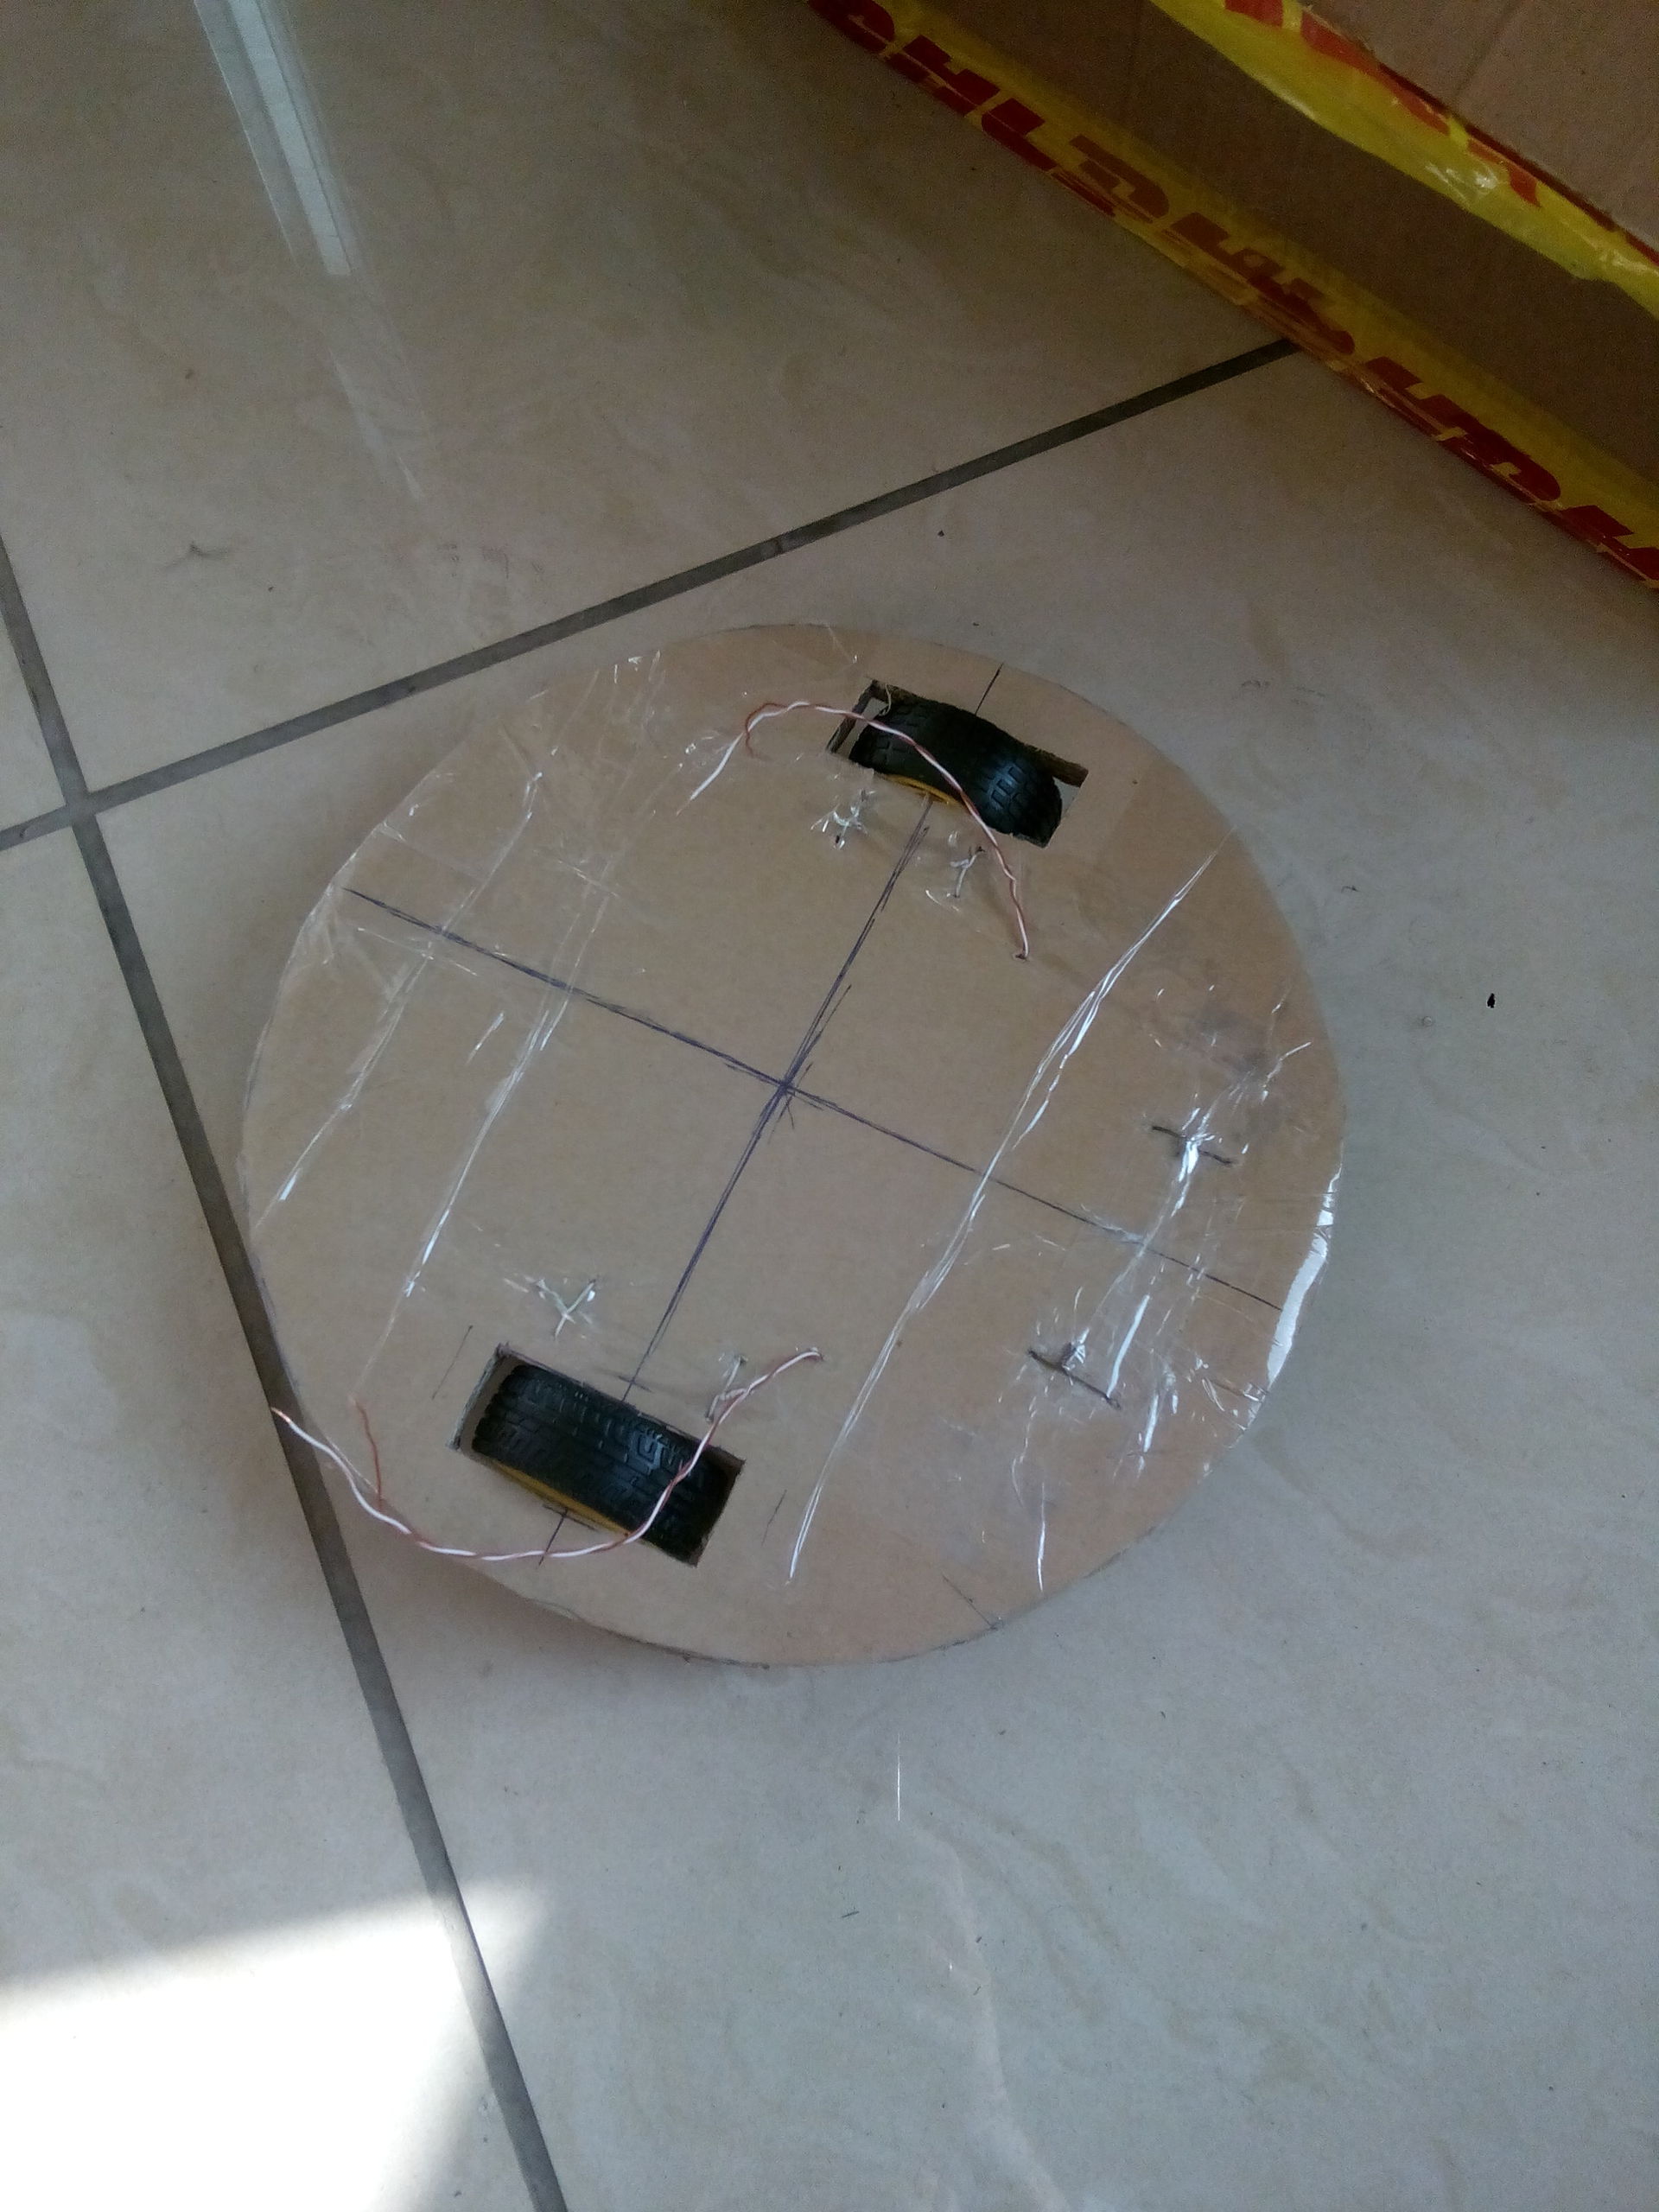
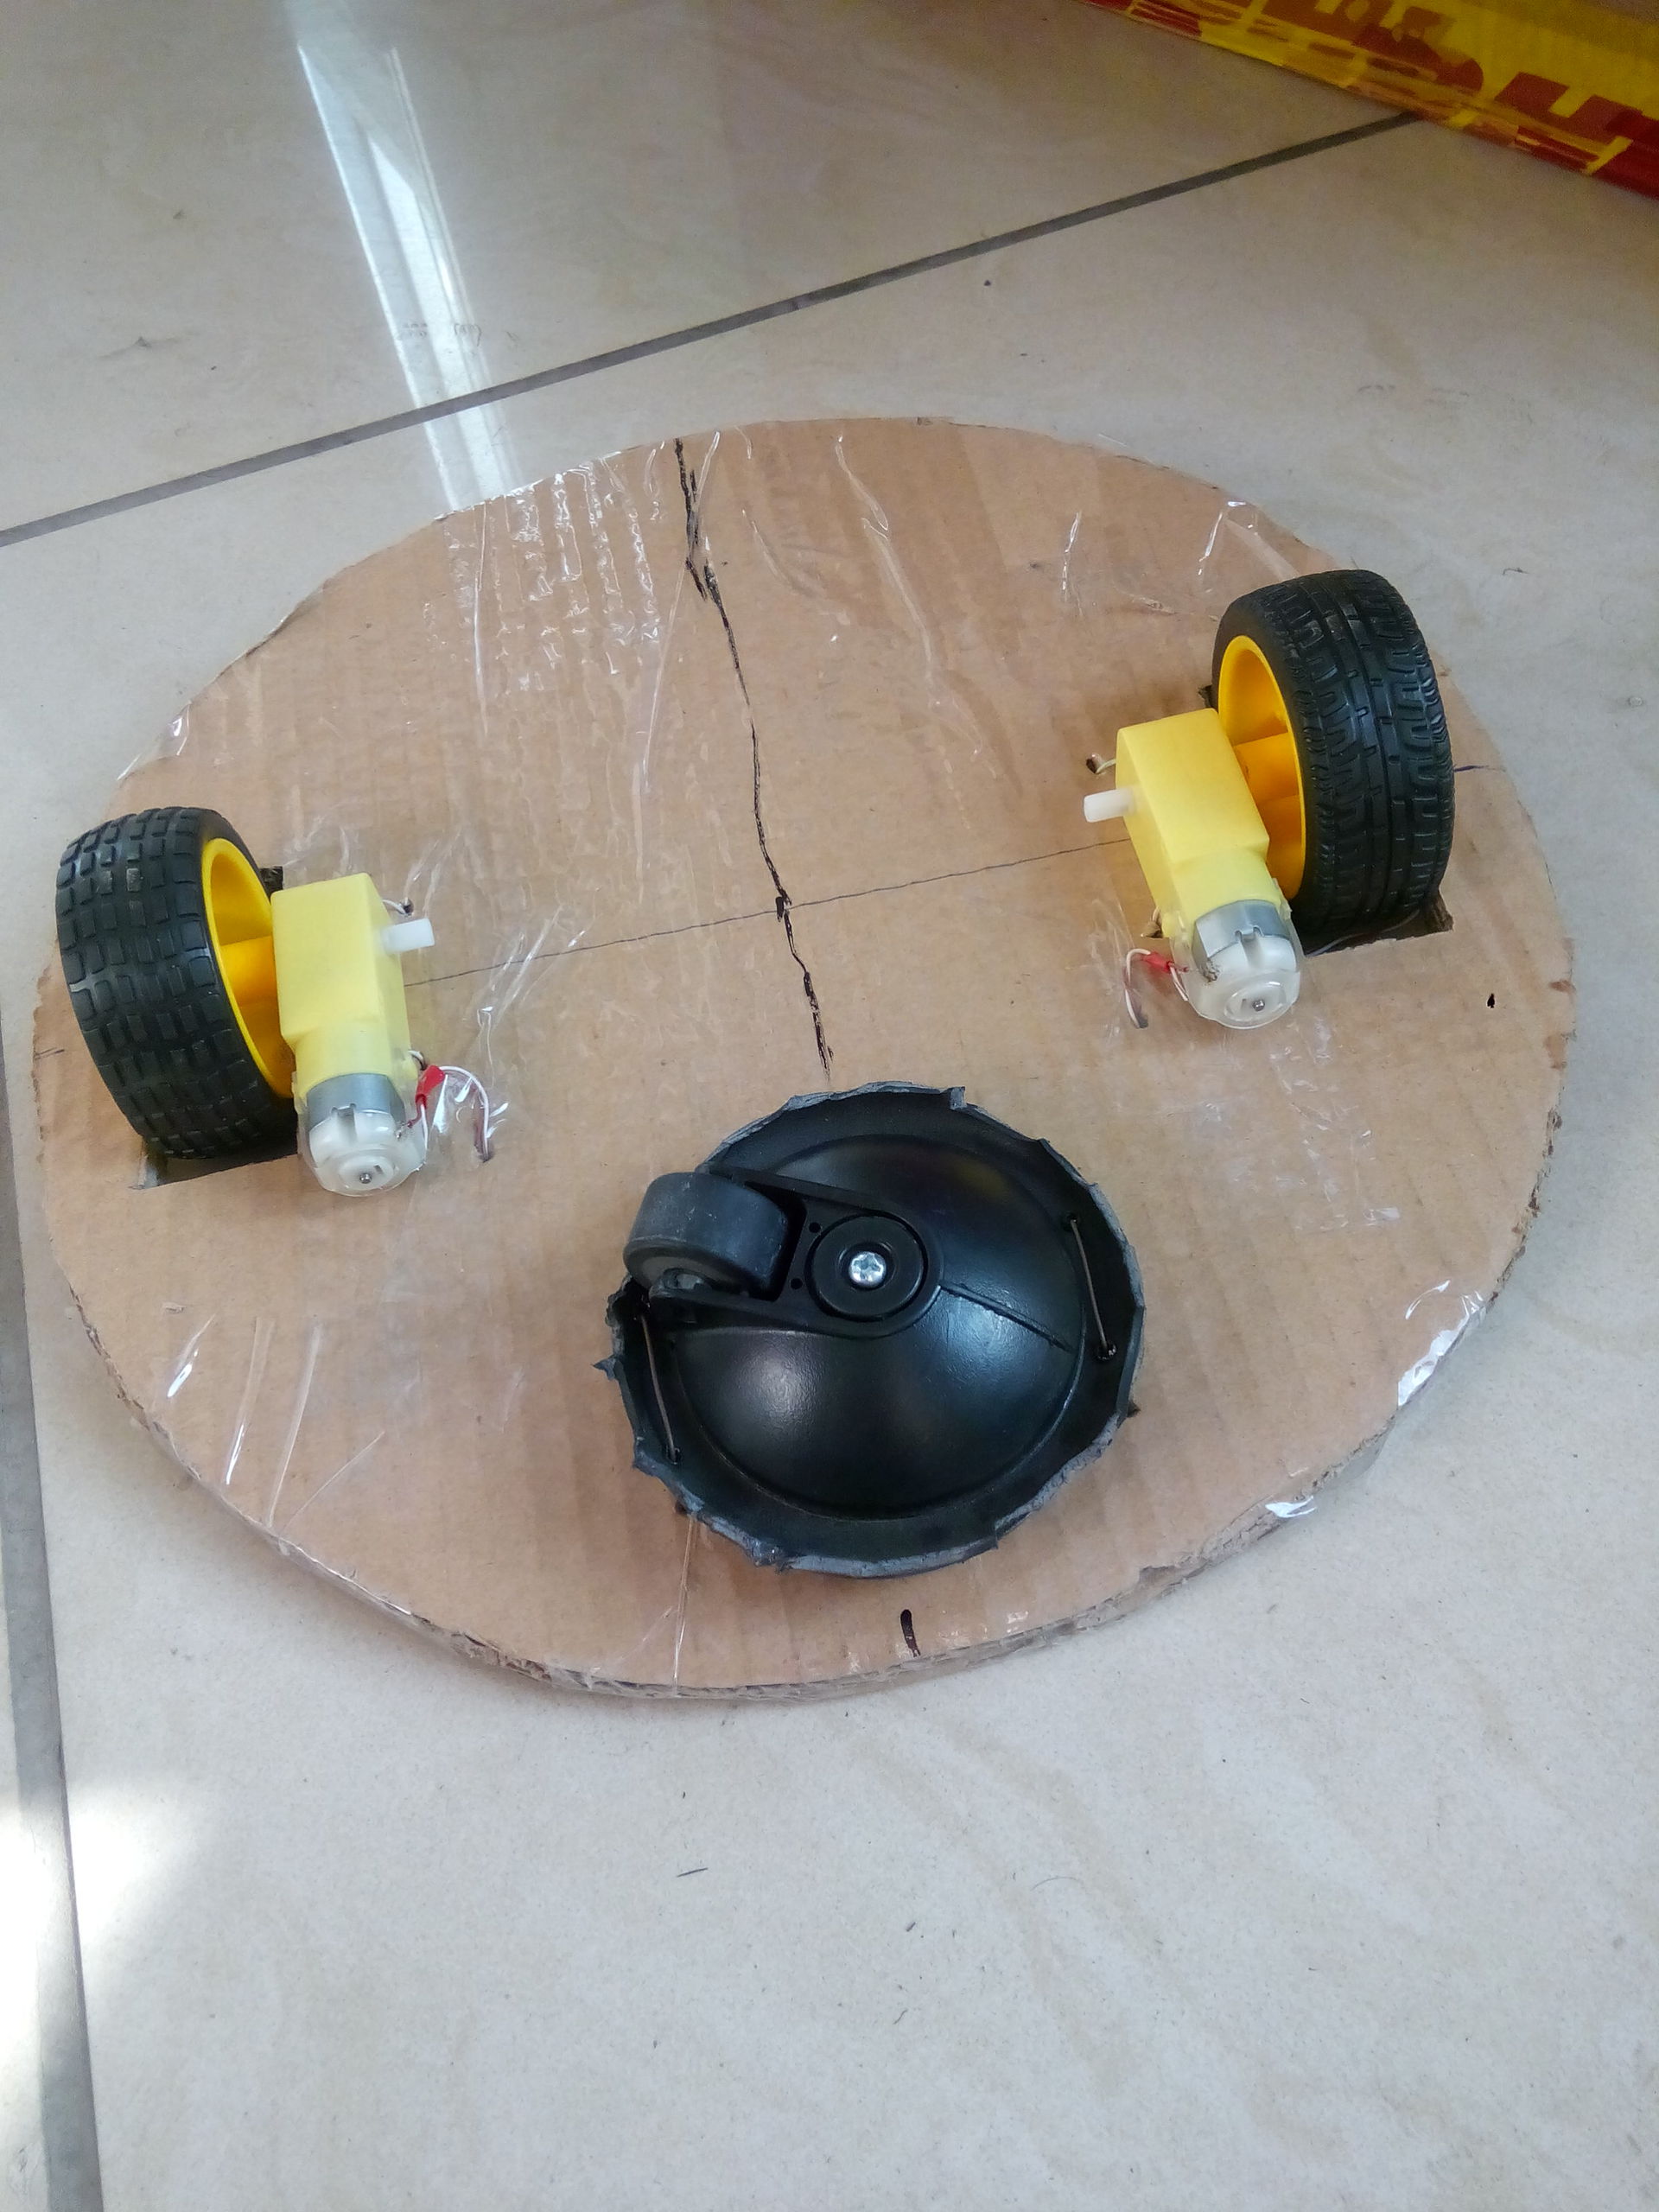
Основной проблемой было избавиться от дальномеров. В итоге используются очень простые по конструкции контактные бампера.


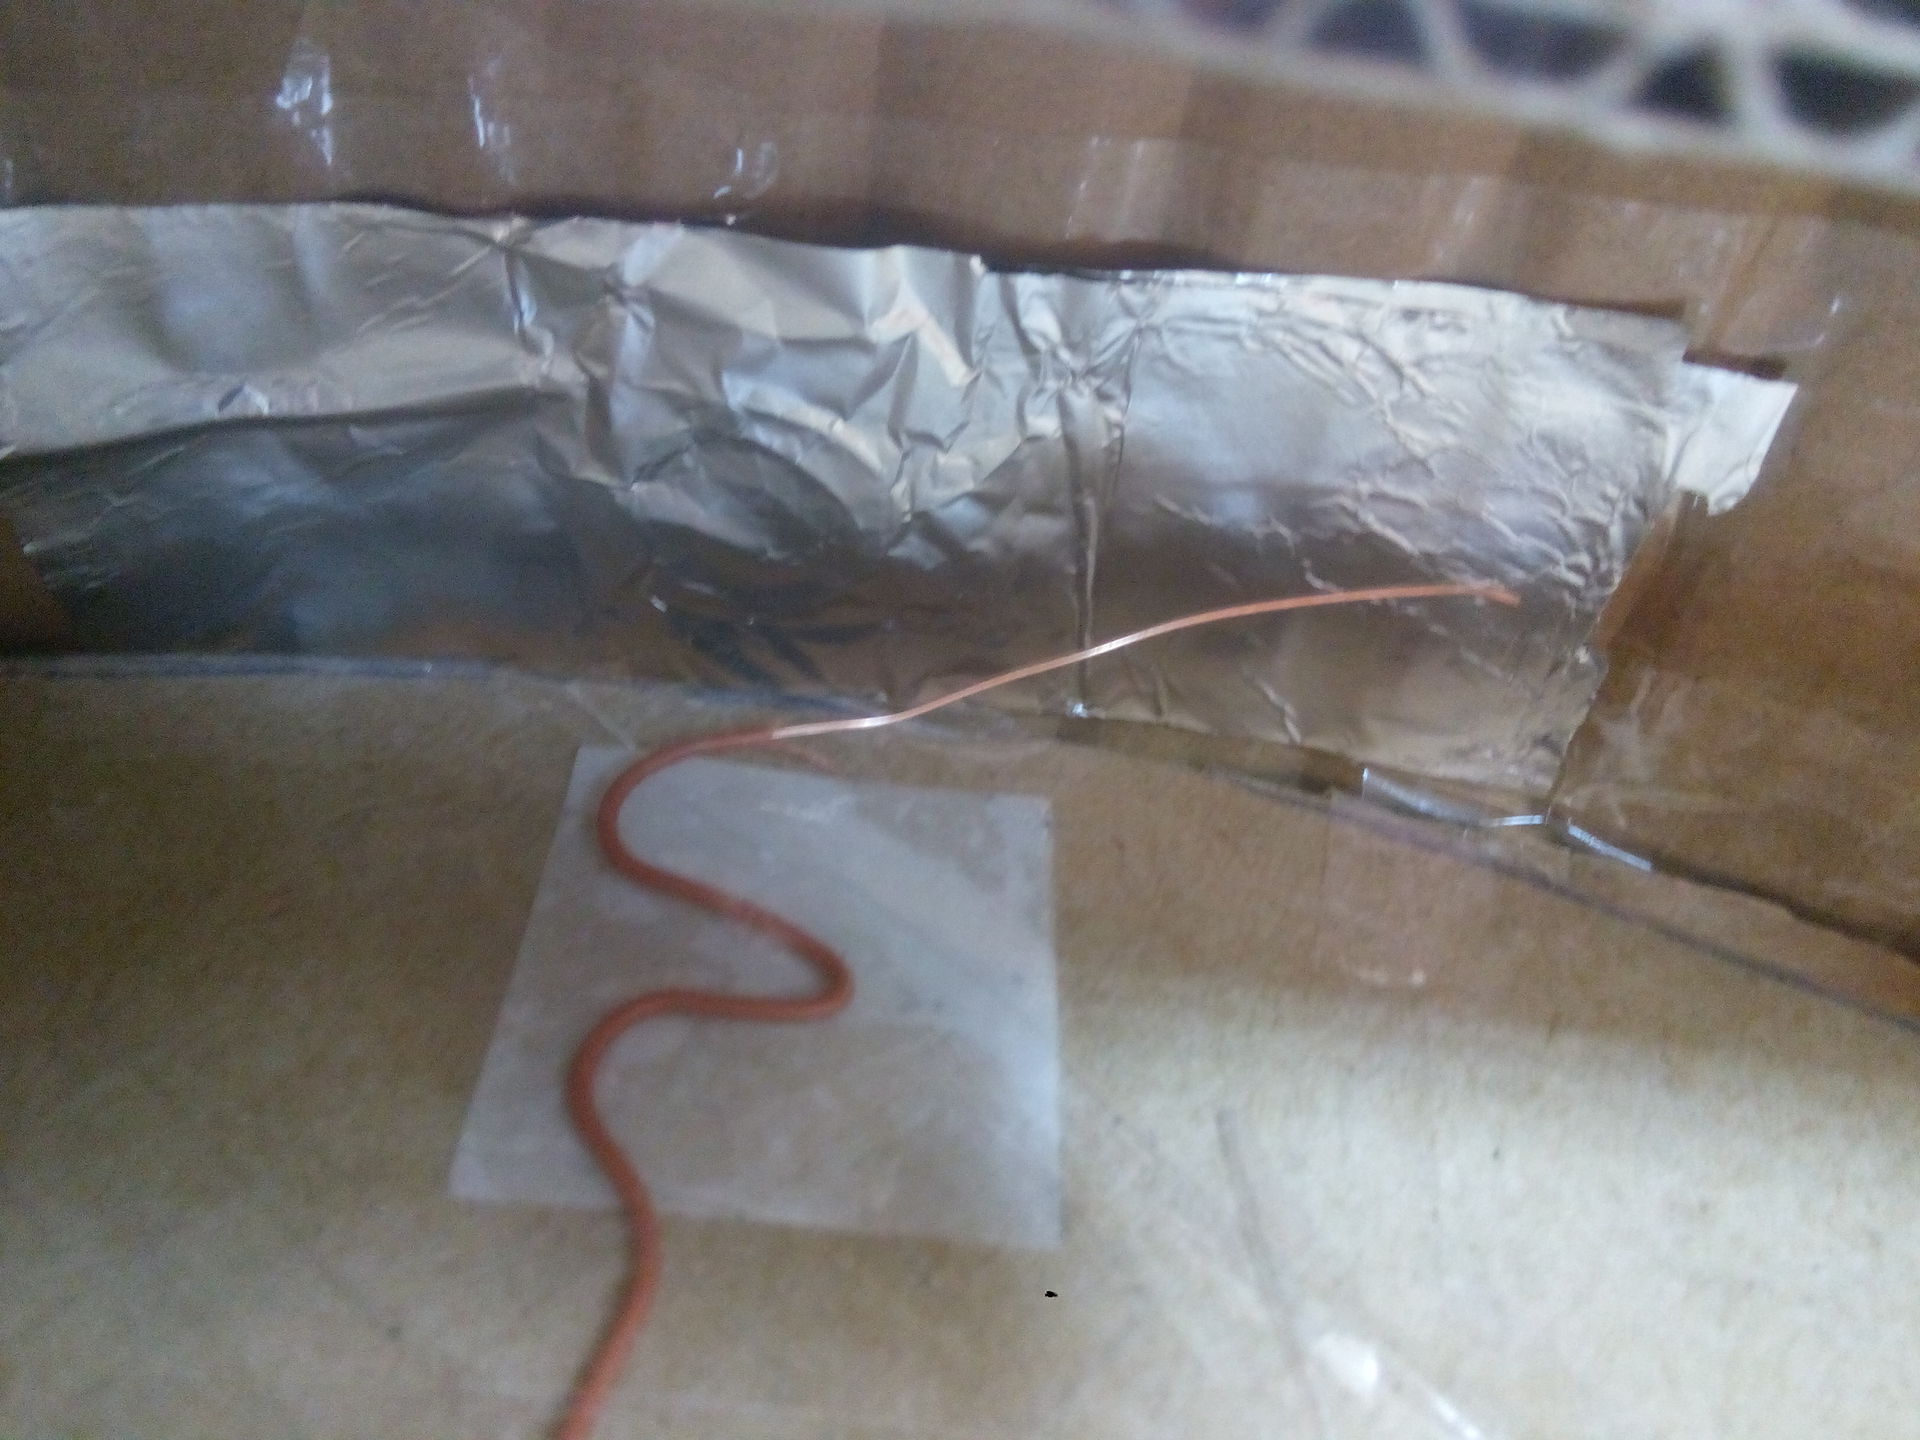
С внутренней стороны бамперов клеим фольгу, подводим к ним +5, на платформе напротив них закрепляем изогнутый проводок от витой пары, подтянув ее к минусу через резистор, так как без резистора будет очень много ложных срабатываний.
Все это хозяйство удачно передвигалось по офису и вело себя намного адекватнее, чем с дальномерами.
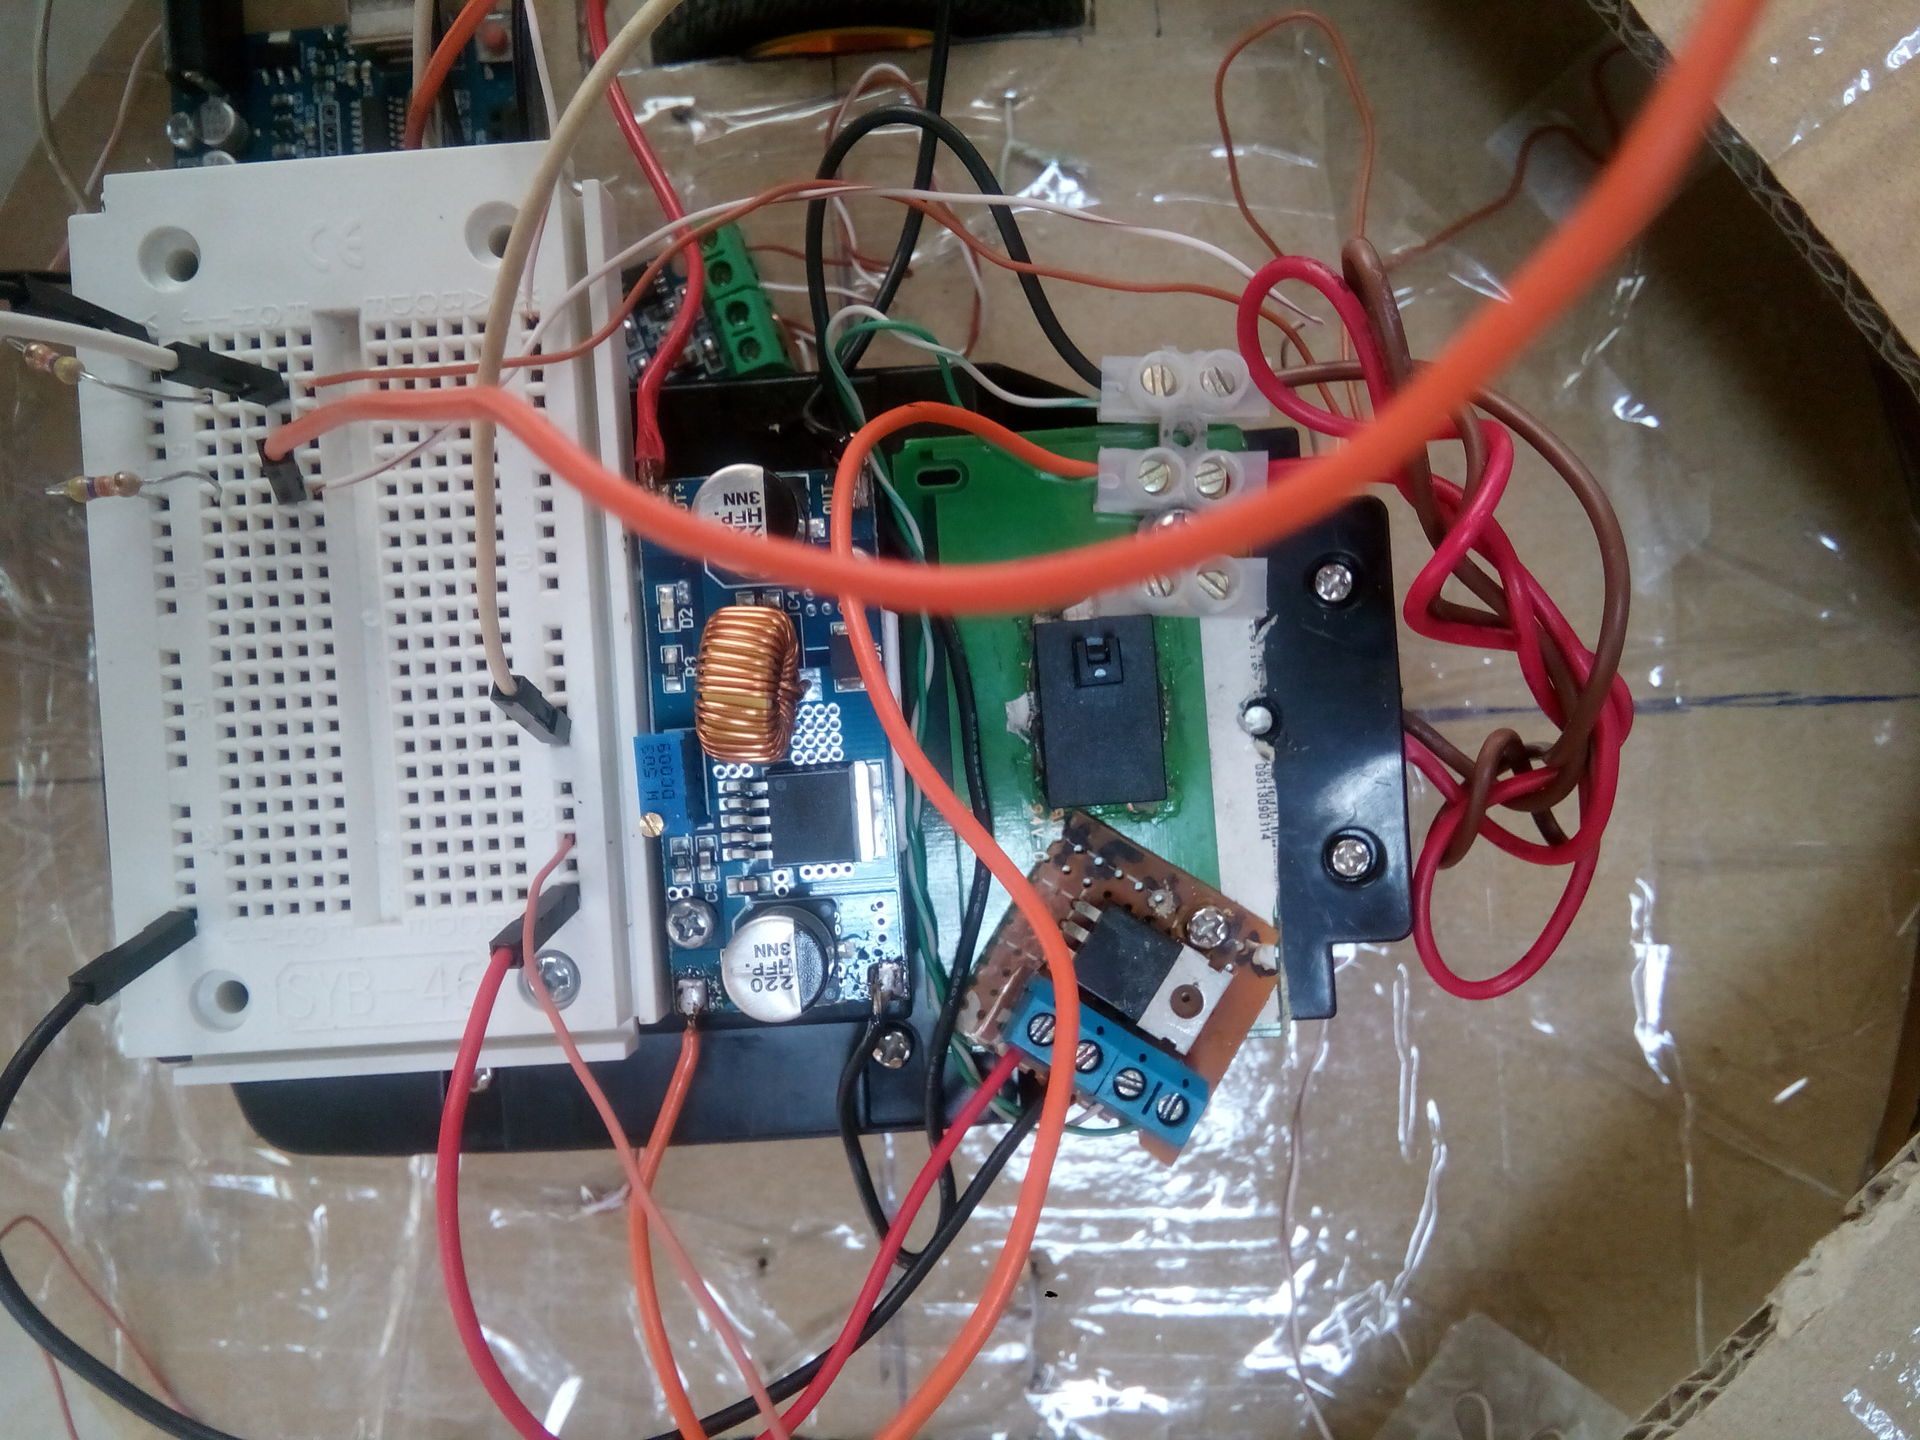
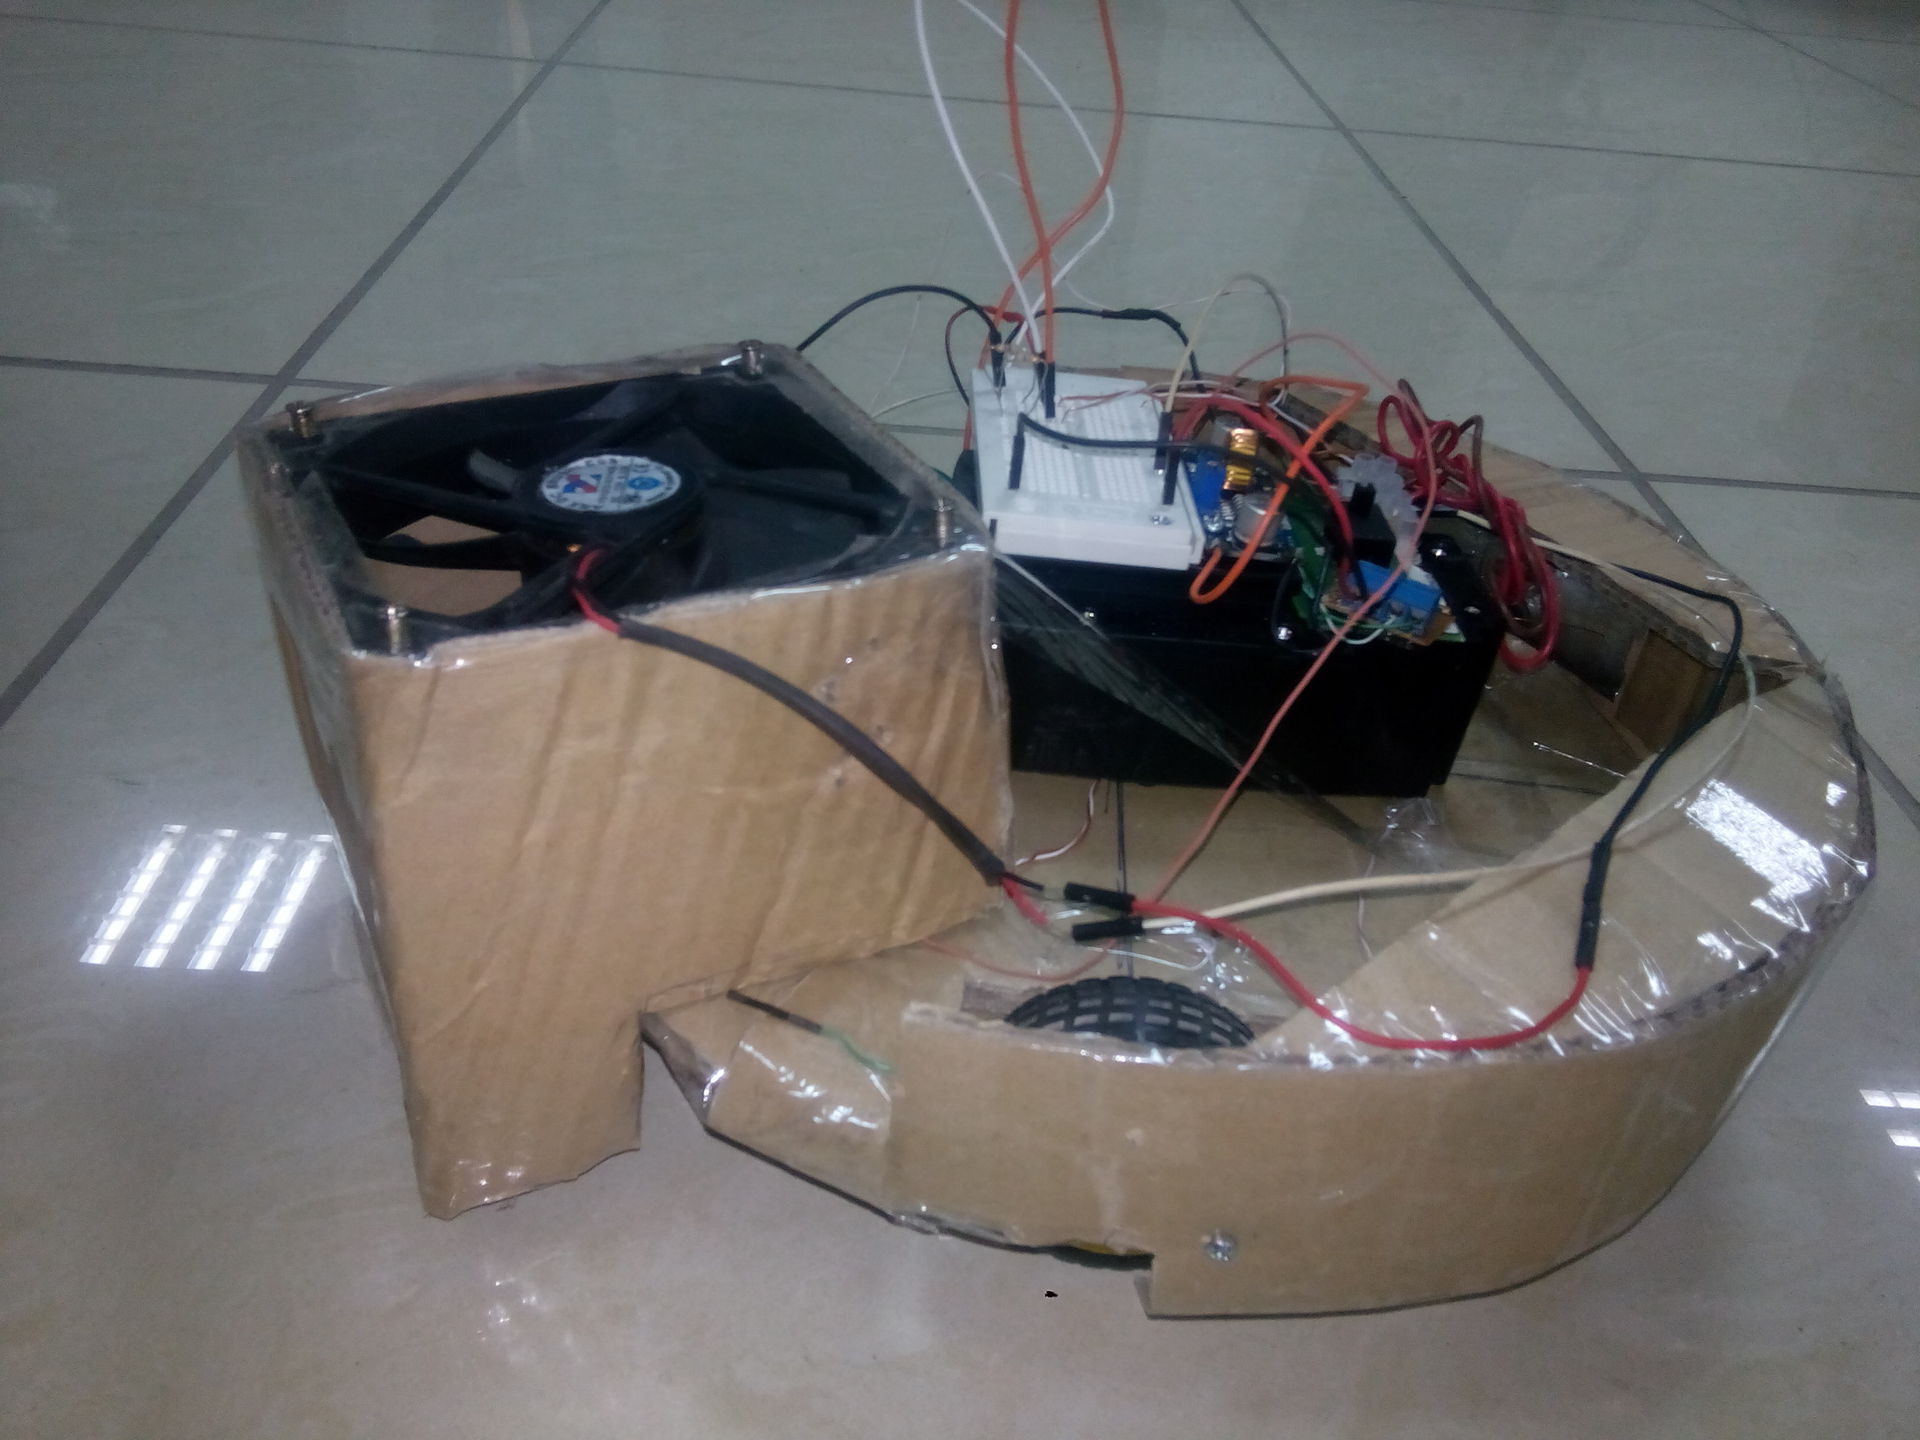
Теперь самое веселое — соорудить непосредственно сам пылесборник и пылесос. Я испробовал кучу вариантов, благо картон и скотч позволяют конструировать макеты очень быстро, хоть и с большими допусками. В качестве питания турбины использую чистые +18v с БП. Кулеры, правда, греются, но ничего, работают.
На фото самый первый вариант пылесоса, без фильтров и прочей ерунды:
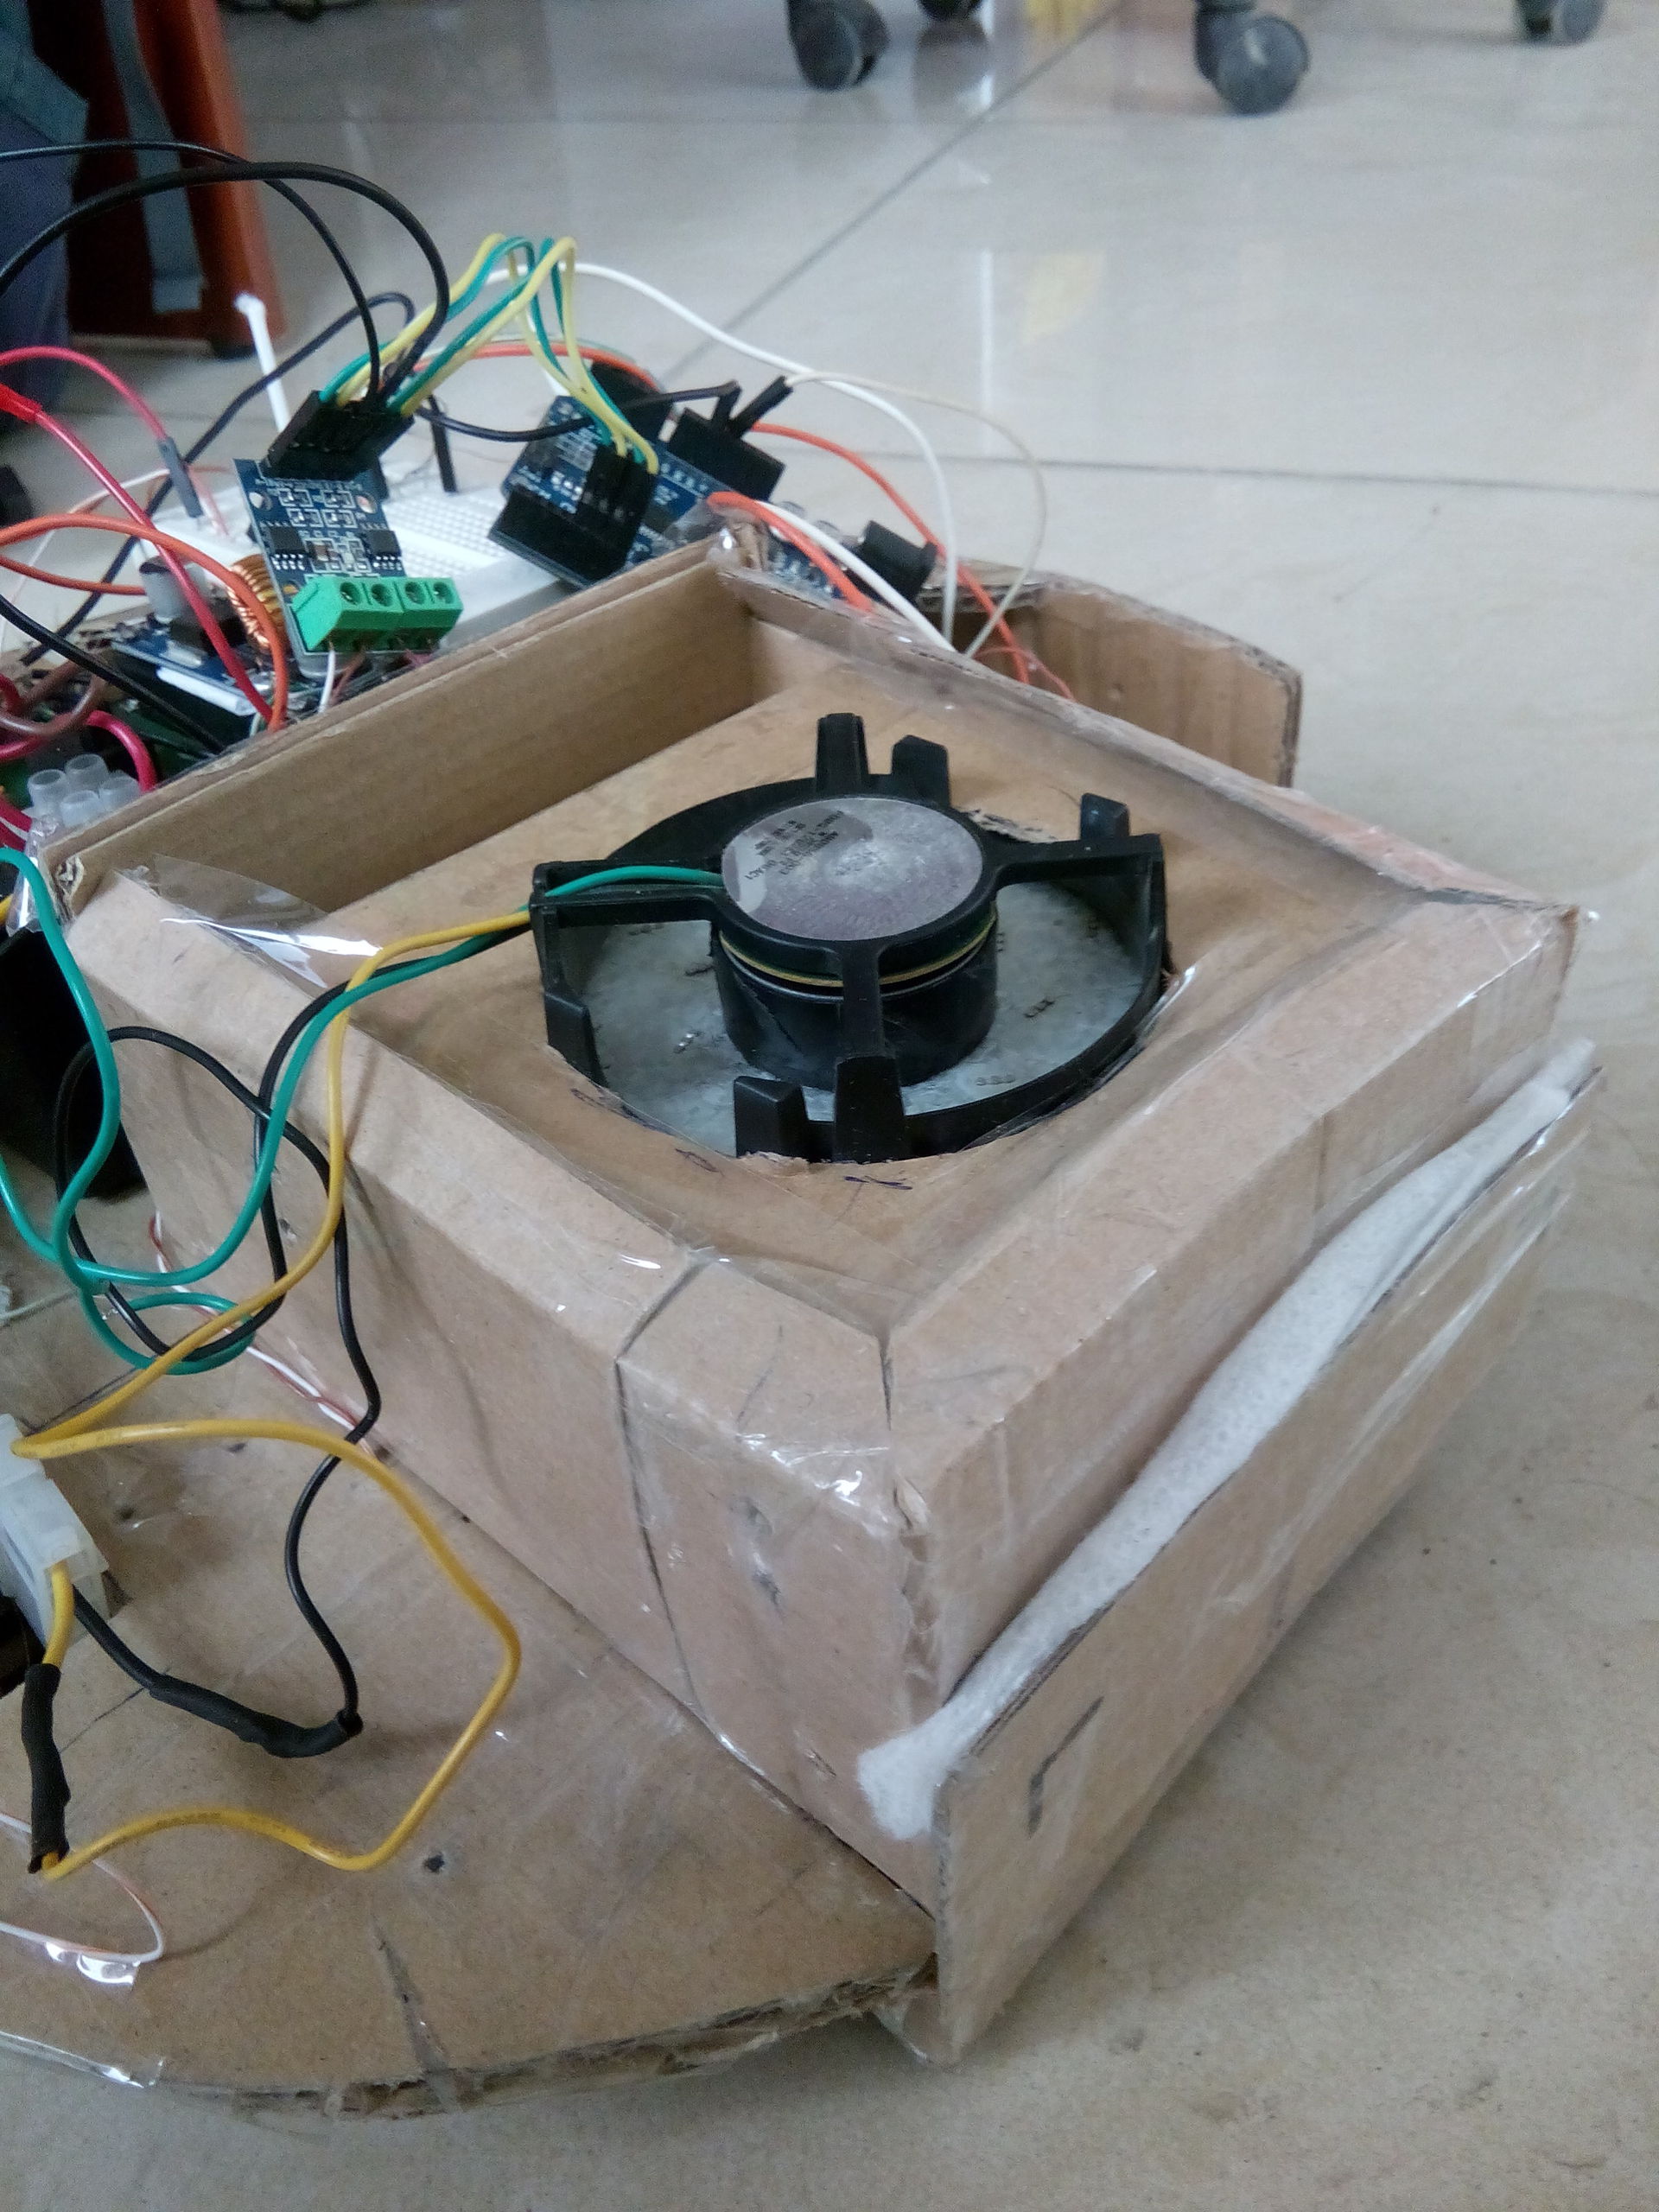
Берем кулер от процессора, отламываем все лопасти. На суперклей закрепляем турбину. Сложность заключается в балансировке, поэтому клеить надо точно и сразу проверять на дисбаланс. Сложно, но можно. При 18V входных и с турбиной кулер выдает около 2600 RPM без нагрузки. Тянет воздух хорошо, в общем.



// Настраиваем моторы int L2motor = 4; int L1motor = 5; // вперед int R1motor = 6; // вперед int R2motor = 7; // бампера int Rsensor = 10; // правый int Lsensor = 11; void setup() < pinMode(13, OUTPUT); // моторы pinMode(L1motor, OUTPUT); pinMode(L2motor, OUTPUT); pinMode(R1motor, OUTPUT); pinMode(R2motor, OUTPUT); pinMode(Rsensor, INPUT); pinMode(Lsensor, INPUT); // стартовые значения digitalWrite(L1motor, LOW); digitalWrite(R1motor, LOW); digitalWrite(L2motor, LOW); digitalWrite(R2motor, LOW); digitalWrite(13, LOW); delay(2000); >void loop() < // натыкаемся на препятствие обоими бамперами if ( (digitalRead(Rsensor) == HIGH) & (digitalRead(Lsensor) == HIGH)) < stop(); delay(50); stepBack(10); delay(500); stepLeft(rnd()); stop(); delay(500); >else if (digitalRead(Rsensor) == HIGH) < stop(); delay(50); stepBack(2); delay(100); stepLeft(rnd()); stop(); delay(100); >else if (digitalRead(Lsensor) == HIGH) < stop(); delay(50); stepBack(2); delay(100); stepRight(rnd()); stop(); delay(100); >else < stepForward(1); >> int rnd() < int x = random(10) + 5; return x; >void stepForward(int steps) < for (int i = 0; i < steps; i++) < digitalWrite(L1motor, HIGH); digitalWrite(R1motor, HIGH); digitalWrite(13, HIGH); delay(100); >digitalWrite(13, LOW); > void stepBack(int steps) < for (int i = 0; i < steps; i++) < digitalWrite(L2motor, HIGH); digitalWrite(R2motor, HIGH); digitalWrite(13, HIGH); delay(100); >stop(); digitalWrite(13, LOW); > void stepLeft(int steps) < for (int i = 0; i < steps; i++) < digitalWrite(L2motor, HIGH); digitalWrite(R1motor, HIGH); digitalWrite(13, HIGH); delay(100); >digitalWrite(13, LOW); > void stepRight(int steps) < for (int i = 0; i < steps; i++) < digitalWrite(R2motor, HIGH); digitalWrite(L1motor, HIGH); digitalWrite(13, HIGH); delay(100); >digitalWrite(13, LOW); > void stop()
Планы на будущее
- Собрать платформу из фанеры;
- Перекомпоновать все модули и разводку проводов;
- Перекомпоновать блок с аккумуляторами и контроллером заряда;
- Прикупить-таки нормальные мотор-редукторы с оборотами в районе 40-80rpm;
- Установить 2 вращающиеся щетки спереди;
- Направить выдуваемый воздух под платформу (чтобы воздух циркулировал и сдувал пыль в приемное отверстие);
- Поменять Arduino UNO на маленький аналог — Arduino mini
- костылизация
- робот-пылесос
- самоделки
Изготовление робота-пылесоса в домашних условиях своими руками
Чтобы создать робот-пылесос своими руками, достаточно приобрести необходимый минимум теоретических знаний и набор легкодоступных комплектующих. Такой помощник будет поддерживать полы помещений в чистоте, экономить время на уборке. Благодаря наличию специальных датчиков, механизм самостоятельно не только перемещается по комнате, но и ориентируется в ней. Процесс изготовления в домашних условиях потребует затрат времени и терпения, но схема создания достаточно проста и доступна даже любителям, а затраченные на это средства гораздо ниже цены рыночных аппаратов.
Теоретические аспекты проблемы
- рекомендуется изготавливать робот в форме небольшого цилиндра;
- для того, чтобы автомат мог осуществлять развороты на месте – колеса следует размещать по диаметру;
- дополнительному рулевому колесу привод не требуется;
- механизм должен собирать мусор в легко вынимаемый мусороприемник;
- робот обязательно должен быть оснащен контактным бампером, занимающим минимум половину его окружности;
- зарядку аппарата следует проводить от зарядного устройства, без его разборки;
- наилучшим местом размещения центра тяжести у робота являются колеса, также допускается располагать его рядом с ними;
- оптимальная скорость движения – от 25 до 35 см/с;
- двигатели работают совместно с редукторами, оснащенными пружинами.
Выделяются модели с шаговыми двигателями, что позволяет программно управлять ими без применения редукторов.
Читайте также: рейтинг роботов-пылесосов на 2017 год.
Способы обеспечения движения, уборки и питания робота-пылесоса
Движение роботизированного устройства в общем случае осуществляется двумя способами: по спирали (с центра наружу) и зигзагами. В микроконтроллеры можно также занести и схемы комнат по отдельности.
Пространственную ориентацию, объезд препятствия на пути следования пылесос осуществляет благодаря встроенным контактным и инфракрасным датчикам — они образуют систему обратной связи. Инфракрасные регулируют движение, определяя расстояние до стен, предметов, перепады высот. Контактные датчики срабатывают в бамперах при ударах о препятствия (подробнее о том, как работает прибор — в статье принципы работы роботов пылесосов).
Автоматизированный пылесос с автономным источником питания, конечно же, не развивает такую мощность всасывания, как ручной вариант. Практические испытания показали большую эффективность использования маленькой щетки совместно с всасывающей турбиной. Для уборки по углам передняя часть пылесоса оснащается 2 щетками, которые при работе подгребают мусор к главной.
Питание роботизированной системы можно осуществлять от нескольких аккумуляторов, напряжение на клеммах которых – 12 V (18 V), а его емкость равняется 7 А*ч. Зарядка осуществляется при прямом контакте либо беспроводным способом. Применение последнего увеличивает расходы на комплектующие детали.
Самостоятельный возврат робота к месту зарядки – сложная задача, которую можно решить установкой передающего маяка.
Любая автоматизированная модель собирается на базе контроллера (мозга системы). Поэтому следует изучить язык его программирования для занесения алгоритма команд. Следует также учитывать интуитивную направленность командного интерфейса, что значительно облегчает процесс. Как микроконтроллер, так и используемые датчики часто имеют стандартизированные разъемы для подсоединений, поэтому пайка требуется редко.
Подготовка к практической реализации проекта
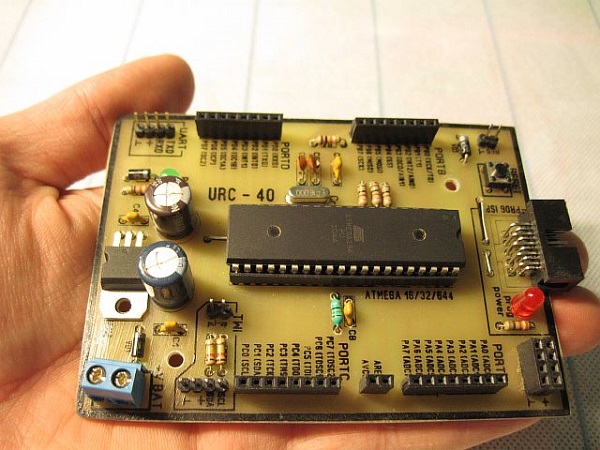
Рассмотрим применение вышеизложенных принципов на базе платформы Arduino Mega 2560. Процесс создания будет состоять из нескольких этапов:
- подготовка инструментов и материалов;
- изготовление корпуса с колесами и отделом под мусор, пылесборника и турбины;
- монтаж датчиков и микроконтроллера, моторов с редукторами, аккумулятора, щеток;
- выполнение электрических подключений;
- введение программы в Arduino, определение согласованности датчиков;
- проверка работоспособности робота-пылесоса и его способности заряжаться самостоятельно.
Идея реализуется с помощью следующих материалов и инструментов:
- контроллер Arduino – 1 шт, с драйверами;
- лист фанеры (либо плотный картон) – 1 м.кв;
- колеса – 3 шт;
- провод сечением не более 0,75 мм.кв (подойдет витая пара) – около 2 м;
- блок питания – 4 аккумулятора по 18 V, индикатор заряда к ним, зарядное устройство;
- инфракрасные датчики – 4 шт, контактные – 2 шт;
- электродвигатели: для турбины – 1 шт, вращающий щетку – 1 шт, 2 мотора с редуктором обеспечивают передвижение;
- поливинилхлоридный корпус – 1 шт;
- клей – 1 упаковка, саморезы – 10 шт, скотч – 1 шт, набор магнитов;
- набор отверток и сверл, плоскогубцы, нож канцелярский, карандаш, линейка, шуруповерт, электролобзик.
Читайте также: выбор моющего робота пылесоса.
Сборка робота-пылесоса
Подготовив все необходимое можно приступать к сборке. Она заключается в прохождении вышеописанных этапов.
- Создаем корпус цилиндрической формы из картона либо поливинилхлорида: диаметр – 30 см, высота – 9 см, толщина стенок – 0,6 см. Дно лучше вырезать из фанеры.
- Закрепляем на корпусе поливинилхлоридный бампер при помощи скотча, предварительно установив в него датчики инфракрасные и реагирующие на удар.
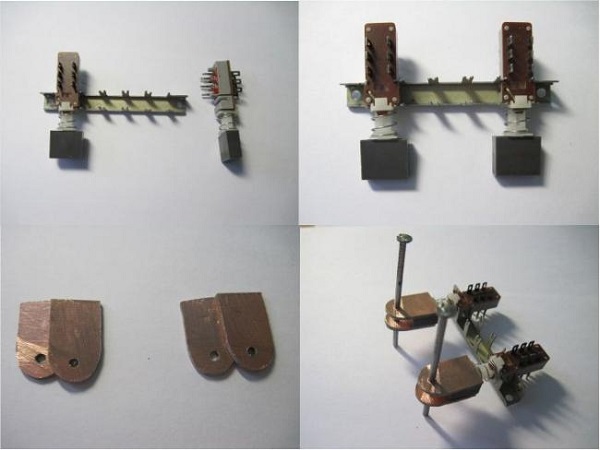
Датчик соударений
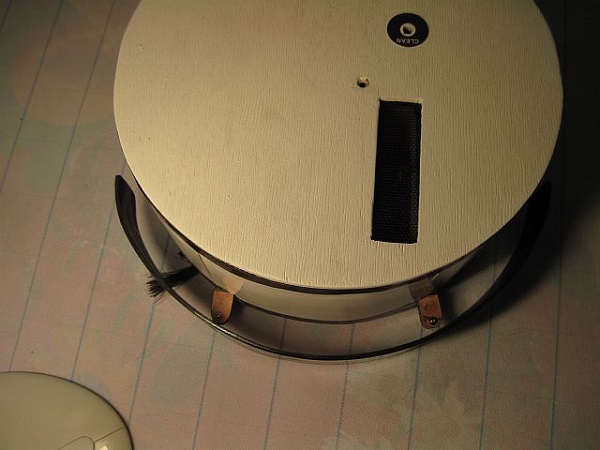
Прикрепленный бампер
Радиальная щетка
Важным моментом работы является возвращение бампера в исходное положение после удара о препятствие, то есть достаточная его упругость.
Все детали закрепляются на имеющиеся для этих целей у них разъемы саморезами либо клеем, скотчем. Полученный результат представлен на фотографии:
Как обучить робот пылесос?
Умные дома становятся популярнее с каждым годом и ничего удивительного в этом нет. Понятно, что простейшие, но довольно утомительные задачи такие как уборка, можно доверить автоматическим устройствам, тем самым существенно облегчив себе жизнь. Сегодня же мы поговорим о том, как настроить и привести в рабочее состояние робот-пылесос на примере пылесоса Xiaomi Mi Roborock Sweep One.
Устройство
Начнем с того, что умные пылесосы разных моделей поддерживают различный тип уборки. В большинстве случаев, вы столкнетесь с устройствами, рассчитанными исключительно на сухую уборку, но Sweep one предоставляет возможности как сухой, так и влажной уборки. Это значит, что на обратной, рабочей стороне пылесоса имеется съемная щетка, которую, при желании, можно заменить на специальную салфетку для мытья пола. Также устройство оснащено баком для воды, который заполняется вручную.
Пылесос оснащен специальными колесиками, которые позволяют преодолевать препятствия высотой до 2 см, поэтому, если вы планируете ограничить область уборки, вам придется заранее предусмотреть ограничители. А вот по комнатам пылесос пройдет без труда.
Как мы уже сказали, такие возможности есть не у любого пылесоса. Некоторые отличаются типом сенсоров и их способностью распознавать препятствия, типами уборки и наличием различных режимов. Все это стоит внимательно изучить перед приобретением, чтобы пылесос соответствовал в точности требованиям вашей квартиры.
Первый запуск
Перед тем, как использовать робот-пылесос в первый раз, вам необходимо сначала установить базовую станцию и подключить ее к питанию. Провод, чтобы избежать его повреждений, прячется в специальное гнездо на корпусе станции. Учесть необходимо, что для движения устройству понадобится достаточно пространства. Для данной модели это 50 см слева и справа, и 100 см спереди. Для моделей других размеров, расстояния могут варьироваться.
После установки станции, пора переходить к непосредственно размещению самого пылесоса. Здесь важнее всего совместить контакты с зарядным устройством. При самостоятельном размещении на базе, робот сделает это за вас. А вот проверить успешность можно при помощи индикаторов на корпусе. Они же сообщат вам и об уровне заряда девайса.
Когда вы запускаете пылесос без конкретного плана уборки, он движется по диагонали, ограничивая свой путь при помощи сенсоров. Различные типы щеток и тряпок также позволяют убираться в углах комнаты.
Управление
Поскольку пылесос Xiaomi оснащен 2.4G модулем, управлять им можно через Wifi, используя специальное приложение. Приложение позволит вам давать указания пылесосу, если необходимо очистить какую-то определенную область. Перед вами на экране появится план квартиры, построенный устройством. Делается это при помощи специальных сенсоров. Если вам потребуется обновить карту для того, чтобы отметить какие-либо перемены, достаточно просто перенести устройство вручную в необходимую комнату, и оно построит карту заново.
Таким образом, в приложении воссоздастся план квартиры или тех помещений, которые вы постоянно убираете при помощи Xiaomi.
После построения плана, вы можете смело указывать роботу направление, очерчивать область уборки и выбирать тип уборки.
Всего пылесос поддерживает несколько режимов:
- Уборка всей территории, которая доступна роботу;
- Зональная уборка по указаниям существующей карты
- Поиск и возвращение на базовую станцию
- Уборка в соответствии с конкретными указаниями. По сути, в таком типе уборки вам предстоит управлять пунктами назначения.
Эксплуатация
Запускать робот-пылесос можно как с кнопки на корпусе, так и через приложение. В первом случае вы не сможете корректировать движение пылесоса, а вот во втором, сможете давать ему указания даже в процессе уборки. Приложение позволяет изменять режим всасывания. Всего их предложено четыре. Самый сильный, разумеется, является и самым шумным. Однако, в целом, данный пылесос работает довольно негромко.
Уборка с помощью приложения позволяет использовать функцию автоматического повтора. Сценарии на данной модели пока создавать нельзя, зато можно создавать для пылесоса расписание, по которому он будет осуществлять уборку. При этом, беспокоиться за то, что устройство натворит в ваше отсутствие, совершенно не стоит. За его передвижение и преодоление препятствий будут отвечать специальные сенсоры. Такими оснащены все современные модели роботов-пылесосов, и именно они позволяют устройствам не врезаться в мебель и не застревать под столами и стульями.
Иными словами, вы можете установить любой режим уборки, например, каждый день в 12 часов. И независимо от того, находитесь вы на работе или дома, и есть ли у вас возможность проконтролировать процесс, пылесос будет выходить на задание.
Конкретные препятствия и распознавание поверхностей
В этом плане современный пылесос делает все самостоятельно. Например, распознавая ковер, Xiaomi включает усиленный режим всасывания. Если вы хотите использовать такой пылесос на таких поверхностях как крышка шкафа или столешница, вы тоже можете это сделать. Пылесос распознает границы, что предотвращает его падение. Сенсоры также реагируют на ограничительную ленту, но с новой моделью использовать ее не обязательно.
Другие модели пылесосов
Моделей роботов-пылесосов на рынке достаточно, от самых дорогих премиум устройств до бюджетных вариантов малой мощности с одним единственным режимом уборки. Объединяет большинство устройств возможность управления как через пульт, так и через приложения. И именно во втором случае у вас появляется возможность выставить настройки так, как удобно вам. Для того, чтобы при каждом запуске пылесос следовал установленным указаниям. Мы привели пример одного приложения от Xiaomi, но в принципе, его можно применить и к другим приложениям, чтобы настроить любое устройство, ведь параметры у различных моделей весьма схожи.
Основная задача, которая предстоит владельцу нового робота-пылесоса, желающего создать для девайса определенные “привычки” заключается во внимательном изучении инструкции пользования и конечно, следованию руководства в приложении.